微信登录
 QQ登录


自动摊制煎饼的连杆式执行机构设计


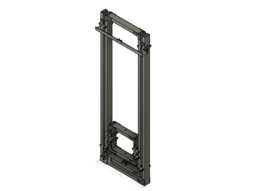
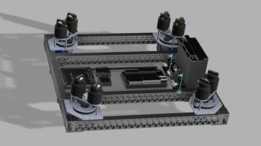
这套机构的核心应用场景瞄准连锁餐饮门店、中央厨房主食加工区的煎饼制作工位,替代人工完成面糊摊平的重复动作,解决传统人工摊制过程中力度不均、成型厚度差异大、长时间操作手腕劳损的问题。从结构布局来看,整套执行机构采用铝型材搭建主体框架,框架的安装边界预留了与现有煎饼操作台的对接空间,横向安装尺寸控制在420mm范围内,纵向伸出长度可覆盖直径300mm至450mm的常规商用煎锅,安装时仅需在操作台侧边预留四个M8螺栓固定位,不需要对原有煎制工位做大规模改造,适配现有多数商用电磁煎饼炉的安装尺寸。
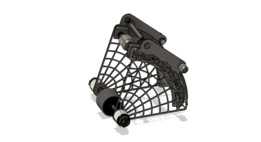
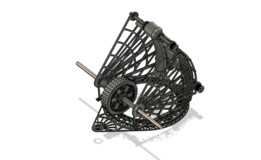
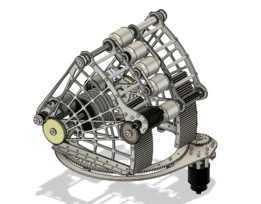
设计思路上没有采用多关节机械臂的复杂方案,而是用单自由度连杆机构实现摊制动作的轨迹复现,通过曲柄滑块配合摇臂的组合,让末端的摊制刮板沿着预设的阿基米德螺线轨迹运动,从煎锅中心逐步向外缘匀速扫过,轨迹的曲率变化完全匹配人工摊煎饼时的刮板运动路径,刮板与煎锅表面的接触压力通过摇臂末端的扭簧自适应调节,压力范围控制在3N至8N之间,既保证面糊能均匀推开不会出现局部堆积,也不会因为压力过大刮破已经初步凝固的饼皮。驱动端采用直流减速电机搭配同步带传动,传动比设置为1:45,输出转速维持在12rpm,刚好匹配单张煎饼18至22秒的摊制时长,电机输出轴端设置了过载打滑机构,当刮板遇到凝固硬块或者异物卡滞时,传动机构会自动打滑避免电机堵转烧毁。
末端刮板的夹持结构采用快拆设计,刮板采用食品级硅胶材质,日常更换时不需要额外工具,按压夹持端的卡扣即可完成拆卸清洗,符合食品加工设备的卫生要求。框架的型材连接处采用角件加螺栓的固定方式,所有外露的紧固件都做了圆角钝化处理,避免清洁过程中划伤操作人员,电气走线全部隐藏在型材的槽道内部,外部没有明线,减少油污附着的清洁死角。
从功能实现逻辑来看,机构启动后会先回到煎锅中心的初始位置,等待面糊倾倒完成后,电机启动带动摇臂按照预设轨迹运动,刮板始终保持与煎锅平面15度的夹角,这个角度是经过多轮实物测试确定的最优值,角度过小会导致面糊推挤不畅出现棱状凸起,角度过大则会让面糊从刮板两侧回流无法摊平。当刮板运行到煎锅外缘位置时,触发限位开关,电机反转带动刮板抬升并回到初始位置,完成单次摊制循环,整个循环过程不需要人工干预,操作人员仅需完成倒面糊、加配料、起饼的辅助动作,单工位的产能可以提升40%以上,同时降低对操作人员的技能要求,不需要长期培训即可上岗操作。
考虑到餐饮场景的油污环境,所有转动副都采用带密封圈的深沟球轴承,润滑脂采用食品级耐高温润滑脂,可长期在煎锅周边60至80摄氏度的环境温度下稳定运行,不会因为高温出现润滑脂流失导致的卡滞问题。机构的底部设置了接油托盘,承接刮板滴落的余面和油污,托盘采用抽拉式设计,日常清洁时直接抽出擦拭即可。整个机构的重心落在安装底座的中心位置,运行过程中的振动幅度控制在0.2mm以内,不会因为振动导致煎锅移位或者面糊溅出。在安装边界的设计上,机构的抬升高度预留了120mm的空间,足够操作人员完成起饼、刷油的操作,不会出现机构干涉操作空间的问题,同时刮板的运动范围完全限制在煎锅上方,不会超出煎锅边缘导致面糊刮到台面上。

- 全部评论(0)

- 模板大小: 未知
- 售价:5金币
- 下载次数: 57
- 系统要求: STEP / IGES,Rendering
- 软件分类: 工业机器人