微信登录
 QQ登录


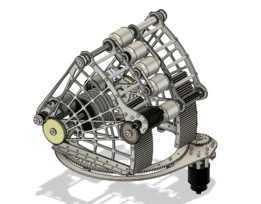
FRC赛事可调节角度射击炮塔结构


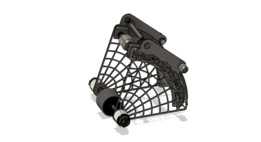
该结构面向青少年机器人竞赛的投射作业场景设计,核心承担竞赛场景中指定目标的物料投射功能,适配FRC赛事规则下的得分任务需求,可在竞赛场地的多地形移动平台上完成固定角度区间内的定向投射作业,解决常规投射机构摩擦阻力大、角度调节卡顿、高速投射下结构形变的常见问题。从实际装配边界来看,整体结构采用镂空桁架式主体设计,在保证结构刚性的前提下尽可能压缩整体自重,适配移动机器人平台的载重上限,安装基准面设置在底部三角支撑区域,预留了三组标准安装孔位,可直接与竞赛机器人的上层铝型材框架完成锁附,不需要额外设计转接支架,安装时的水平定位公差可放宽至±0.5mm,降低现场装配的调试难度。
结构的旋转支撑部分采用垂直轴承布置方案,轴承内圈与固定转轴过盈配合,外圈与炮塔旋转架连接,相比传统的平面滑动支撑结构,可将旋转过程中的摩擦阻力降低60%以上,即使在连续高速调整投射角度的工况下,也不会出现卡顿、磨损加剧的问题,轴承位置预留了润滑脂加注通道,日常维护时不需要拆解整体结构即可完成保养作业。角度调节部分采用齿轮啮合传动方案,调节手轮与主动齿轮同轴固定,从动齿轮与炮塔俯仰架刚性连接,转动手轮即可带动俯仰架绕转轴完成角度调整,调节行程覆盖赛事规则允许的全部投射角度区间,齿轮啮合间隙控制在0.1mm以内,调整到位后依靠齿轮副的自锁特性即可保持角度稳定,不需要额外增加锁止结构,简化了整体结构的零件数量。
主体框架采用镂空格栅结构设计,所有受力筋条均沿载荷传递方向布置,在高速投射产生的后坐力作用下,炮管安装位的形变量可控制在0.2mm以内,保证投射精度的稳定性,框架边缘全部做圆角过渡处理,避免竞赛过程中剐蹭场地设施或者其他参赛机器人的结构。炮管安装位预留了标准管径的夹持接口,可适配赛事常用的不同规格投射管,夹持位置设置了防滑纹理,拧紧固定螺丝后不会出现投射管滑动移位的问题,转轴两端伸出的轴端可作为额外的功能拓展接口,可根据赛事任务需求加装计数传感器、弹道修正附件等拓展部件。
从实际使用的工况适配来看,该结构可承受连续高频投射带来的反复冲击载荷,所有连接位置均采用防松螺丝固定,在机器人快速移动、急停转向的工况下不会出现螺丝松动、结构移位的问题,整体结构的零件全部采用常规加工工艺即可制作,不需要特殊的定制工装,参赛队伍可根据自身的加工条件选择3D打印、激光切割等方式完成零件制作,装配过程不需要专用工具,常规内六角扳手即可完成全部组装作业。结构的重心经过优化设计,整体重心落在底部安装面的中心区域,安装到机器人平台后不会造成平台重心偏移,避免影响机器人的移动稳定性,俯仰调节的阻尼经过匹配设计,手动调节时的力度适中,既不会因为过松导致角度自行变化,也不会因为过紧导致调节困难,在赛事的紧张作业节奏下可快速完成角度校准,匹配不同投射距离的需求。
- 上一篇:工业传动用精密链轮结构设计方案
- 下一篇:JM2-65型梅花弹性联轴器结构设计

- 全部评论(0)

- 模板大小: 21.28 MB
- 售价:5金币
- 下载次数: 175
- 系统要求: Rendering,STEP / IGES
- 软件分类: 通用机械零部件