微信登录
 QQ登录


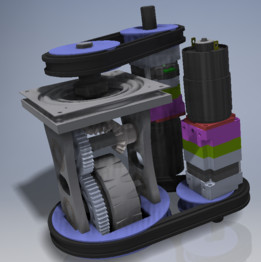
AGV小车双电机差速转向驱动模组


这套差速转向驱动模组主要面向仓储AGV、车间物料转运机器人、巡检移动平台的行走转向需求设计,可直接作为移动机器人的行走执行单元集成到设备底盘中,替代传统的分体式驱动轮加独立转向机构的布局,有效压缩底盘占用空间。从结构布局来看,模组采用双伺服电机对称布置的方案,上层安装板预留了电机固定的定位止口与螺栓孔位,两台动力电机输出端通过减速齿轮组耦合到下部的驱动轮系,同时集成了转向回转支撑结构,不需要额外加装独立的转向舵机,仅通过两台驱动电机的转速差配合齿轮传动,即可实现直行、差速转弯、原地回转等多种行走动作,适配窄通道内的灵活转运场景。设计过程中重点考虑了安装兼容性,上层安装板的孔位按照通用AGV底盘的安装间距做了标准化预留,
安装板之间采用等高铜柱支撑,既保证了整体结构的刚性,也给中间的传动齿轮、电控接线预留了足够的布线与检修空间,下部的驱动轮采用包胶轮面搭配金属轮毂的结构,轮齿与减速齿轮直接啮合,减少了中间传动环节的功率损耗。转向部分的回转支承采用大直径交叉滚子结构,可承受行走过程中产生的径向、轴向倾覆力矩,避免AGV重载启停、过坎时出现转向卡滞的问题。模组的整体安装边界控制在紧凑型底盘可容纳的范围内,驱动轮的下伸量可根据底盘离地高度做适配调整,安装时只需要将上层固定板与底盘主梁通过螺栓锁紧,接好电机动力线与编码器线即可完成装配,不需要额外做复杂的传动对中调试。齿轮传动部分采用直齿圆柱齿轮啮合设计,加工精度控制在7级,齿面做了淬火处理,
可承受频繁正反转带来的冲击载荷,日常维护只需要定期在齿轮啮合面加注润滑脂即可,不需要复杂的保养操作。在实际应用场景中,这套模组可适配额定负载500kg以内的各类移动机器人,相比传统的单舵轮驱动方案,双电机差速的布局可提供更大的驱动力,在爬坡、过接缝路面时动力输出更平稳,原地转向的特性也让设备能够在货架之间的狭窄通道内完成调头动作,大幅提升仓储空间的利用率。设计时还特意将驱动模块的电控元件安装位预留在上层板的空闲区域,可直接集成电机驱动器,减少外部走线的长度,降低线路被拉扯损坏的概率,整体结构没有冗余的设计部件,所有受力部件都经过载荷校核,可满足工厂车间、仓储物流场景下长时间连续运行的可靠性要求。
- 上一篇:夹紧式异孔径梅花弹性联轴器结构
- 下一篇:标准规格乐高积木块三维结构设计

- 全部评论(0)

- 模板大小: 38.9 MB
- 售价:5金币
- 下载次数: 94
- 系统要求: STEP / IGES,Rendering
- 软件分类: 通用机械零部件