微信登录
 QQ登录


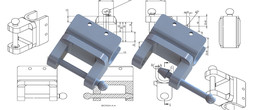
桌面级柔性可3D打印伺服驱动机械臂结构


这款小型机械臂的设计初衷,是面向桌面级轻载作业场景打造可快速自制的执行机构,适配教学演示、小型物料分拣、创客项目开发、实验室微量操作等对负载要求不高,但对结构成本、制作门槛有严格限制的使用场景。整套结构仅包含三个主体结构件与两个SG90伺服电机,没有冗余的连接配件,大幅降低了自制过程中的零件采购与装配难度,普通爱好者使用桌面级FDM3D打印机即可完成全部结构件的制作,不需要额外的机加工环节。
从结构拆分逻辑来看,设计阶段特意将整体受力框架拆分为三个独立的打印单元,拆分边界完全避开了应力集中的转角、轴孔配合位置,每个独立单元的打印尺寸都控制在常规桌面3D打印机的成型幅面范围内,打印过程中不需要添加大量支撑结构,能有效减少打印耗材的浪费,同时降低支撑拆除后对配合面精度的影响。如果对结构刚性有更高要求,也可以将三个拆分单元合并为单一整体结构进行打印,仅保留两个伺服电机的安装位,此时整体结构的连接刚性会进一步提升,适合需要更高重复定位精度的作业场景。
材料适配方面,结构设计同时兼容PCTPE与PLA两种常用3D打印耗材,使用PCTPE耗材打印时,材料本身具备的柔性特性能让机械臂的关节活动具备一定的缓冲能力,在夹取易碎小型物件时不会因为伺服电机的刚性冲击造成物件损坏;如果使用PLA耗材打印,完成打印后可通过丙酮熏蒸的方式对零件表面进行处理,既能提升零件表面的光洁度,也能让PLA材质的脆性得到一定改善,提升关节活动部位的抗疲劳性能,避免反复转动过程中出现连接部位断裂的问题。
安装边界上,整套机械臂的底座设计为带安装孔的平板结构,可直接通过螺栓固定在标准铝型材工作台面、木质桌面或者亚克力安装板上,底座的安装孔位间距适配常用的小型创客工作台安装规格,不需要额外制作转接板即可完成固定。整体伸展后的作业半径控制在150毫米范围内,垂直方向的作业高度覆盖底座平面以上0至180毫米区间,两个伺服电机分别负责底座水平回转、大臂俯仰、小臂俯仰的动作驱动,通过舵机控制板即可完成动作编程,可实现固定轨迹的重复作业。
关节配合部位的设计预留了0.2毫米的装配间隙,适配FDM打印的常规精度误差,打印完成后不需要对轴孔进行二次打磨即可完成伺服电机的装配,电机的安装位设计了嵌入式卡槽与螺丝固定孔,既可以通过卡槽实现电机的快速定位,也能通过螺丝锁紧避免电机在反复正反转过程中出现移位。末端执行部位预留了标准的小舵机安装接口,可根据实际作业需求更换夹爪、吸盘、画笔等不同的执行末端,拓展不同的作业功能,比如更换画笔后可实现小型桌面绘图功能,更换微型吸盘后可搬运轻薄的晶圆片、纸片等物料。
在实际教学场景中,这套结构可作为机器人入门教学的实操载体,学生可全程参与结构打印、装配、接线、调试的全流程,直观理解串联机械臂的运动学原理、关节驱动逻辑,不需要采购成本高昂的工业级小型机械臂即可完成相关教学实验。在创客开发场景中,这套结构可作为小型自动化工作站的执行单元,搭配视觉识别模块完成小型零件的分类、搬运作业,整体结构重量轻,即使安装在小型移动机器人平台上也不会造成过大的负载负担。结构的柔性设计特点还让它具备一定的碰撞容错能力,在作业过程中如果碰到周边障碍物,结构本身的微小形变能避免伺服电机堵转烧毁,提升设备运行的可靠性。
- 上一篇:多足弯曲腿仿生行走机器人结构设计
- 下一篇:双轮差速圆筒形移动巡检载具结构

- 全部评论(0)

- 模板大小: 16.05 MB
- 售价:5金币
- 下载次数: 68
- 系统要求: Other,Rendering,STEP / IGES,Rendering,OBJ,OBJ,OBJ,OBJ,OBJ,Other,STEP / IGES,STEP / IGES,STEP / IGES,Rendering,
- 软件分类: 工业机器人