微信登录
 QQ登录


移动式月面探测定日镜结构设计


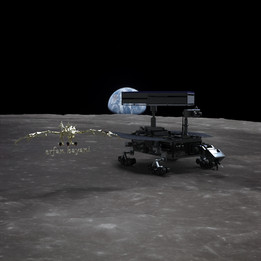
该设备针对月面极端探测场景设计,核心功能是在月面巡视作业过程中持续追踪太阳方位,为搭载的探测载荷、车载设备提供稳定的太阳光照指向,同时可配合星地链路完成对日定向校准,支撑月表原位探测任务的长时间开展。行走系统采用四组独立轴系轮组布局,每个轮组配置八个小钢轮结构,这种分散式轮系设计能够适配月壤松软、地形起伏大、存在随机凹坑的复杂月面工况,大幅提升行走过程的接地比压均匀性,避免单轮沉陷风险,让设备在不同坡度、不同地质条件的月面区域都能获得足够的抓地力与通行自由度,转向与行进控制的灵活性也能得到充分保障。能源系统采用混合供电架构,将太阳能电池板与小型核反应堆集成作为动力源,这种设计能够规避月面昼夜周期长、太阳入射角度变化大、
阴影区域无光照的问题,无论设备处于着陆点附近、撞击坑阴影区还是高纬度探测区域,都能获得持续稳定的电力供给,保障长时间巡视作业的能源可靠性。设备搭载两组功能不同的机械臂结构,一组为土壤挖掘作业臂,可完成月壤表层挖掘、剖面取样作业,另一组为土壤抓取作业臂,能够将采集到的月壤样本转移至车载实验舱内,供原位分析设备开展成分检测;同时机械臂预留了通用安装接口,可根据任务需求更换搭载摄像机、遥测仪等载荷,拓展探测维度。设备前部集成了小型化高功率雷达模块,可对月表浅层结构、地下空洞分布进行实时探测,提前识别行进路线上的地质风险;车体平台预留了静态摄像机安装位,可对定日镜各结构的工作状态、周边月面环境进行持续拍摄,
获取不同工况下的设备状态影像与环境数据。通信链路层面,设备配置了适配深空通信的传输模块,可与轨道中继卫星、地面测控站建立稳定的数据连接,将探测数据、设备状态信息实时回传,同时接收地面站的指令完成作业参数调整;车载实验舱采用标准化接口设计,可根据不同探测任务需求更换搭载不同类型的传感设备,无需对主体结构进行大幅改动即可适配多类探测任务。整体外形尺寸控制为2.00米×1.50米,整体重量约1吨,这种紧凑的尺寸与重量设计完全适配常规运载火箭的整流罩封装要求,发射阶段无需定制特殊的搭载适配结构,能够降低发射环节的适配成本与技术风险,着陆后可直接展开进入工作状态,无需复杂的在轨组装流程。
- 上一篇:厂区短途物料转运平板拖车结构设计
- 下一篇:非致命强光致眩战术装备结构设计

- 全部评论(0)

- 模板大小: 130.47 MB
- 售价:5金币
- 下载次数: 8
- 系统要求: CATIA,3D Manufacturing Format,CATIA,Rendering,KeyShot,KeyShot,Rendering,STEP / IGES,STEP / IGES,STEP / IGES,Rendering,CATIA,CATIA,CATIA,CATIA,CATIA,CATIA,CATIA,
- 软件分类: 机械设备