微信登录
 QQ登录


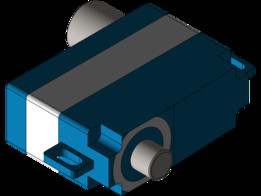
BMS-116HV无芯数字伺服舵机结构


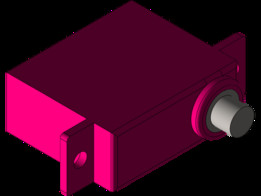
在航模飞控、小型精密自动化执行、机器人关节驱动这类对控制精度、响应速度有严苛要求的场景里,这类高压无芯数字伺服舵机是核心执行部件,不同于普通有刷舵机的迟滞与死区问题,无芯结构的设计从根源上降低了转子转动惯量,让动态响应速度提升到新的层级,适配需要快速角度切换、精准位置锁定的工况。从结构设计逻辑来看,这款舵机采用上下分层的壳体布局,上部凸起的圆柱形结构是电位器或者磁编码器的安装位,用来实时反馈输出轴的转角位置,实现闭环位置控制,输出端采用标准舵机的十字摇臂安装接口,侧边预留的安装凸耳带定位孔,匹配行业通用的安装孔距标准,不需要额外做转接件就能直接替换同规格的传统舵机,降低设备改造成本。实际应用中,这类舵机常见于固定翼航模的舵面控制、
小型仿生机器人的关节驱动、精密自动化设备里的风门/挡板角度调节,8.4V的高压供电设计,让它在同体积下能输出更大的扭矩,相比传统6V供电的舵机,扭矩密度提升明显,不需要额外增加升压电路就能直接适配高压锂电池供电系统,简化了设备的供电链路设计。设计过程中,壳体采用工程塑料嵌合金属安装衬套的结构,既控制了整体重量,又保证了安装孔位的结构强度,避免反复拆装导致的孔位滑牙、壳体开裂问题,输出轴采用金属齿轮啮合,相比塑料齿轮能承受更大的冲击负载,在舵机遇到堵转或者外力冲击的时候,不会轻易出现打齿失效的问题。安装边界方面,主体结构为矩形块体,上部的圆柱形凸起和侧边的输出轴凸台是主要的外凸结构,在做设备结构布局的时候,
需要预留出上部圆柱的安装空间,以及输出摇臂的转动行程空间,避免摇臂转动过程中和周边结构发生干涉,底部的两个安装凸耳对称分布,孔位间距符合微型舵机的通用安装规范,安装面做了平面度处理,贴装固定的时候能保证和安装基面完全贴合,减少工作过程中的振动偏移。控制层面,12位的控制分辨率对应4096个位置控制步级,角度控制精度可以做到亚度级别,0.07秒每60度的空载转速,意味着在接收到控制信号后,能在极短时间内到达目标位置,不会出现明显的动作迟滞,适合需要快速跟随控制信号的动态场景,比如航模做特技动作时的舵面快速响应,或者机器人快速调整姿态时的关节动作。无芯电机的设计除了提升响应速度之外,还降低了运转过程中的电磁干扰,不会对周边的传感器、
控制电路造成明显的电磁影响,在集成度高、电磁环境复杂的小型设备里,这个特性尤为重要,不需要额外增加复杂的电磁屏蔽结构就能满足设备的EMC设计要求。结构建模的时候,要重点关注齿轮组的啮合间隙、输出轴的同轴度,以及上下壳体的配合止口尺寸,止口的配合公差直接影响壳体装配后的密封性和齿轮组的啮合精度,如果止口间隙过大,会导致上下壳体错位,齿轮啮合间隙不均匀,运转过程中出现卡顿、噪音过大的问题,间隙过小则会提升装配难度,甚至出现壳体无法扣合的情况。输出轴的轴承安装位要严格控制同轴度公差,避免输出轴转动过程中出现径向窜动,影响位置反馈的精度,侧边的安装凸耳要做加强筋结构,和主体壳体连接处做圆角过渡,避免安装锁紧的时候应力集中导致凸耳断裂。在做设备选型匹配的时候,除了关注扭矩、转速这些核心参数之外,还要确认舵机的转动行程范围,这款舵机的控制行程可以通过参数配置适配不同的角度需求,既可以做小角度的精密位置调节,也可以配置成大角度的连续转动模式,适配不同的执行场景,比如在做传送带挡料机构的时候,可以配置成180度转动模式,实现挡料和放行的动作切换,在做小型轮式驱动的时候,也可以配置成连续转动模式作为驱动电机使用。

- 全部评论(0)

- 模板大小: 317.07 KB
- 售价:5金币
- 下载次数: 20
- 系统要求: SOLIDWORKS,STEP / IGES
- 软件分类: 伺服电机