微信登录
 QQ登录


小型伺服执行驱动单元结构设计


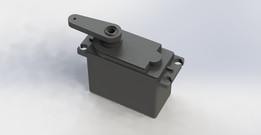
在小型自动化设备、航模舵面控制、教学实验平台、小型机械臂关节驱动这类对安装空间有严格限制的场景里,这类小型伺服驱动单元是非常常用的执行部件,很多刚接触结构设计的工程师容易忽略这类元件的安装边界细节,导致后期装配出现干涉,或是输出轴负载匹配不到位的问题。从结构设计的角度看,这个驱动单元的外壳采用了一体式的注塑壳体加端盖扣合的结构,壳体两侧预留了带安装孔的固定耳,安装孔的间距是这类标准舵机的通用尺寸,在做安装位设计的时候,固定耳的下方需要预留至少1mm的避让间隙,避免壳体注塑产生的拔模斜度导致安装面贴合不实,固定耳上的安装孔适合用M2或者M2.5的自攻螺丝固定,也可以搭配铜柱做架空安装,适配不同的安装板厚度。
输出轴位于壳体顶面的中心位置,轴端采用了带内花键的铜质嵌件,这个嵌件是直接注塑包胶在内部传动齿轮组的输出端上的,相比纯塑料的输出轴,铜嵌件能承受更大的径向负载和扭转冲击,不会因为频繁正反转出现轴孔滑牙的问题,设计外接摇臂的时候,摇臂的内花键需要和这个输出轴的齿形完全匹配,同时摇臂的底面要和壳体顶面预留0.5mm左右的间隙,避免转动的时候和壳体顶面的凸台产生摩擦,增加不必要的负载损耗。内部的传动结构采用了多级尼龙齿轮减速组,把直流电机的高转速低扭矩输出,转化为输出轴的低转速高扭矩输出,齿轮组的啮合间隙控制得比较小,能保证输出位置的重复定位精度,在做选型匹配的时候,要注意这类驱动单元的输出扭矩是和供电电压直接相关的,
不要超出额定电压使用,否则会导致内部电机过热烧毁,或是齿轮因为过载打齿。壳体侧面的出线位置做了圆角过渡,避免线材被壳体锐边割破绝缘层,布线的时候要在出线位置预留一定的线材弯折余量,不要把线材拉得太紧,否则设备运行过程中的振动会导致线材根部断裂。很多工程师在做三维装配的时候,容易忽略这类驱动单元的实际外形轮廓,把安装位的空间卡得太死,实际上这类注塑壳体的外形尺寸会有一定的公差,尤其是壳体合模线的位置会有细微的飞边,所以在设计安装腔体的时候,长宽方向都要预留0.3-0.5mm的公差间隙,高度方向要注意输出轴顶端到壳体底面的总高度,不要出现上盖板压到输出轴摇臂的问题。这类驱动单元的实际用途非常广泛,除了常见的航模舵面控制,
在小型自动送料机构的挡料板驱动、智能小车的转向控制、小型云台的俯仰转动、自动化设备的小型工位切换机构里都能用到,它的控制逻辑比较简单,只需要给对应的PWM信号就能实现角度位置的控制,不需要额外的驱动电路,集成起来非常方便。在做结构验证的时候,要注意输出轴的负载不能直接承受过大的轴向力,比如不要直接在输出轴上挂载垂直方向的重物,否则会导致内部的输出轴轴承加速磨损,缩短使用寿命,如果需要承受轴向负载,要额外增加支撑轴承,把轴向力传导到安装支架上,不要让驱动单元的壳体承受额外的外力。另外壳体背面的散热槽虽然看起来尺寸不大,但在连续运行的工况下,能有效把内部电机产生的热量散发出去,设计安装结构的时候不要把这些散热槽完全堵死,否则会导致内部温度过高,触发过热保护甚至烧毁内部电路。

- 全部评论(0)

- 模板大小: 220.66 KB
- 售价:5金币
- 下载次数: 116
- 系统要求: SOLIDWORKS,Rendering
- 软件分类: 伺服电机