微信登录
 QQ登录


多自由度铰接式轻型抓取机械臂结构


这款多自由度铰接式轻型抓取机械臂,核心定位是小负载工位的柔性作业执行单元,在3C电子小件分拣、教学实训平台搭建、实验室轻型物料转运、桌面级自动化工作站适配这类场景中,能够替代人工完成重复性的拾取、移位、定点放置动作,适配0.5kg以内的规则或异形小工件作业需求,相比大型工业机械臂,它的部署门槛更低,不需要预留大尺寸安装空间,也无需复杂的地基固定工序,普通铝合金型材工作台面即可完成安装固定。从结构设计逻辑来看,整个臂体采用平面连杆叠加关节铰接的构型,没有采用传统工业臂的串联回转关节堆叠方案,而是通过多组连杆的耦合运动实现末端夹爪的位姿调整,大臂与小臂的铰接点处做了镂空减重处理,在保证结构刚性的前提下尽可能降低臂体自重,
减少驱动端的负载损耗,底座采用圆盘式安装结构,安装面上预留了环形均布的固定孔位,能够适配不同孔距的工作台安装需求,安装边界上,底座直径控制在120mm范围内,臂体完全展开时的水平作业半径可达280mm,垂直方向的作业行程覆盖底座平面以上50mm到220mm的区间,完全满足桌面级作业场景的空间覆盖需求。驱动布局上,将两个舵机驱动单元集成在底座靠近回转中心的位置,没有把驱动部件布置在臂体的运动关节处,这种设计能够大幅降低运动臂段的惯量,提升臂体运动时的响应速度与定位稳定性,避免臂端带载启停时出现明显的抖动偏移,传动路径通过刚性连杆传递驱动力,相比同步带、绳索传动的方案,传动间隙更小,重复定位精度能够控制在±0.8mm以内,
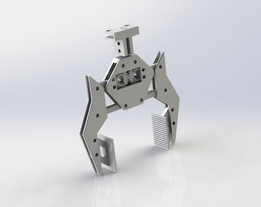
完全适配轻型作业的精度要求。末端执行部分采用夹爪式结构,夹爪的开合通过独立的连杆机构驱动,开合行程范围在0到45mm之间,夹指内侧预留了防滑垫安装槽位,可以根据抓取工件的材质更换硅胶、橡胶或者聚氨酯材质的防滑垫,避免抓取过程中刮伤工件表面,也能提升夹持摩擦力,防止工件在移位过程中脱落。从实际使用的适配性来看,这款机械臂的控制接口采用通用舵机标准接口,能够直接对接市面上主流的开源控制板,也可以适配小型PLC的脉冲输出端口,不需要额外定制转接模块,不管是用于教学场景下的机械原理演示、运动学算法验证,还是用于小型自动化生产线的上下料工位辅助,都能快速完成集成调试。结构件的设计充分考虑了加工与装配的工艺性,大部分零件采用平板式铰接结构,
既可以采用钣金冲压、铝板铣削的方式加工,也能够通过3D打印完成快速试制,零件之间的铰接孔位统一采用标准轴承配合,减少运动过程中的磨损,延长整体使用寿命,铰接处的紧固件全部采用内六角圆柱头螺钉,装配时不需要特殊工装,普通内六角扳手即可完成整机组装,后期维护更换易损件也十分便捷。在运动特性上,这款机械臂的连杆参数经过反复优化,运动过程中臂体不会出现机构死点,末端夹爪在整个作业行程内都能保持水平姿态,不需要额外增加腕部旋转关节即可完成平面内的拾取放置动作,简化了控制逻辑的同时,也减少了额外的驱动部件成本,对于预算有限的轻型自动化场景来说,这种构型的性价比优势十分明显。安装调试过程中,只需要先将底座固定在工作台面,依次完成大臂、小臂、连杆、末端夹爪的铰接装配,再调整各驱动端的初始零位,即可完成基本的动作调试,不需要复杂的参数标定过程,即使是刚接触机械结构调试的技术人员,也能在短时间内完成整机的部署。
- 上一篇:小型轮式机器人承载安装框架结构
- 下一篇:影视IP衍生仿生多足机器人结构设计

- 全部评论(0)

- 模板大小: 3.43 MB
- 售价:5金币
- 下载次数: 225
- 系统要求: SOLIDWORKS,SOLIDWORKS,Rendering
- 软件分类: 工业机器人