微信登录
 QQ登录


FRC竞赛泡沫球发射炮塔结构


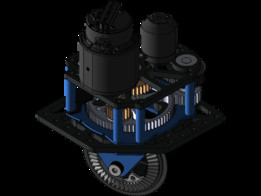
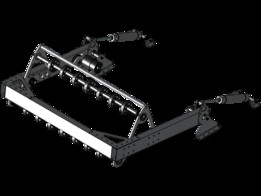
该发射机构面向青少年机器人竞技赛事场景开发,核心用途是在竞技对抗过程中完成指定规格泡沫球的远距离精准投射,为参赛机器人提供远程得分能力。整套机构采用模块化炮塔布局,核心投射单元采用双飞轮摩擦发射原理,两个飞轮分别由独立的驱动单元提供动力,通过皮带传动实现动力传递,传动比经过匹配调校,能够让飞轮达到足够的线速度,将标准尺寸的泡沫球投射至二十英尺以上的距离,满足竞技场地的射程要求。俯仰调节部分采用双活塞驱动的两位置发动机罩结构,可实现两个固定俯仰角度的快速切换,切换动作响应迅速,能够在竞技过程中快速调整投射角度,适配不同距离的得分目标。炮塔的旋转支撑部分集成了客户指定规格的齿轮箱、齿圈与小齿轮传动副,由pro规格电机驱动旋转,
可实现水平方向的大范围角度调整,让发射方向能够覆盖机器人前方的大部分扇形区域,提升对抗过程中的目标捕捉灵活性。从结构设计思路来看,整套机构优先考虑竞技场景下的可靠性与轻量化要求,主体支撑结构采用镂空式板材拼接设计,在保证结构刚度、承受发射后坐力与传动载荷的前提下,尽可能削减非必要的材料厚度与冗余结构,降低整体重量,适配参赛机器人的重量限制要求。走线布局采用外露式固定设计,所有动力线与信号线都通过线卡固定在结构件表面,避免炮塔旋转、俯仰动作过程中出现线缆缠绕、拉扯断裂的问题,提升赛事运行过程中的稳定性。视觉识别单元直接集成在炮塔前端的安装位,与发射方向保持同轴,能够在炮塔调整角度的过程中同步对准目标,简化视觉瞄准的标定流程,
缩短目标锁定的响应时间。安装边界方面,整套炮塔采用底部法兰式安装接口,可直接固定在机器人底盘的上层安装板上,安装孔位采用标准间距设计,适配多数参赛机器人的通用安装型材规格,不需要额外制作复杂的转接件即可完成装配。水平旋转部分的齿圈直径经过匹配设计,旋转过程中不会超出机器人的外围尺寸边界,避免对抗过程中因结构突出被对方机器人卡位损坏。飞轮仓的两侧预留了维护开口,不需要完全拆解炮塔即可完成飞轮表面清洁、皮带张紧度调整等日常维护工作,适配赛事间隙的快速检修需求。活塞驱动的俯仰机构采用硬限位设计,两个切换位置都设置了机械限位块,避免活塞过行程导致结构碰撞损坏,同时保证每次俯仰切换的角度一致性,提升投射的重复精度。
驱动电机的安装位采用可调式张紧结构,皮带使用一段时间出现松弛后,可通过调整电机安装位置快速张紧皮带,不需要更换传动部件即可恢复传动效率。整体结构的受力路径经过优化,发射时的后坐力直接通过炮塔支撑结构传递到底盘主框架,不会让齿轮传动副、活塞等精密部件承受额外的冲击载荷,延长部件的使用寿命。前端的导向管长度经过匹配调校,能够在泡沫球离开飞轮仓前提供足够的导向距离,保证出球方向的一致性,降低高速投射时的散布范围,提升远距离投射的命中率。
- 上一篇:FRC赛事1325号竞技参赛机器人结构
- 下一篇:多爪式汽车轮胎抓取夹持机构

- 全部评论(0)

- 模板大小: 39.62 MB
- 售价:5金币
- 下载次数: 116
- 系统要求: STEP / IGES,Rendering
- 软件分类: 工业机器人