微信登录
 QQ登录


双轮差速驱动小型移动机器人结构设计

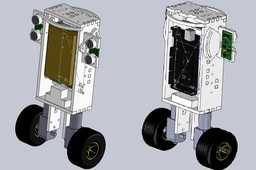
这款双轮移动结构的核心应用场景聚焦在小型巡检、轻载物料转运以及教学实验验证领域,区别于多轮或履带式行走方案,双轮差速的结构形式在狭窄空间内的转向灵活性优势十分突出,无需额外设置转向舵机,仅通过两侧驱动轮的转速差即可实现原地转向,适配通道宽度有限的仓储分拣工位、室内管线巡检路径以及高校机器人创新实验的验证需求。从实际用途出发,该结构可作为各类功能拓展的移动载体,上方预留的安装平面可根据需求搭载视觉检测模块、小型机械拾取机构或者环境监测传感器,承载能力匹配10kg以内的轻载作业需求,日常运行时无需铺设专用轨道,依靠轮组与地面的摩擦力即可在平整水泥地面、环氧地坪以及硬质铺装路面稳定行走。在功能特性层面,该结构将驱动电机、
传动组件与轮轴做了同轴集成设计,两侧轮组对称布置,中间的连接横梁既作为两侧动力单元的安装基体,也承担了整体结构的抗弯载荷,行走过程中两侧轮组的接地压力均匀分布,不会出现单侧轮打滑导致的航向偏移问题;轮体选用大花纹的越野式轮胎,胎面的凸起纹路可以提升与地面的附着系数,即使在带有少量浮尘或者轻微不平整的地面行走,也能保证足够的抓地力,避免动力损耗。设计思路上优先做了结构的轻量化处理,没有采用冗余的外壳包覆结构,所有动力、传动部件直接外露,一方面是概念验证阶段方便快速调整安装位置、排查传动卡滞问题,另一方面也减少了不必要的结构重量,降低驱动电机的负载扭矩需求;两侧轮组的安装支座采用了同轴度定位设计,
保证两个驱动轮的回转中心处于同一条直线上,避免因安装偏差导致的行走跑偏、轮胎偏磨问题;中间的连接横梁选用标准型材截面,在保证结构刚度的前提下,不需要开模定制非标构件,加工成本更低,后期调整轴距时仅需更换对应长度的横梁即可快速完成改型。关于外形尺寸与安装边界,该结构的整体宽度由轮组的外径决定,两侧轮胎外缘的间距控制在300mm以内,可以顺利通过宽度400mm的狭窄通道;整体长度方向上,动力单元的轴向尺寸不超过250mm,加上轮胎的轴向安装余量,整体纵向占用空间极小,在狭小区域内回转时的扫掠半径仅为自身宽度的一半,适配空间局促的作业场景;安装接口方面,中间横梁的上表面预留了标准间距的螺纹安装孔,孔位间距匹配常用的传感器、
控制板以及拓展功能模块的安装尺寸,不需要额外做转接板即可完成上层功能件的固定;轮组的下边缘到横梁安装面的高度预留了足够的间隙,即使地面存在高度10mm以内的凸起或者线缆障碍物,也不会出现横梁剐蹭地面的问题;两侧轮组的轴向位置可以根据实际使用需求做小幅调整,当需要更换更宽的轮胎或者调整轮距适配不同通道宽度时,仅需松开安装支座的锁紧螺钉即可滑动调整,调整到位后重新锁紧即可完成适配,不需要重新加工安装结构。在传动匹配上,该结构选用的驱动单元直接集成了减速机构,输出扭矩匹配轮径的行走阻力需求,在平整地面行走时的额定行走速度可以达到0.8m/s,满足日常巡检、转运的作业效率要求;轮组与输出轴之间采用键连接传递扭矩,不会出现轮组与轴相对打滑的问题,同时键连接的拆卸十分方便,后期维护更换轮胎时不需要做复杂的拆解操作。
- 上一篇:轮式移动喷雾作业小车结构设计方案
- 下一篇:多舵机驱动小型四自由度机械臂结构

- 全部评论(0)

- 模板大小: 3.68 MB
- 售价:5金币
- 下载次数: 28
- 系统要求: Other,Rendering
- 软件分类: 工业机器人