微信登录
 QQ登录


AGV双电机差速转向驱动轮组结构设计


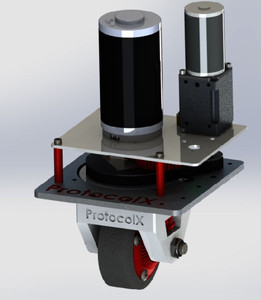
该轮组结构主要面向仓储AGV、车间物料转运机器人、竞赛类移动机器人的行走转向场景,作为移动底盘的核心行走执行部件,可同时承担驱动行进与转向调整的双重功能,替代传统分体式驱动轮加独立转向机构的冗余布局,有效压缩底盘的纵向安装空间,适配对底盘高度有严格限制的低矮型移动设备。从功能实现逻辑来看,该结构采用双电机分层布局,两台驱动电机分别固定于上层安装基板的两侧位置,其中一台电机负责驱动轮体的旋转行进,通过齿轮啮合将动力传递至轮轴端,另一台电机负责驱动整个轮架的回转动作,通过大直径回转支承实现轮组相对于安装基板的360度旋转,两个动力单元的输出路径相互独立,可通过电控系统的差速控制实现不同转弯半径的行进需求,甚至支持原地回转动作,
大幅提升移动设备在狭窄通道内的通行灵活性。设计过程中优先考虑了安装维护的便捷性,上层安装基板预留了标准化的螺栓安装孔位,可直接通过螺栓固定在移动底盘的底部框架上,无需额外设计定制化的转接支架,轮体与轮架之间采用快拆式的轴端固定结构,更换磨损轮体时无需拆解整个上层的电机与传动组件,可有效降低现场运维的时间成本。回转支承的选型匹配了轮组的额定承载需求,齿轮啮合间隙预留了合理的调整余量,可抵消长期运行带来的磨损量,避免转向过程中出现卡顿或回程间隙过大的问题。轮架部分采用了三角支撑的结构形式,将轮轴的受力点均匀分散到两侧的支撑臂上,避免单侧受力导致的轴体变形,轮体选用聚氨酯包胶材质,兼顾行走过程中的减震性能与地面附着力,可适配环氧地坪、
水泥地面、硬质PVC地面等多种常见的工业车间地面场景,不会对地面造成硬性划伤。安装边界方面,整个轮组的上层安装板轮廓尺寸适配多数中小型AGV的底盘宽度,整体高度控制在常规底盘的离地间隙允许范围内,电机的接线端预留了统一的走线槽位置,可与底盘内部的电控走线路径顺畅衔接,避免线缆在转向过程中出现缠绕或拉扯的问题。传动部分的齿轮组采用封闭式的局部防护结构,可阻挡车间内的灰尘、细小碎屑进入啮合区域,降低传动部件的磨损速率,延长整体结构的使用寿命。在实际选型应用时,可根据底盘的额定承载重量匹配对应功率的电机参数,调整轮体的直径与宽度来适配不同的行进速度与负载要求,该结构的模块化设计思路也可快速衍生出适配不同吨位移动设备的系列化轮组产品,减少重复设计的工作量。
- 上一篇:紧凑型半自动手枪改进款结构三维建模
- 下一篇:FRC竞赛多电机集成传动减速装置

- 全部评论(0)

- 模板大小: 54.48 MB
- 售价:5金币
- 下载次数: 100
- 系统要求: STEP / IGES,Rendering
- 软件分类: 通用机械零部件