微信登录
 QQ登录


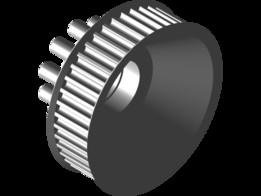
FRC竞赛多电机集成传动减速装置


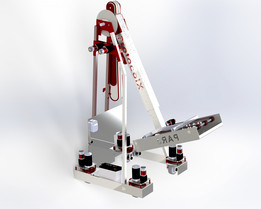
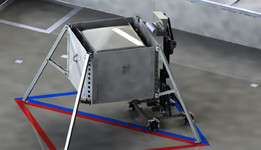
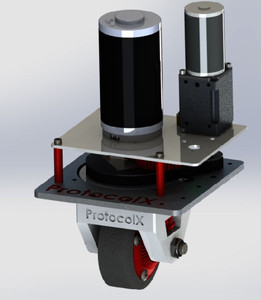
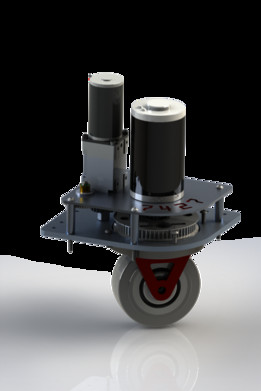
该传动装置主要面向FRC机器人竞赛场景设计,核心作用是为竞赛机器人的行走、机构动作提供稳定大扭矩动力输出,适配竞赛过程中频繁启停、瞬时过载、多工况切换的使用需求。整套传动采用多电机并行输入的布局思路,区别于传统单一大功率电机配大减速比的方案,选用多台小型驱动电机协同输入,通过内部定轴齿轮组完成动力汇流与减速增扭,这种布局首先能分散单电机的热负荷,多台电机同时工作时壳体散热面积更大,连续高负载运行时绕组温升更平缓,能避免竞赛过程中电机过热退磁导致的动力衰减;其次冗余度更高,单台电机出现故障卡滞时,其余电机仍可输出足够动力支撑机器人完成剩余赛程,不会因单点动力故障直接丧失行动能力。从结构设计来看,
输入端直接适配标准小型直流电机的安装止口与孔位,电机插装后通过端盖定位销完成同轴度约束,不需要额外加工转接法兰,能缩短装配调试周期;内部齿轮组采用直齿圆柱齿轮啮合,齿宽根据汇流后的扭矩载荷做了加宽处理,啮合重合度满足瞬时冲击载荷的强度要求,齿轮轴两端采用含油轴承支撑,兼顾径向承载能力与低摩擦阻力,不需要额外布置润滑管路,日常维护仅需定期补充润滑脂即可。输出端采用标准六角轴接口,可直接适配竞赛机器人常用的轮组、执行机构连接座,不需要额外加工输出转接件;外壳采用分体式拼接结构,结合面设置定位凸台保证装配同轴度,外部预留的安装孔位符合FRC竞赛通用铝型材的安装孔距标准,可直接固定在机器人框架的标准型材上,安装边界紧凑,
横向占用空间小于传统单电机大减速比变速箱,能给机器人上的其他机构留出更多布置空间。设计过程中对齿轮啮合侧隙做了针对性调整,既保证正反转切换时没有过大空程,满足机构动作的响应精度要求,又避免侧隙过小导致的卡滞、运转阻力增大问题;外壳局部做了散热鳍片结构,对应内部电机的安装位置,能通过行驶过程中的气流带走电机工作产生的热量,连续满负载运转时外壳温度可控制在合理区间,不会出现过热烫手的情况。整套传动的重量控制也做了优化,在保证齿轮、壳体结构强度满足冲击载荷要求的前提下,对非受力区域的壳体做了减薄处理,降低整体自重,适配竞赛机器人对重量配额的严格要求。

- 全部评论(0)

- 模板大小: 10.71 MB
- 售价:5金币
- 下载次数: 75
- 系统要求: STEP / IGES,Rendering
- 软件分类: 通用机械零部件