微信登录
 QQ登录


仿生六足蜘蛛移动机器人结构设计
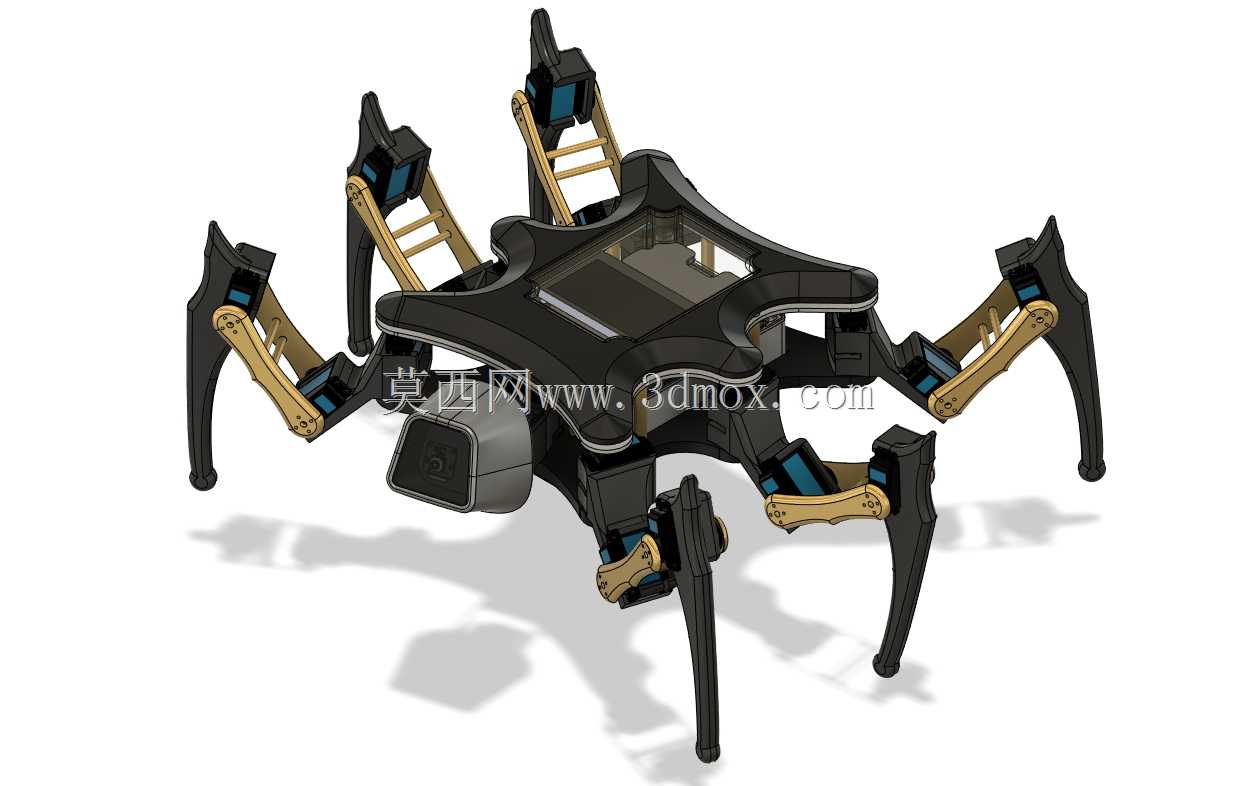
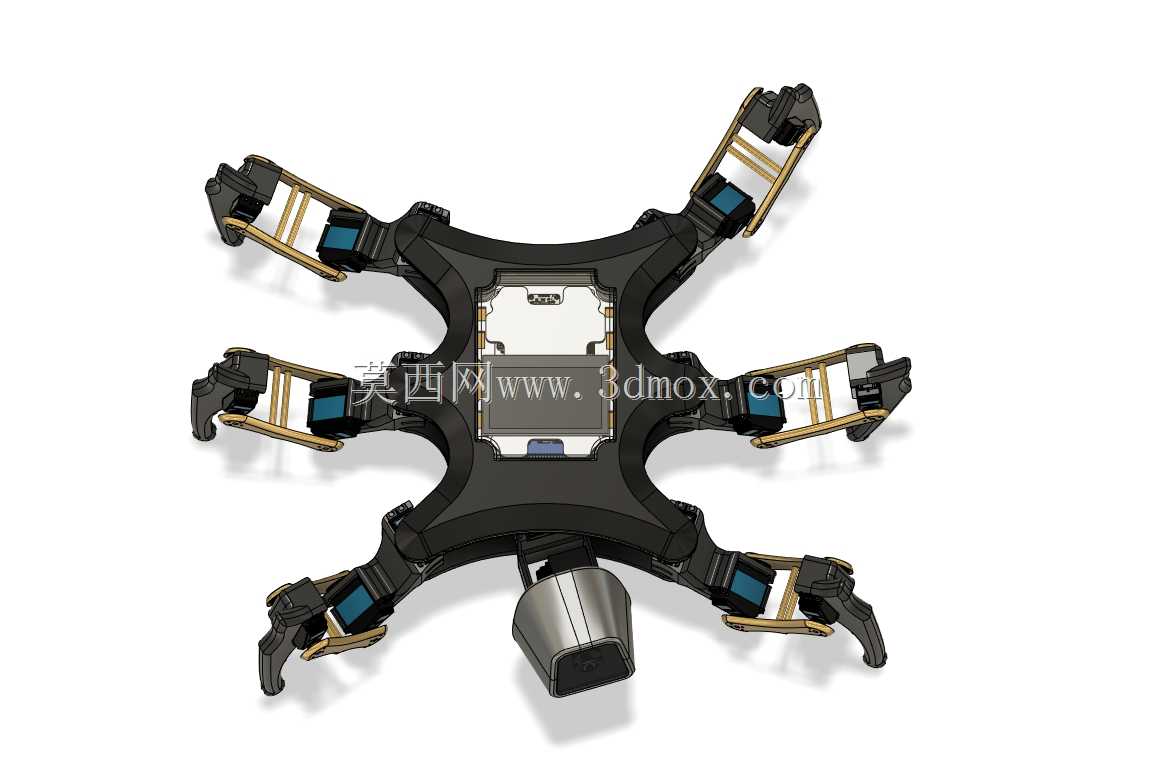
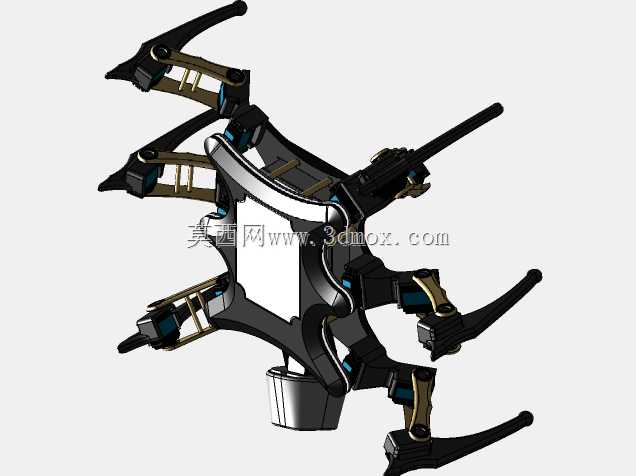
这款仿生六足蜘蛛移动平台的结构设计,核心围绕非结构化地形的通行需求展开,区别于轮式、履带式移动设备对平整铺装路面的依赖,六组独立摆动的足肢结构,能够在碎石滩、管道内部、灾后废墟缝隙、山地陡坡等常规移动设备无法抵达的场景下完成作业搭载任务。从结构布局来看,整机采用中心对称的躯体承载设计,核心控制舱、电源模块、载荷搭载区全部集成在中部的异形壳体内部,六组足肢沿躯体周向均匀分布,每间隔60度布置一组行走单元,这种布局能够保证任意时刻至少有三组足肢处于支撑状态,形成稳定的三角支撑结构,即使在30度以内的侧倾坡面上也不会发生侧翻,静态稳定裕度远高于四足仿生结构。
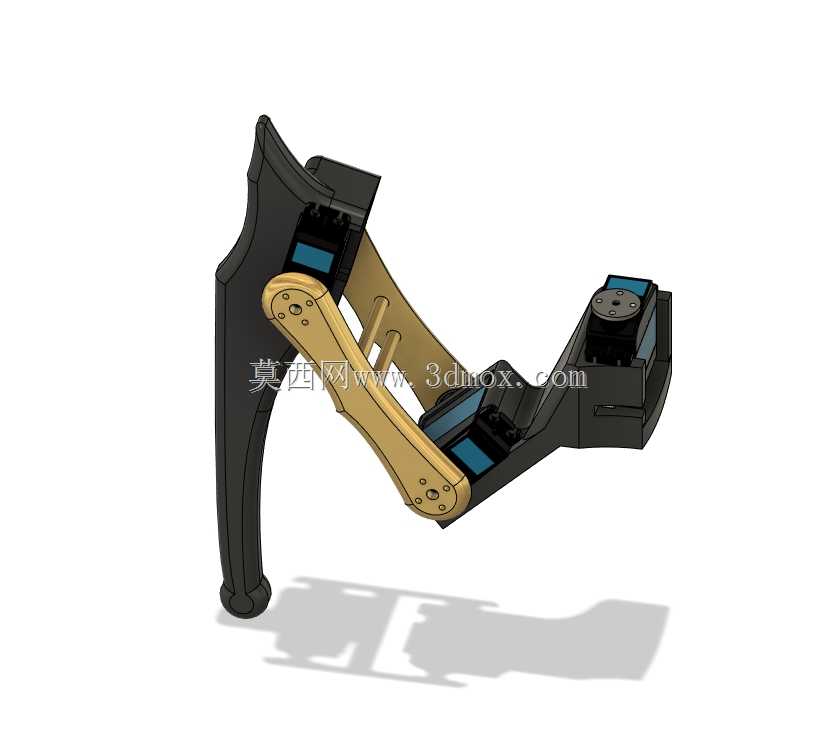
单组足肢采用两段式连杆传动设计,根关节与躯体连接处设置水平摆动与竖直抬升两个自由度,膝关节位置设置一个屈伸自由度,所有关节的传动副都采用内嵌式舵机直驱结构,没有额外的同步带、齿轮组等外置传动部件,既减少了传动间隙带来的行走定位误差,也能避免野外作业时砂石、杂物卡入传动缝隙造成的关节卡滞。足肢的杆件采用镂空式结构设计,在保证杆件抗弯强度的前提下,尽可能降低单肢的运动惯量,让足端抬升、下落的动作响应速度更快,行走过程中的整机晃动幅度更小。足端采用圆弧过渡的钝头设计,接触地面时不会出现尖锐端卡入地面缝隙的问题,同时可以根据不同作业场景更换橡胶防滑垫、金属穿刺头、磁吸脚端等不同配件,适配光滑金属表面、松软泥地、垂直钢结构壁面等特殊通行场景。
躯体外壳采用流线型的弧面过渡设计,没有突出的外置结构件,在狭窄管道、废墟缝隙中穿行时,不会因为突出的零部件勾挂杂物阻碍通行,壳体上表面预留了标准化的载荷安装螺孔,可以直接搭载小型检测摄像头、气体传感器、采样机械爪等作业模块,不需要额外打孔改造安装位。从安装边界来看,整机展开状态下足端最大触地直径控制在450毫米以内,躯体最高点距离地面高度不超过180毫米,足肢最大抬升高度可达120毫米,能够轻松跨越高度不超过100毫米的垂直障碍,跨越宽度不超过150毫米的地面沟壑,完全满足厂区管道巡检、灾后生命探测、野外地质勘探等场景的通行尺寸要求。
设计过程中针对足肢的运动行程做了硬限位设计,每个关节的摆动角度都设置了机械止挡结构,即使控制程序出现跑飞、舵机失控的情况,足肢也不会摆动到超出设计范围的角度,避免杆件之间发生运动干涉打坏壳体或者舵机。所有的走线都从躯体内部、足肢杆件的中空腔体内穿行,外部没有裸露的线束,不会在行走过程中被周边障碍物刮断线束,提升了整机在复杂环境下的运行可靠性。足肢与躯体的连接部位采用快拆式销轴固定,单组足肢出现故障时不需要拆解整个躯体壳体,只需要拔出连接销轴就能完成足肢的更换,野外作业时的维护效率更高。
从运动逻辑适配的结构设计来看,六组足肢可以根据行走速度需求切换不同的步态:低速重载状态下采用三足交替步态,每次移动三组对向布置的足肢,另外三组保持支撑,行走稳定性最高,适合搭载较重的检测设备作业;中速行进时采用四足支撑步态,每次移动两组足肢,兼顾移动速度与稳定性;高速移动时可以切换为波浪步态,足肢沿躯体周向依次摆动,移动速度更快,适合长距离转场场景。躯体内部的舱室采用分层设计,底层放置大重量的电池模块,降低整机重心,上层放置控制板、通讯模块等电子元器件,重心位置控制在躯体几何中心偏下15毫米处,进一步提升坡面行走、单足踩空时的自稳定能力,即使整机出现小角度倾斜,也能依靠重力作用自动回正,不需要额外的平衡调节结构。
- 上一篇:多轮足复合式爬楼移动机器人结构
- 下一篇:狭小空间作业紧凑型多轴机械臂结构

- 全部评论(0)

- 模板大小: 108.97 MB
- 售价:5金币
- 下载次数: 27
- 系统要求: STEP / IGES,Rendering
- 软件分类: 工业机器人