微信登录
 QQ登录


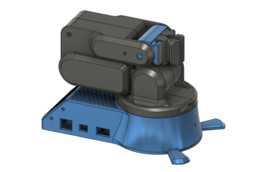
五自由度多关节夹持式机械臂结构


这款多关节机械臂采用五自由度构型设计,核心定位面向小型自动化作业场景的末端执行需求,可适配教学实验台搭建、小型工件分拣工位、轻工产线上下料、桌面级精密装配等多种实际工况,相比同负载级别的三轴直角坐标机械手,关节式构型的作业覆盖范围更灵活,能在有限安装空间内完成多角度姿态调整,避开工位周边的设备干涉区域。
从结构布局来看,底部采用圆盘式回转基座,基座内部预留了驱动元件的安装腔体,可容纳第一关节的回转驱动组件,基座法兰边缘均匀布置安装孔位,适配标准台面的螺孔安装间距,安装时只需保证基座底面与安装台面的平面度公差在0.1mm以内,即可避免回转过程中出现偏载抖动问题。基座上方依次衔接大臂摆动关节、小臂俯仰关节、腕部旋转关节,末端搭配齿轮联动的平行夹持爪,五个自由度的运动轴线相互配合,可实现作业范围内任意空间点位的到达与末端姿态调整。
末端夹持机构采用双齿轮啮合传动结构,两个夹指的运动通过齿轮副实现同步对中,夹持行程可覆盖常见小型柱状、块状工件的尺寸范围,夹指内侧预留了防滑垫安装槽位,可根据夹持工件的材质更换橡胶、硅胶或者硬质金属防滑衬垫,避免夹伤工件表面或者出现夹持滑脱问题。夹持爪的驱动元件布置在腕部关节后侧,通过连杆结构将动力传递至夹指齿轮组,传动路径短,夹持力输出稳定,可根据驱动参数调整夹持力大小,适配不同重量、不同材质工件的夹持需求。
设计过程中针对关节传动间隙做了专门的结构优化,每个关节的转动副位置都预留了轴承安装位,采用标准深沟球轴承支撑回转轴,降低转动过程中的摩擦阻力,同时轴承端盖位置设置了间隙调整垫片组,装配时可通过增减垫片厚度调整轴承预紧力,消除关节回程间隙,提升机械臂的运动定位精度。所有关节的驱动元件安装位都做了走线槽设计,线缆可沿着臂体内部的空腔布置,避免机械臂运动过程中线缆外露被剐蹭拉扯,提升设备运行的可靠性。
从安装边界来看,整套机械臂的底座安装直径控制在小型工作台面可容纳的范围内,臂体完全伸展后的作业半径可覆盖常规桌面工位的操作区域,收回状态下整体占用空间紧凑,不会过多占用工位的有效操作面积。臂体结构件采用轻量化设计思路,在保证结构刚度的前提下对非受力区域做了减重槽处理,降低臂体自身重量对关节驱动的负载要求,同时提升运动过程中的响应速度。
实际应用中,这款机械臂可搭配开源控制板或者小型PLC控制系统使用,用户可根据自身需求编写运动控制程序,完成预设轨迹的点位运动、连续路径运动,适配不同的作业流程。在教学场景中,可作为机器人运动学、机械结构设计的实物教学载体,帮助学习者理解关节坐标变换、传动结构设计的实际应用;在小型产线场景中,可搭配视觉检测模块完成工件的识别、分拣、搬运作业,替代人工完成重复性的上下料操作,提升小型产线的自动化程度;在个人DIY项目或者创客开发场景中,该结构可作为基础执行平台,拓展3D打印末端、画笔夹持末端、焊笔夹持末端等不同功能的执行组件,完成定制化的作业任务。
结构设计上充分考虑了加工与装配的工艺性,所有零部件的尺寸都适配常规机加工或者3D打印的加工精度要求,没有特殊的难加工结构,普通的加工设备即可完成所有零件的加工制作,装配过程中不需要特殊的专用工装,按照装配顺序依次完成关节组件、臂体、末端夹持器的组装即可,后期维护时也可单独拆卸单个关节进行零部件更换,降低维护成本。每个关节的限位位置都预留了限位开关的安装位,可安装光电限位或者机械限位装置,避免机械臂运动过程中出现超程碰撞问题,提升设备运行的安全性。
- 上一篇:狭小空间作业紧凑型多轴机械臂结构
- 下一篇:仿人型直立式服务机器人结构设计

- 全部评论(0)

- 模板大小: 6.48 MB
- 售价:5金币
- 下载次数: 338
- 系统要求: SOLIDWORKS
- 软件分类: 工业机器人