微信登录
 QQ登录


相机夹持对位机器人执行机构


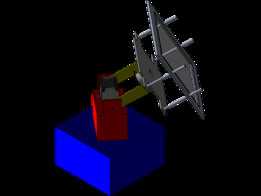
这套相机对位执行机构的结构搭建,最初是围绕视觉检测工位里相机位姿反复调整的痛点展开的。在3C电子流水线的外观检测段、锂电极片的视觉定位工位,常规固定式相机支架很难适配多批次产品的拍摄高度、角度切换需求,人工反复拧动锁紧旋钮不仅耗时长,长期运行后锁紧面还容易出现滑移,导致拍摄视野偏移,检测系统频繁报出定位偏差故障。这套机构把相机承载、角度翻转、对位锁固三个功能整合在同一个刚性架体上,不需要额外拼接多组调节支架,就能完成视觉采集端的位姿快速调整。
从结构组成来看,架体主体采用折弯钣金拼焊成型,两侧的立板作为核心承载基准,中间的水平安装面预留了多组相机安装孔位,既可以固定工业面阵相机,也能适配条形光源、激光位移传感器的安装需求。架体上方的斜向折弯护板一方面遮挡车间顶部的照明杂光,避免镜头出现眩光,另一方面也能阻挡工位上方滴落的切削液、除尘水汽,保护相机尾部的接线端子。架体前端伸出的圆形连接法兰,是整套机构和外部摆动驱动轴的对接界面,法兰端面上加工了定位止口,和驱动轴配合后可以消除径向装配间隙,翻转过程中不会出现相机光轴的径向窜动。
实际调试时,水平安装面上的两组对称快装卡扣是相机固定的核心结构,卡扣采用弹簧顶紧式设计,把相机底部的安装滑条对准卡扣槽推入后,弹簧自动顶紧锁舌,不需要逐个拧动固定螺丝,更换不同焦距的相机时十几秒就能完成拆装。架体侧面预留的红色标尺条,对应相机的前后安装位置,每次换型时只需要把相机边缘对齐标尺上的对应刻度,就能复现之前的拍摄物距,不用重新做视野标定。两侧立板上加工的多组减重孔,在不降低架体刚性的前提下把整体重量控制在合理范围,驱动端选配小功率摆动气缸或者伺服转台就能带动整套机构翻转,不需要选配大扭矩驱动部件,控制了工位的改造成本。
安装边界方面,整套机构的法兰对接端直径按照常规工业摆动轴的标准止口设计,水平承载面的宽度可以覆盖绝大多数200万到2000万像素工业相机的安装尺寸,架体翻转的角度范围可以根据工位需求做限位调整,向下翻转可以对准下方输送线上的工件表面做俯视拍摄,向上翻转可以对准工位顶部的标识区域做仰采,侧向旋转时也不会和周边的护栏、输送线支腿发生干涉。架体底部的延伸折边可以选配加装配重块,当机构伸出长度较大、相机端负载偏重时,加装配重可以平衡翻转力矩,避免驱动轴长期承受偏载出现磨损。
在不同行业的落地场景里,这套机构的适配性也做了充分考量:在包装印刷生产线,它可以搭载扫码相机,翻转过程中依次读取纸箱顶面和侧面的条码;在五金件加工工位,它可以搭载双目光学镜头,配合翻转动作完成工件多个立面的尺寸测量;在物流分拣线,它可以安装在分拣道口上方,根据包裹的堆叠高度自动调整拍摄角度,避免高包裹遮挡镜头视野。结构设计时所有钣金棱边都做了折弯圆角处理,没有外露的尖锐边角,车间人员调试时不会被划伤,所有安装孔位都做了沉头设计,固定螺丝拧紧后端面不突出架体表面,不会勾挂相机的通讯线缆。架体内部预留了走线槽,相机的电源线、网线、光源触发线都可以藏在槽体内,随机构翻转时线缆不会反复弯折拉扯,大幅降低了线缆断线的故障概率。
- 上一篇:柔性自适应两指被动式夹持执行机构
- 下一篇:SCARA水平关节装配搬运机械手

- 全部评论(0)

- 模板大小: 8.33 MB
- 售价:5金币
- 下载次数: 17
- 系统要求: SOLIDWORKS,Rendering
- 软件分类: 工业机器人