微信登录
 QQ登录


倒置式全向移动扫描模块承载底盘


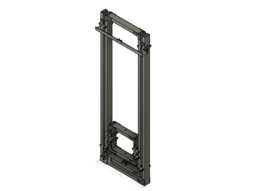
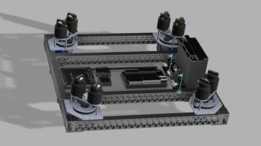
这套倒置布局的承载底盘面向室内自主巡检、空间扫描作业场景开发,核心作用是为搭载的激光扫描、环境感知模组提供稳定的移动承载基体,底盘采用矩形中空框架构型,框架中部预留大面积镂空区域,倒置安装时扫描模组可从框架中空区域向下探出,无结构遮挡,保障360度范围内扫描光路的通行空间,避免底盘梁体对感知元件造成视野干涉。
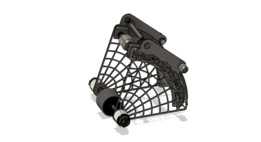
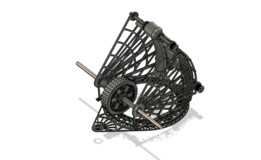
底盘四角对称布置四组独立转向轮模块,每个轮组集成驱动轮、转向回转支承、三角轻量化安装支架与传动连接座,轮组支架采用镂空筋板构型,在保证安装刚性的前提下大幅削减非承载区域的材料余量,降低整机移动惯量;四组轮组均可独立完成转向角度调节,配合轮端驱动可实现全向移动、原地自转、横向平移等多种运动模式,适配狭窄通道内的扫描作业走位需求,在设备机房、仓储库区、展馆空间等场景中,可灵活绕开立柱、设备柜体等障碍物,完成全覆盖路径扫描。
框架主体采用两根纵向主承载梁搭配前后两根横向端梁的拼接结构,梁体选用标准矩形截面型材,梁体对接位置预留阵列安装孔位,既可以通过螺栓完成刚性拼接,也可根据搭载设备的尺寸需求调整横向梁的安装间距,适配不同幅面的扫描模组安装;四角轮组的安装底板向外延伸,底板上加工有多组定位孔与连接过孔,可直接与轮组的转向支座锁附固定,安装基准面经过铣削加工,保证四个轮组的安装平面度误差控制在较小范围内,避免底盘放置后出现轮组悬空、受力不均的问题。
从安装边界来看,底盘整体外轮廓的长宽尺寸匹配常规小型自主移动机器人的通行要求,可顺利通过标准室内门洞与电梯轿厢;框架上部预留的安装面可固定控制主板、电池模组、通讯模块等电气元件,电气元件布置在框架上层,与下方倒置安装的扫描模组分层排布,互不干扰,线束可沿梁体内部的走线槽布设,避免运动过程中线束剐蹭地面或轮组运动部件。
设计过程中优先考虑了倒置安装的受力特性,轮组的悬挂支撑点、框架的抗弯截面均按照整机满载重量下的弯曲载荷校核,四角轮组的受力点对称分布,整机重心落在四个轮组围成的矩形区域中心,移动启停、转向过程中底盘姿态平稳,不会出现倾斜晃动,保障扫描采集的数据精度;轮组支架上的多处镂空结构同时兼顾了散热与减重需求,驱动电机工作时产生的热量可通过镂空空间快速散出,长时间连续作业也不会出现热量积聚。底盘各模块均采用螺栓连接的装配式设计,单个轮组出现维护需求时可单独拆卸更换,无需拆解整个框架,后期运维拆装效率较高,框架梁体上预留的扩展孔位还可额外加装防撞条、辅助传感器、载物托盘等附件,拓展不同的作业功能。
- 上一篇:M8公制直槽机用丝锥内螺纹加工刀具
- 下一篇:AR15战术步枪枪托结构三维造型

- 全部评论(0)

- 模板大小: 35.1 MB
- 售价:5金币
- 下载次数: 16
- 系统要求: STEP / IGES,Rendering
- 软件分类: 通用机械零部件