微信登录
 QQ登录


加固基板款三寸涵道穿越机结构设计


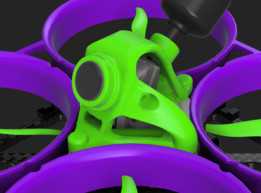
这款三寸涵道式四旋翼飞行器的机架结构,核心优化方向集中在基板抗冲击性能提升,针对日常飞行尤其是近物穿梭、室内拍摄场景下常见的摔机撞击问题,对原有车架结构做了针对性补强。从实际使用场景来看,这类小尺寸涵道机主要服务于室内狭小空间航拍、复杂地形近景穿越拍摄,飞行过程中极易碰撞墙面、管线、树枝等障碍物,原有基板在侧向冲击、垂直跌落时容易出现断裂问题,直接导致飞控、电调等核心元件移位甚至损坏,本次结构调整在不显著增加整机重量的前提下,对基板受力薄弱位置做了加厚与筋位补强,整体框架重量仅增加约3克,不会对飞行续航、机动灵活性造成明显影响。
结构适配层面,机架预留了双20x20规格的标准安装孔位,可直接适配GOKU HD 745 EVO 40A AIO飞控电调一体板与Avatar HD高清图传模块,无需额外设计打印适配板,大幅降低装机调试的复杂度,减少额外连接件带来的重量冗余与装配公差。涵道保护圈采用一体化衔接设计,与基板、机臂位置做了平滑过渡,既能够在碰撞时吸收大部分冲击能量,避免桨叶直接接触障碍物造成炸机,也能减少桨叶切割气流产生的紊流,提升飞行姿态的稳定性,尤其适合在人员活动的室内场景飞行,降低桨叶外露带来的安全隐患。
从安装边界来看,整机轴距适配三寸桨叶的涵道结构,涵道圈内径严格匹配3寸螺旋桨的旋转直径,预留足够的桨尖安全间隙,避免飞行过程中桨叶擦碰涵道内壁产生振动。飞控安装位位于整机重心中心位置,孔位精度控制在0.1mm以内,保证飞控陀螺仪的安装基准平整,减少装机后的校准调试工作量。图传天线、GPS模块的安装座设置在机架尾部高位,避免机身结构、电池遮挡信号,保证高清图传的传输距离与信号稳定性。电池仓采用绑带固定结构,可适配不同容量的2-4S锂电池,预留的绑带过孔位置兼顾重心调整需求,用户可根据不同的飞行场景调整电池前后位置,优化整机的重心分布,提升机动飞行时的跟手度。
结构强度设计上,补强后的基板在机臂衔接位置做了圆弧过渡处理,消除原有结构的应力集中点,跌落测试中,从1.5米高度以不同角度坠落后,基板未出现裂纹、断裂问题,机臂与涵道圈的衔接位置也未出现松脱。整机装配采用标准M2螺丝连接,所有螺丝孔位都设计了预埋铜螺母的安装位,避免反复拆装导致的塑料孔位滑牙问题,提升机架的重复拆装使用寿命。涵道圈的外壁做了轻微的弧度处理,碰撞到硬质物体时可以顺势卸力,减少碰撞瞬间对飞控姿态的冲击,降低炸机概率。
针对实际飞行中的常见问题,机架的电调安装位预留了足够的散热间隙,配合涵道内的气流流动,可在大油门飞行时带走电调工作产生的热量,避免长时间大动力输出导致的电调过热保护。摄像头安装位支持角度可调结构,可根据不同的拍摄需求调整镜头俯仰角度,适配从平飞大场景到俯冲近景的不同拍摄视角,安装座的减震结构可过滤飞行过程中的高频振动,避免拍摄画面出现果冻效应。整体结构在设计时充分考虑了装机的走线空间,基板下方预留了专门的走线槽,可将电调线、图传线、摄像头线规整收纳在槽内,避免线材外露被桨叶打到,也能减少杂乱走线带来的气动阻力。
- 上一篇:镂空框架式四旋翼飞行器结构设计方案
- 下一篇:带原型导管的HD微型四旋翼飞行器结构

- 全部评论(0)

- 模板大小: 220.92 MB
- 售价:5金币
- 下载次数: 15
- 系统要求: STEP / IGES,Rendering,Snagit
- 软件分类: 无人机