微信登录
 QQ登录


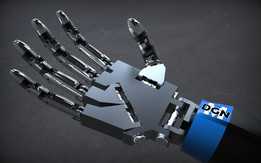
仿生灵巧多自由度肌电假肢机械手


这款仿生灵巧机械手的三维结构,围绕康复假肢与轻量化人形机器人末端执行器两类落地场景搭建,整体覆盖从残肢接受腔到五根手指指尖的完整臂手集成形态。前臂段采用分段锥筒式外壳,曲面顺着人体小臂自然收窄,既预留内部走线、驱动元件与控制板的安装腔,又保证外壁与接受腔、腕部连接件的对接边界连续,装配时可沿筒段轴向分层置入电机、绞盘与线束,避免运动干涉。
腕部设置独立回转与摆转衔接结构,将小臂筒段和掌座连接起来,承担手掌相对前臂的姿态调整。掌座内部按手指根部分布规划铰接支点,拇指布置在对掌位置,其余四指沿掌前缘依次排列,各指节采用串联铰接方式,指节长度与弯折比例参照人手骨骼比例设定,保证抓握时包络轨迹贴近自然手型。
驱动思路上采用多电机配合长肌腱走线,腱绳沿小臂内部穿过腕部、掌心并绕行各指节导向点,一端收拢于绞盘,另一端固定在远节指骨附近;电机拉动腱绳时手指逐节屈曲,松开后依靠指节复位结构伸展,从而实现整手闭合、放松以及单指独立动作。将腱路集中在小臂内,可把手指本体做轻做薄,同时降低掌部转动惯量,适合假肢佩戴者对重量和外形的限制。
功能层面,该结构可完成圆柱抓取、捏取、勾取和对掌握持等典型动作,适用于康复训练假手、服务机器人操作末端、教学演示平台以及仿生动作验证。设计时需重点控制腱绳转角与导向槽半径,减少摩擦和松弛;指节铰接处保留限位面,防止过屈;腕部连接法兰需与前臂筒同轴,保证外部接受腔或机器人臂杆安装时端面贴合。整体外形按人体臂手轮廓收敛,安装边界集中在腕部法兰和前臂近端接口,便于在不同臂杆或接受腔上替换适配。
------分隔线----------------------------
- 上一篇:蚂蚁量级竞技格斗机器人整机结构
- 下一篇:模块化迷你水下遥控潜航探测装置

说点什么吧
- 全部评论(0)

还没有评论,快来抢沙发吧!
- 模板大小: 9.15 MB
- 售价:5金币
- 下载次数: 755
- 系统要求: SOLIDWORKS
- 软件分类: 机器人