微信登录
 QQ登录


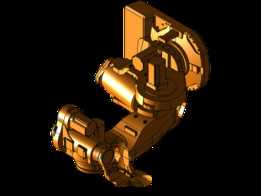
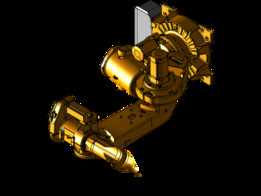
库卡KR300R2500工业机器人变位机结构


在重型工件焊接、精密机加工上下料、大型构件CAM仿真验证场景中,配套工业机器人的外部轴变位装置是产线精度保障的核心部件,本次呈现的库卡KR300R2500配套变位结构,正是针对大负载机器人作业场景设计的外部回转支撑单元。从实际落地场景来看,该结构常与六轴工业机器人配合,用于船舶构件焊接、重型工程机械结构件加工、汽车底盘件弧焊等工位,解决机器人单臂作业范围不足、工件反面焊缝可达性差的问题,通过变位机的回转与俯仰动作,将工件待加工面调整到机器人最佳作业姿态,减少机器人空行程轨迹,提升整体加工节拍。
从功能特性来看,该变位结构采用单轴悬臂回转设计,顶部圆形安装法兰面预留6处均匀分布的螺纹安装孔,可适配通用型工件夹具、焊接卡盘或者定制化工装底板,法兰面的平面度公差控制在0.05mm以内,保证工件装夹后的基准精度;侧部的回转驱动单元采用集成式减速结构,输出端的锁紧结构可在断电状态下保持位置锁定,避免重型工件偏载导致的位置偏移,底座部分采用一体化铸造后铣削加工的结构,四个角位预留的安装腰型孔可直接固定在车间预埋钢板或者T型槽工作台上,安装时可通过腰型孔调整±15mm的位置偏差,降低地基施工的精度要求。
设计思路上,该结构优先考虑了大负载工况下的刚性表现,回转支撑部位采用交叉滚子轴承承载,可同时承受轴向力、径向力与倾覆力矩,匹配KR300系列机器人2500mm作业半径下的负载特性,避免工件装夹后出现低头、回转间隙过大的问题;驱动侧的密封结构采用多层迷宫式密封,可阻挡焊接飞溅、切削粉尘进入轴承腔,延长设备维护周期,底座侧面预留的电气走线孔可内置伺服电机动力线与编码器线,避免外部走线被焊渣烫伤或者被工件剐蹭。
从安装边界尺寸来看,该变位机整体占地宽度控制在600mm以内,底座安装孔的中心距为420mm,顶部法兰面距离底座安装面的高度为380mm,回转角度范围为±180°,可配合机器人实现工件全周无死角加工;侧部驱动单元的突出长度为120mm,产线布局时需要预留至少150mm的侧边维护空间,方便后期更换密封件、加注润滑脂。在CAM仿真环节中,该模型的运动副参数完全匹配实体设备的运动范围与速度上限,可直接导入产线仿真环境,验证机器人与变位机的协同运动轨迹,避免实际调试中出现干涉、奇点问题,提前规划好焊枪姿态与变位机回转速度的匹配关系,减少现场调试的时间成本。
实际选型过程中,需要注意该变位结构的额定负载为300kg,适配工件的最大回转直径不超过800mm,若工件偏心距超过100mm需要额外核算倾覆力矩,避免长期偏载导致轴承磨损加快;安装时需要保证底座安装面的水平度误差不超过0.1mm/m,否则会导致回转过程中工件基准偏移,影响焊接或者加工精度。日常维护中,每运行2000小时需要对回转轴承补充润滑脂,检查锁紧机构的磨损情况,避免出现位置漂移问题。
- 上一篇:轮式搜救作业机器人结构设计方案
- 下一篇:库卡多工位CAM模拟用机械结构

- 全部评论(0)

- 模板大小: 5.7 MB
- 售价:5金币
- 下载次数: 15
- 系统要求: PTC Creo Elements
- 软件分类: 工业机器人