微信登录
 QQ登录


同轴双旋翼无人飞行器概念结构方案


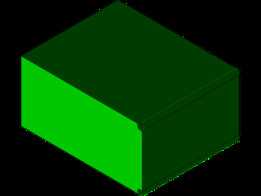
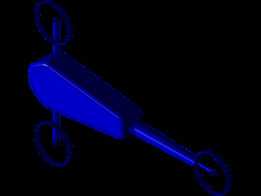
该结构方案围绕小型无人飞行器的紧凑化布置展开,主体采用长条形承载机身,两端通过细长支撑臂延伸出旋翼安装位,形成前后对称的双旋翼布局。与常见多旋翼机架相比,这种布置把旋翼轴线沿机身纵向拉开,旋翼外侧设置环形保护圈,能够在室内巡检、实验室演示、教学验证或近距离设备观察时降低桨叶触碰障碍物后的损坏风险。机身中段作为主要承载区域,可容纳飞控板、电池、电调、通信模块以及传感组件,外壳采用圆角过渡的盒状形态,既有利于三维建模时控制曲面连续性,也便于后续通过3D打印或薄板加工制作样机外壳。
从实际用途看,该方案更偏向轻型垂直起降无人平台的概念验证。双旋翼位置远离机身中心,支撑臂承担旋翼拉力、弯矩和扭转载荷,设计时需要重点关注臂根与机身连接处的刚度。若支撑臂截面过小,旋翼高速旋转产生的交变载荷会引起臂端振动,进而影响姿态传感器的数据稳定性;若臂体过重,则会提高整机惯量,削弱姿态响应。因此在结构细化阶段,通常需要在臂内设置加强筋,或采用中空薄壁截面,在保证抗弯能力的同时控制质量。环形桨圈并非单纯装饰件,它既承担桨叶防护功能,也会改变旋翼周围流场,建模时应保持桨圈与桨尖之间留有合理间隙,避免运动干涉,同时兼顾气动效率与安全性。
旋翼部分采用星形桨毂与多片桨叶组合,桨叶位于环形护圈内部,适合用于展示旋翼、桨毂、支撑臂和机身之间的装配关系。概念阶段未展开复杂曲面翼型,但整体几何关系已经明确:旋翼旋转平面近似垂直于支撑臂轴线,动力组件可布置在护圈中心,电机轴与桨毂同轴连接。若后续进入工程样机阶段,需要进一步补充电机安装座、紧固件、桨夹、走线槽和维护开口。电机座应保证与支撑臂端面可靠定位,螺栓排布需预留拆装空间;桨叶与护圈之间的径向间隙要结合加工误差、飞行变形和振动幅值校核,不能只按静态装配尺寸判断。
机身外形采用狭长盒体,端部和棱边做圆角处理,有利于降低手持搬运和低空碰撞时的应力集中。机身内部空间可按功能分区:中央区域布置电池,使质量尽量靠近整机重心;靠近旋翼臂的位置布置电调,缩短动力线长度;飞控板宜放置在振动较小、靠近重心的位置,并预留减震安装面;通信天线或测距模块可根据任务需求布置在机身端部。由于双旋翼平台的姿态控制与四旋翼不同,旋翼转速、舵面或倾转机构之间存在耦合,概念模型在外观上保留了简化结构,后续若用于控制仿真,需要补充质量属性、转动惯量、旋翼推力方向和铰接关系。
安装边界方面,整机占用空间主要由两端旋翼护圈的外圆直径和机身长度决定。机身宽度明显小于旋翼护圈直径,运输时可优先考虑沿机身长度方向布置缓冲包装;支撑臂与机身连接处属于关键边界,外部附件不宜直接夹持在臂体中段,以免改变局部振动模态。地面调试支架应托住机身下部较平整的区域,避免压靠旋翼护圈或使桨叶接触台面。若挂载小型摄像头、传感器或实验载荷,挂载点应靠近机身重心下方,并在结构上增加局部补强,防止载荷质量造成重心明显偏移。
建模思路上,该方案把复杂飞行器拆解为机身、支撑臂、环形护圈、桨毂和桨叶几类基本构件,便于设计师在概念阶段快速调整轴距、臂长、护圈直径和机身截面。机身可通过拉伸实体加圆角完成,支撑臂适合采用等截面或略带锥度的杆件,护圈用回转或扫略方式建立,桨叶则可通过轮廓拉伸后再做轻量化简化。装配时应以旋翼旋转中心、机身中心线和重心参考面为基准,确保左右或前后构件对称。对于需要进行物理仿真的场景,还应在模型中明确固定件与旋转件的边界,将旋翼设为独立运动部件,机身与臂体设为刚性承载结构,再根据仿真目标补充材料密度、连接刚度和气动载荷。
整体来看,该结构适合作为轻型无人飞行器方案讨论、教学演示、机械装配练习和控制仿真前期建模参考。它的价值不在于呈现完全可飞行的详细工程图纸,而在于清晰表达双旋翼、护圈、支撑臂和主机身之间的空间关系。后续深化时,可围绕减重、旋翼防护、电机安装、内部器件排布和重心控制继续细化,使概念外形逐步转化为可加工、可装配、可测试的无人飞行器样机。
- 上一篇:共轴双旋翼小型无人飞行器概念结构设计
- 下一篇:倾转旋翼三旋翼无人机概念结构设计

- 全部评论(0)

- 模板大小: 893.51 KB
- 售价:5金币
- 下载次数: 14
- 系统要求: Solid Edge,SOLIDWORKS,PTC Creo Elements
- 软件分类: 无人机