微信登录
 QQ登录


共轴双旋翼小型无人飞行器概念结构设计


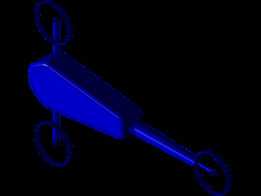
这款双旋翼布局的小型无人飞行器,在结构设计阶段优先考虑了狭窄空间内的作业适配性,区别于常规四旋翼飞行器的十字形机架布局,采用长条形主机身搭配两端同轴布置旋翼的结构形式,在穿越狭长管道、室内廊道、建筑缝隙这类受限空间时,横向尺寸的控制优势十分明显,能够适配常规四旋翼无法进入的作业场景,比如建筑内部管线巡检、密闭空间勘察、小型仓储区域的盘查作业等场景。
从功能实现逻辑来看,双旋翼的动力布置方案省去了四旋翼布局中多套动力单元的冗余重量,两端旋翼分别提供升力与姿态调整的力矩输出,通过差速控制配合旋翼倾转微调即可完成俯仰、偏航、滚转全姿态的动作调整,动力传递路径更短,能量损耗相对更低,同等电池容量下能够获得更长的悬停作业时间。机身主体采用一体化的舱体结构设计,内部预留了飞控板、电池模块、通信模块、任务载荷的安装空间,舱体内壁预留了标准的安装螺柱孔位,可根据不同作业需求更换对应载荷,比如微型摄像头、气体检测传感器、小型拾音设备等,不需要对机身主体结构做二次修改即可完成载荷适配。
设计过程中针对旋翼的防护做了专项考量,每一组旋翼外围都设置了环形保护圈,保护圈与旋翼桨尖的间隙控制在安全范围内,既能够避免飞行器在贴近障碍物飞行时桨叶直接碰撞外物造成炸机,也能防止作业过程中桨叶触碰人员造成伤害,保护圈通过径向支撑臂与机身端部的动力舱直接连接,支撑臂的截面采用流线型设计,尽可能降低飞行过程中的气动阻力。机身整体的棱边都做了圆角过渡处理,一方面能够减少飞行过程中的棱角扰流,降低气动噪音,另一方面也能避免尖锐棱边在运输、装配过程中划伤操作人员。
从安装边界与尺寸适配的角度来看,长条形机身的截面尺寸控制在可容纳常规2S锂电池与标准微型飞控的范围内,两端旋翼的旋转直径与机身长度的比例经过反复调整,既保证旋翼转动时的下洗气流不会相互干扰,也不会让整机的纵向尺寸过大影响通过性。机身底部预留了通用载荷安装接口,接口位置设置在整机重心的正下方,保证挂载不同重量的载荷时不会出现重心偏移过大影响飞行稳定性的问题,接口采用快拆结构设计,不需要额外工具即可完成载荷的更换作业。
在结构强度的设计权衡上,机身主体采用薄壁加筋的结构形式,在保证整体结构刚度能够承受飞行过程中的机动载荷、降落冲击载荷的前提下,尽可能降低机身的结构重量,让更多的重量配额可以分配给电池与任务载荷。动力舱与机身主体的连接位置做了局部加厚处理,能够承受旋翼转动时产生的振动载荷,避免长期飞行后连接位置出现疲劳断裂的问题。旋翼桨叶采用三叶式设计,相比两叶桨能够在相同旋翼直径下获得更大的升力输出,同时转动时的振动更小,飞行稳定性更优,配合外围的环形保护圈,即使在轻微擦碰障碍物的情况下,桨叶也不会直接受损,能够维持正常的动力输出。
这款概念结构的设计核心,是在小型无人飞行器的通过性、载荷扩展性、飞行稳定性三者之间找到平衡,针对特定的受限空间作业场景做定向的结构优化,没有追求通用场景下的全能表现,而是聚焦狭窄空间作业的实际需求,对整机的结构布局、防护设计、安装接口做针对性的调整,能够为同类小型作业类无人机的结构设计提供可参考的布局方案,也可作为物理仿真阶段的基础结构模型,验证双旋翼差速控制的动力学特性、不同载荷下的飞行稳定性参数,为后续的实物迭代设计提供数据支撑。
- 上一篇:同轴三旋翼无人机旋翼总成结构设计
- 下一篇:同轴双旋翼无人飞行器概念结构方案

- 全部评论(0)

- 模板大小: 688.6 KB
- 售价:5金币
- 下载次数: 14
- 系统要求: Solid Edge,PTC Creo Elements,SOLIDWORKS
- 软件分类: 无人机