微信登录
 QQ登录


2.5杆结构工业作业机器人概念设计


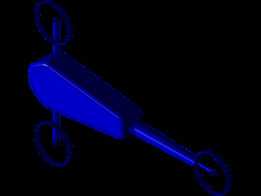
这款2.5杆构型的工业作业机器人,在设计之初就瞄准了小型工位的柔性作业需求,没有照搬常规六轴机械臂的冗余构型,而是针对铣削、拾取放置、三维打印三类高频轻载作业场景做了结构精简,在保证作业覆盖范围的前提下压缩了整体安装空间,适配桌面级、小型工位的安装边界。从结构设计逻辑来看,2.5杆的构型取舍是经过多轮运动学仿真验证的:常规两杆平面机构仅能实现平面内的点位移动,额外的0.5杆自由度补充了末端执行器的姿态调整能力,既避免了全自由度构型带来的控制复杂度提升、成本冗余问题,又能覆盖三类目标场景的作业需求——针对小型工件的轻铣工序,末端刚性足够承受小进给量的铣削力,不会出现杆系挠度过大导致的加工振纹;针对拾取放置场景,杆系运动路径规划更简洁,重复定位精度可以满足电子元器件、小型结构件的上下料对位要求;针对三维打印场景,运动惯量更低,打印过程中启停的顿挫感更小,成型面质量更稳定。
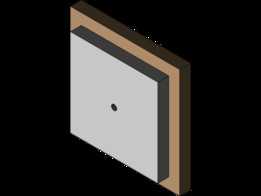
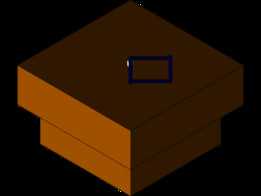
安装边界方面,这款机器人的底座采用双层叠装的方形结构,下层底座为安装固定端,可直接通过螺栓锁紧在标准铝型材工作台面或者专用设备机台上,不需要额外定制复杂的安装转接板,底座占用的台面尺寸控制在极小范围内,不会过多挤占工位的工件摆放、操作空间;上层为驱动集成舱,将关节驱动元件、传动结构全部集成在舱体内,没有外露的走线、传动部件,既可以避免车间加工碎屑、切削液飞溅进入传动结构造成磨损,也能减少作业过程中人员误触运动部件的安全风险。杆系部分采用轻量化的高强度结构设计,在保证杆身抗弯刚度的前提下尽可能降低自重,以此减小关节驱动的负载,提升运动响应速度,末端执行器的安装接口采用通用快换结构,可以根据不同作业场景快速更换铣削主轴、夹爪、打印头等不同作业头,不需要重新拆解杆系结构做结构改造。
从实际应用场景的适配性来看,这款机器人非常适合小型加工车间、教学实训工位、创客空间的柔性作业需求:在小型机加工工位,它可以完成小型铝件、塑料件的平面轻铣、倒角工序,不需要占用大型机床的加工工时,成本投入仅为常规工业机械臂的几分之一;在流水线的小型工件上下料工位,它可以完成传送带与工装台之间的工件拾取、转运、放置动作,2.5杆的运动路径简单,控制逻辑容易调试,现场运维人员不需要掌握复杂的机器人编程知识就能完成点位示教;在三维打印作业场景,它的运动覆盖范围可以满足中小型零件的打印成型需求,相比常规笛卡尔坐标系的3D打印机,杆系结构的打印空间利用率更高,同等占地面积下可以实现更大的成型范围。
设计过程中针对三类作业场景的受力情况做了针对性的结构优化:铣削作业时,杆系处于受力最大的姿态区间,设计时通过调整杆系的截面参数、关节轴承的选型,保证该姿态下的末端静刚度满足铣削力要求,不会出现让刀现象;拾取放置作业时,重点优化了关节的反向间隙,保证重复定位精度控制在作业允许的误差范围内,不会出现工件放置对位不准的问题;三维打印作业时,重点优化了杆系运动的平顺性,通过运动学仿真规避了机构的奇异点位,避免打印过程中出现运动卡顿导致的打印缺陷。整体结构没有多余的装饰性设计,所有结构特征都服务于功能需求,底座的方正造型既方便安装固定,也方便在周边布置工件定位工装、传感器等辅助部件,杆系的运动范围经过严格的边界校核,作业过程中不会超出底座的安全防护范围,不需要额外设置大范围的安全围栏,进一步压缩了设备整体的占用空间。
- 上一篇:RPP构型直角坐标工业机器人概念设计
- 下一篇:圆柱形RPP工业机器人概念结构设计

- 全部评论(0)

- 模板大小: 1 MB
- 售价:5金币
- 下载次数: 12
- 系统要求: Solid Edge,PTC Creo Elements,SOLIDWORKS
- 软件分类: 工业机器人