微信登录
 QQ登录


微型轻量化线性伺服执行机构结构设计

在微型航模、小型仿生机器人、桌面级精密操作装置这类对安装空间、自重有严苛限制的应用场景里,动力执行部件的尺寸冗余、重量超标往往会直接导致整套机构的动态性能不达标,甚至无法完成预设的动作逻辑。这款1.5g规格的微型线性舵机,正是针对这类克级重量约束的场景开发的执行元件,从结构布局到安装接口的设计,都围绕极小空间内的线性往复动作输出做了针对性优化。
从实际使用场景来看,这类微型线性舵机常被用在室内微型扑翼机的尾翼调节、毫米级仿生爬虫的肢体驱动、微型云台的角度微调,甚至是小型精密阀门的开度控制环节,这类场景普遍没有多余的安装空间留给冗余的结构件,同时要求执行部件本身的重量不能给整体负载带来额外负担,1.5g的自重控制刚好能匹配这类场景的重量预算,不会因为执行元件过重导致整体机构的动力配比失衡。
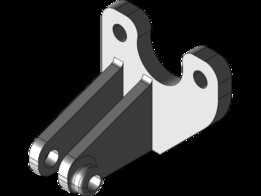
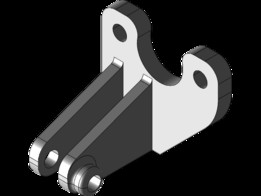
功能特性上,这款线性舵机区别于常见的旋转舵机,直接输出直线往复动作,不需要额外加装齿轮齿条、曲柄滑块这类转换机构就能直接驱动负载做线性位移,省去了用户自行设计传动转换结构的步骤,也减少了额外传动环节带来的间隙误差和效率损耗。结构上采用侧置安装耳的布局,两个带安装孔的固定耳分别布置在主体的上下侧,安装孔的位置做了凸台加厚处理,避免微型螺丝锁附时出现壳体开裂的问题,安装耳的平面度公差控制在0.05mm以内,保证安装后舵机主体和安装基面完全贴合,不会因为安装倾斜导致输出杆出现卡滞。输出端的摆臂采用三孔位设计,不同的孔位对应不同的输出行程和推力配比,用户可以根据实际需要的位移量、负载大小选择对应的连接孔位,不需要额外更换摆臂就能适配不同的工况需求。
设计思路上,整个壳体采用一体化的折弯式支撑结构,把电机容纳腔、传动组件安装位、固定安装耳整合在同一个冲压结构件上,减少了分体式壳体的连接螺丝数量,既降低了整体自重,也减少了装配环节的累积误差。输出杆的导向部位做了加长的铜套衬套设计,避免微型尺寸下因为导向长度不足出现输出杆偏摆、卡涩的问题,衬套和输出杆的配合间隙控制在0.02mm以内,既保证动作顺滑,也不会因为间隙过大导致输出端出现晃动。尾部的端盖和主体采用卡扣加微量胶接的固定方式,相比全螺丝固定的结构进一步压缩了占用空间,也避免了小螺丝在微型设备上容易滑牙、脱落的问题。
从安装边界尺寸来看,这款舵机的主体最大宽度控制在8mm以内,主体长度不含输出杆的状态下不到15mm,整体厚度不超过6mm,两个安装耳的孔距按照微型航模通用的安装标准设计,能直接适配市面上多数微型航模、小型机器人的现成安装位,不需要用户重新打孔调整。输出杆的最大伸出量控制在3mm左右,足够覆盖多数微型调节场景的行程需求,输出端的连接轴直径1mm,能和市面上通用的微型连杆、球头直接配合,不需要定制特殊的连接配件。在结构建模过程中,所有的配合面都按照实际零件的加工公差做了预留,壳体的壁厚均匀控制在0.3mm,既保证足够的结构强度,不会在正常锁附、动作过程中出现变形,也最大化地挖除了多余的材料来控制自重。传动齿轮的布局采用同轴叠放的设计,把减速齿轮组都布置在电机输出轴的同一侧,进一步压缩了整体的横向尺寸,避免因为齿轮组外凸导致安装时需要额外预留避让空间。
对于结构设计从业者来说,这类微型执行元件的建模难点在于极小尺寸下的结构强度和空间利用率的平衡,不能为了追求小尺寸忽略零件的加工可行性和装配便利性,这款舵机的结构设计刚好在这两者之间找到了平衡点,所有的零件都具备实际加工的可行性,没有出现无法脱模、壁厚过薄无法成型的结构问题,装配顺序也符合微型组件的常规装配流程,不需要特殊的工装就能完成整机组装。在做微型设备的选型时,这类线性舵机可以直接替代需要自行搭建的微型直线驱动机构,减少整机的开发周期,也能避免自行设计的驱动机构出现重量超标、尺寸过大的问题。
- 上一篇:L型阶梯式户外组合花箱结构设计
- 下一篇:航模动力系统用皮托管结构设计

- 全部评论(0)

- 模板大小: 394.96 KB
- 售价:5金币
- 下载次数: 50
- 系统要求: STEP / IGES,FreeCAD
- 软件分类: 通用机械零部件