微信登录
 QQ登录


ESP32控制小型巡线避障移动机器人

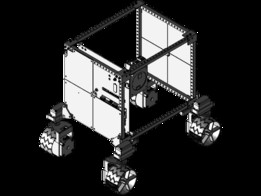
这款小型移动作业单元,核心定位是面向自动化巡检、教学实训场景的轻量化巡线避障载体,整体结构采用分层堆叠式布局,将驱动单元、感知单元、控制单元、供电单元做了紧凑的空间整合,在极小的安装边界内实现了完整的自主移动作业能力。从实际应用场景来看,这类小型巡线单元可适配生产车间的固定路径物料转运、实验室环境的循迹数据采集、青少年工程教学实训等多个场景,相比大型工业AGV,它的部署成本更低,路径调整灵活性更强,不需要额外铺设磁条或二维码标识,仅依靠自身搭载的巡线传感器阵列即可识别地面预设的引导轨迹,完成预设路径的自主行进。
在功能特性层面,该单元搭载了多组红外巡线传感器,沿行进方向的前端排布,可实时识别地面深色引导线与浅色地面的灰度差,将信号传输至控制核心后实时调整两侧驱动轮的转速差,实现路径的精准跟随,巡线识别精度可控制在5mm以内,能够适配半径不小于100mm的弯道轨迹。同时单元侧面集成了两组距离检测传感器,可实时检测行进路径侧方与前方的障碍物距离,当检测到障碍物进入100mm安全阈值范围时,控制单元会自动调整行进路线,触发避障逻辑,避免行进过程中发生碰撞,保障运行稳定性。供电部分采用4节AA电池串联供电,供电电压适配控制板与驱动模块的额定工作电压,不需要额外加装电压转换模块,降低了电路结构的复杂度,同时电池仓采用抽拉式结构设计,更换电池时不需要拆解主体结构,日常维护效率更高。
从设计思路来看,整体结构采用模块化拆分设计,主体支撑框架采用板材拼接结构,不需要复杂的曲面加工,常规的板材切割工艺即可完成所有结构件的加工,加工成本低,装配难度小,所有电子模块均采用插接式安装,通过排针与控制板连接,不需要额外焊接固定,后期更换损坏的传感器或驱动模块时,仅需要拔插对应接口即可完成替换,维修门槛极低。驱动部分采用双直流电机差速驱动方案,底部前后设置辅助支撑轮,不需要额外的转向机构,通过两侧电机的转速差即可实现原地转向、弯道跟随等动作,转向灵活性更高,结构复杂度更低。控制核心采用ESP32模块,集成了蓝牙与WiFi通信能力,后期可扩展远程遥控、数据回传等功能,不需要额外加装通信模块,预留的IO接口可外接更多类型的传感器,拓展设备的应用场景。
在外形尺寸与安装边界方面,该单元整体轮廓尺寸控制在100mm*80mm*70mm范围内,整体重量不超过300g,行进过程中对地面的压强极小,可在普通桌面、环氧地坪、PVC地板等多种平整地面运行,不需要特殊的行进路面。顶部预留了通用安装平台,可根据实际使用需求加装小型机械爪、图像采集模块、环境检测传感器等拓展部件,安装孔位采用标准间距排布,可直接兼容市面上主流的小型电子模块安装尺寸。所有接线均沿框架内侧的走线槽排布,没有外露的飞线,避免行进过程中线缆被剐蹭导致的接触不良问题,驱动轮采用橡胶材质外圈,与地面的摩擦力充足,在坡度不大于5度的平整路面上不会出现打滑问题,运行速度可通过程序调整,最高行进速度可达0.5m/s,可根据实际场景需求调整运行速度,平衡作业效率与运行稳定性。
结构设计过程中充分考虑了装配的工艺性,所有结构件的连接均采用标准紧固件,不需要特殊的定制连接件,装配时仅需要常规的十字螺丝刀即可完成整机组装,单台设备的装配时间可控制在30分钟以内,适合批量生产与教学组装场景。传感器的安装位置做了可调节设计,可根据地面引导线的宽度、障碍物检测的距离需求调整传感器的安装高度与角度,适配不同的使用环境,不需要重新加工结构件。整体框架的边角均做了圆角处理,避免装配与使用过程中尖锐边角划伤操作人员,同时也降低了碰撞时结构件的损坏概率,提升设备的耐用性。
- 上一篇:六轴关节式焊接工业机器人结构设计
- 下一篇:小型桌面格斗对战机器人原型结构设计

- 全部评论(0)

- 模板大小: 34.29 MB
- 售价:5金币
- 下载次数: 60
- 系统要求: STEP / IGES,FreeCAD
- 软件分类: 工业机器人