微信登录
 QQ登录


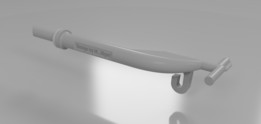
协作机器人末端开瓶执行工具结构


这款末端执行工具是面向协作类通用机器人开发的瓶盖开启作业部件,主要适配餐饮服务、瓶装饮品自动化分拣、实验室样本处理等场景下的标准皇冠盖玻璃瓶开启作业,可直接搭载在常规六轴协作机器人末端法兰上,替代人工完成重复性的开瓶动作,降低作业人员在批量处理瓶装物料时的手部劳损风险,也可适配自动化饮品售卖、瓶装物料预处理工位的无人化作业需求。
从功能实现逻辑来看,该工具采用一体式杠杆撬起结构,没有额外的活动铰接部件,整体结构刚性充足,作业时无需额外的动力源驱动夹爪动作,仅依靠机器人末端的位姿调整即可完成瓶盖咬合、撬起的全流程动作。工具前端的开口尺寸严格匹配欧盟标准皇冠瓶盖的外径公差,开口内侧的卡合边厚度经过反复校核,刚好可以卡入瓶盖下缘的卷边位置,不会出现卡接过深刮伤瓶口玻璃、或是卡接过浅打滑脱开的问题。工具杆身采用等直径圆截面设计,在保证整体抗弯强度的前提下,尽可能降低了末端负载重量,不会过度占用协作机器人的有效负载配额,适配负载3kg及以上的常规协作机器人安装使用。
在设计思路上,这款工具优先考虑了作业可靠性与易维护性,整体采用单一部件加工成型,没有拆分的装配零件,不存在长期使用后铰接部件松动、弹簧失效等常见故障点,日常使用仅需定期检查前端卡合边的磨损情况即可,维护成本极低。工具与机器人法兰连接的一端采用标准对接接口,安装时无需额外设计转接法兰,可直接锁紧在机器人末端的安装螺孔上,安装定位精度可控制在0.1mm以内,保证每次作业时工具与瓶盖的相对位置偏差在允许范围内。杆身的长度经过运动仿真校核,既保证了撬起瓶盖时拥有足够的力臂长度,降低机器人关节的输出扭矩需求,也不会因为杆身过长导致末端运动时出现过大的抖动,在机器人常规运动速度下,末端定位精度可满足开瓶作业的对位要求。
从安装边界来看,工具整体轴向长度控制在120mm以内,最大外径不超过20mm,作业时所需的周边活动空间较小,即使在排布密集的瓶装物料输送线旁也能灵活作业,不会和周边的护栏、相邻瓶体发生干涉。工具表面做了圆滑过渡处理,所有棱边都倒有圆角,在人机协同作业场景下,即使误触到作业人员也不会造成割伤,符合协作机器人的安全设计要求。撬起瓶盖的受力点经过反复优化,作业时撬起力的方向垂直于瓶盖顶面,不会对玻璃瓶口产生侧向的掰扯力,可有效避免开瓶过程中瓶口玻璃碎裂的问题,适配常规厚度的玻璃瓶装饮品使用。
在实际作业流程中,机器人带动工具移动到待开瓶体的侧方位置,将前端开口对准瓶盖下缘,通过机器人的小幅抬升动作即可将瓶盖撬起脱离瓶口,整个开瓶动作耗时不超过1秒,单工具连续作业寿命可达十万次以上,可满足长时间连续自动化作业的需求。工具的材质可选用食品级不锈钢制作,接触瓶口的部分光滑无卫生死角,可定期使用消毒试剂擦拭,适配食品饮品相关作业场景的卫生要求。针对不同高度的瓶体,仅需调整机器人的作业轨迹点位即可适配,无需对工具本身做任何结构调整,换型调试成本极低,可快速适配不同规格的皇冠盖瓶装物料作业需求。
- 上一篇:差速驱动小型轮式运输移动底盘结构
- 下一篇:UR系列工业机器人末端连接法兰结构

- 全部评论(0)

- 模板大小: 1.21 MB
- 售价:5金币
- 下载次数: 5
- 系统要求: STEP / IGES,Rendering
- 软件分类: 工业机器人