微信登录
 QQ登录


UR系列工业机器人末端连接法兰结构

在工业机器人集成应用场景中,末端法兰是连接机械臂本体与各类执行工具的核心过渡部件,其结构精度、安装适配性直接决定整套工作站的运行稳定性与重复定位精度。本次呈现的法兰结构,针对UR-6-85-5-A型号通用工业机器人做一对一适配设计,可直接替换该机型原有末端法兰部件,无需对机械臂末端输出轴做额外改造,大幅降低现场改造的加工成本与调试周期。从实际产线应用来看,这类法兰常被用在机器人码垛、上下料、装配、打磨等工位,用来连接夹爪、吸盘、焊枪、打磨头等不同末端执行器,适配3C电子装配、汽车零部件搬运、五金件打磨等多类生产场景。
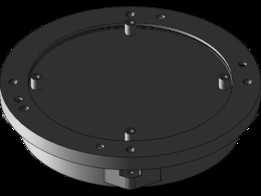
从结构设计逻辑来看,该法兰采用盘式回转结构,主体沿中心轴线做对称布局,中心预留大直径通孔,可兼容机器人末端的气路、电路走线需求,避免管线在机器人回转过程中出现缠绕、拉扯磨损问题,这一设计在需要走内置气路的真空吸盘、电动夹爪应用场景中优势尤为明显,无需额外布置外置拖链,能缩小末端执行机构的整体回转半径,适配更狭窄的工位作业空间。法兰盘面沿圆周方向均匀布置多组安装孔位,包含不同孔径的通孔与螺纹孔,可兼容多种标准规格的末端执行器安装接口,孔位位置度公差控制在0.02mm以内,保证安装后执行器的回转中心与机器人TCP中心点重合,减少后续TCP校准的工作量。
考虑到机器人初始化不当、外部碰撞可能导致原有法兰连接位偏移的问题,该法兰将外部连接器的安装位置调整至法兰中心区域,避开外围易受磕碰的边缘位置,降低日常运维中连接部件受外力损坏的概率。法兰本体采用分体式非粘合装配设计,各部件之间通过精密止口配合与紧固件连接,未使用粘接剂填充配合面,当法兰出现局部磨损或需要更换内部密封件时,可直接拆卸对应部件完成维护,无需整体报废更换,能有效降低产线备件成本。法兰盘面刻印的箭头标识,明确标注法兰的Y轴正方向,现场安装时可直接对照标识完成方向对位,避免安装方向错误导致的坐标系偏移问题,减少现场调试人员的校准时间。
从安装边界来看,该法兰整体为薄型圆盘结构,轴向厚度控制在较小尺寸范围内,安装后不会过多增加机器人末端的负载长度,可降低末端负载的转动惯量,保证机器人在高速运动过程中的动态稳定性,避免因末端附加长度过大导致的轨迹偏差。法兰配合面采用精密磨削加工,表面粗糙度达到Ra1.6以下,与机器人末端输出面、执行器安装面可实现紧密贴合,无明显装配间隙,能有效传递机械臂输出的扭矩与载荷,在10kg以内的负载工况下可长期稳定运行,不会出现连接松动、定位偏移问题。法兰的IP防护等级与原有机器人末端保持一致,可适配有少量切削液、粉尘的生产车间环境,无需额外增加防护套即可满足常规工业场景的使用要求。
在实际选型适配过程中,设计人员可直接基于该三维模型完成末端执行器的配套设计,提前验证安装孔位的匹配性、管线的走线路径,避免实际加工装配时出现孔位错位、管线干涉等问题。模型中完整还原了法兰的所有细节特征,包括安装孔的沉头深度、止口的配合尺寸、箭头标识的位置,可直接用于工程出图、装配干涉检查、离线编程仿真等工作环节,帮助集成商缩短项目设计周期,减少现场调试的返工率。
- 上一篇:协作机器人末端开瓶执行工具结构
- 下一篇:多连杆式仿生夹持机械手结构设计

- 全部评论(0)

- 模板大小: 9.99 MB
- 售价:5金币
- 下载次数: 19
- 系统要求: STEP / IGES
- 软件分类: 工业机器人