微信登录
 QQ登录


通用协作机器人多工位快换刀具适配法兰
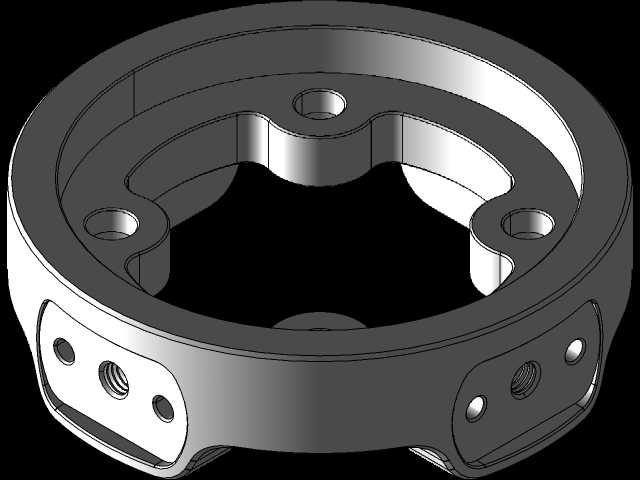
在协作机器人产线部署的实际场景中,末端执行器的换刀效率一直是影响小批量多工序加工节拍的核心痛点,尤其是面向教学实训、精密装配、轻量铣削这类需要频繁切换作业工具的工位,传统单法兰安装结构每次换刀都需要重新对位、拧紧紧固件、校准工具坐标,单次换刀耗时往往在5到10分钟,对于单班次需要切换十次以上刀具的作业场景,非作业等待时间占比甚至能超过20%。这款适配法兰的设计初衷,就是针对UR6-85-5-A这类负载5到8公斤级的通用协作机器人,解决多刀具预定位快装的实际需求,不需要额外加装复杂的气动或电动快换盘,仅靠机械结构的定位精度就能实现四种常用刀具的快速切换。
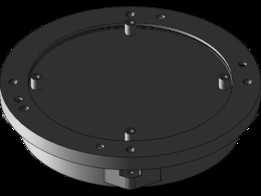
从结构设计逻辑来看,这款法兰采用分体式环形承载结构,主体采用高强度铝合金一体加工后做硬质阳极氧化处理,在保证整体刚性的前提下将自重控制在150克以内,不会过多占用机器人的末端负载配额。法兰与机器人末端输出端的对接面完全匹配UR系列机器人的标准安装孔位,四个沉头定位孔的位置度公差控制在0.02毫米以内,安装时不需要额外做转接板,直接通过内六角螺栓就能固定在机器人第六轴输出法兰上,安装面的平面度公差控制在0.01毫米,避免安装后出现法兰端面跳动影响刀具作业精度。
法兰的环形本体上均匀分布四个预定义刀具安装位,每个安装位都设计有对应的定位销孔与螺纹连接孔,不同刀具的安装座可以提前预装在对应工位上,每个安装位的定位销采用H7公差配合,安装重复定位精度可以控制在0.03毫米以内,切换刀具时只需要松开对应工位的锁紧螺钉,将刀具座沿定位销滑入后拧紧即可,不需要重新校准工具坐标系,因为四个工位的相对位置在法兰设计阶段就已经完成尺寸链核算,提前将每个工位的坐标偏移量预置在机器人控制程序中,切换后直接调用对应坐标参数就能进入作业状态,单次换刀时间可以压缩到30秒以内。
法兰侧壁设计有周向分布的紧定螺钉孔与走线孔,针对带气路或电信号的末端作业工具,比如气动夹爪、微型电主轴、真空吸盘这类工具,可以将气路软管或信号线缆从法兰中心的中空孔穿过,沿侧壁的走线槽排布后通过紧定螺钉固定,避免机器人运动过程中线缆与周边设备发生剐蹭,同时中空走线的设计也能避免线缆反复弯折导致的破损问题,提升末端工具的走线可靠性。法兰的外圆直径设计为100毫米,整体厚度22毫米,安装后不会超出机器人末端的运动包络边界,在狭窄工位作业时不会与工装夹具发生干涉,四个刀具安装位的中心距法兰回转中心的距离均为35毫米,切换工位时机器人只需要转动第六轴就能让对应刀具到达作业位置,不需要调整其他关节的姿态,进一步缩短换刀的动作路径。
从实际应用的适配性来看,这款法兰除了适配UR系列通用协作机器人外,只要末端安装孔位符合ISO 9409-1-50-4-M6标准的六轴工业机器人都可以直接安装使用,不需要修改安装接口。四个刀具安装位可以根据实际作业需求搭配不同的工具,比如在精密装配工位可以分别安装夹爪、吸盘、拧紧轴、点胶头,在轻量加工工位可以分别安装不同直径的铣刀、打磨头、倒角工具,不需要为每一种工具单独配置法兰,大幅降低多工序作业的工装成本。在结构强度校核阶段,针对每个安装位做了1.5倍额定负载的静力学仿真,当单个工位挂载5公斤负载时,法兰端面的最大变形量不超过0.05毫米,完全满足轻量作业的刚性需求,同时法兰的所有棱边都做了R2的圆角处理,避免安装调试过程中划伤操作人员或线缆。
在实际产线调试过程中,这款法兰的快换逻辑可以和机器人的IO信号做联动,当机器人转动到对应刀具工位时,程序自动触发对应工具的作业参数,不需要操作人员手动切换程序配置,进一步降低误操作的概率。和传统的自动快换装置相比,这种纯机械结构的多工位适配法兰没有复杂的气路电路对接结构,故障率更低,维护成本几乎为零,尤其适合中小型加工企业、教学实训平台这类预算有限、同时需要多工序作业的场景,不需要投入高额的自动快换盘成本,就能实现接近自动快换的作业效率,同时结构简单可靠,对操作人员的技术要求更低,普通的设备维护人员就能完成安装调试与刀具更换操作。
- 上一篇:机器人带冠瓶抓取安装工具结构
- 下一篇:巴可控制室背投投影单元DR+PU结构设计

- 全部评论(0)

- 模板大小: 1.47 MB
- 售价:5金币
- 下载次数: 15
- 系统要求: STEP / IGES
- 软件分类: 通用机械零部件