微信登录
 QQ登录


FRC赛事升降攀爬竞技机器人结构

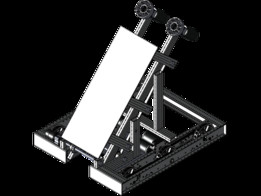
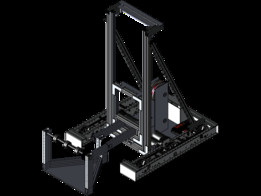
这套竞技机器人结构面向青少年工程对抗赛事的场地任务场景开发,核心目标是在限定赛场边界内完成快速移动、垂直抬升、平台登攀与目标物件交互动作,整套结构围绕赛事规则里的重量限制、启动区尺寸约束和对抗碰撞工况做布局。从整机外廓来看,底部行走底盘采用扁平宽体布置,左右轮系跨距拉开,整机重心压低,静止和急停转向时的抗倾覆余量充足;底盘前端伸出两组带绿色滚轮的执行摆臂,摆臂铰接点落在底盘前横梁位置,作业时可向下贴合场地凸起结构,也可向上翻折避让障碍,摆臂末端的滚轮采用大摩擦面包覆设计,登坡或勾挂平台横杆时不会出现侧向打滑。后侧直立的龙门升降框架是整机的高度方向核心,框架主体采用标准工业铝型材拼装,
双立柱平行度通过底部安装基板和顶部横梁的加工定位槽保证,立柱内侧布置直线导向滑轨,滑动托架沿立柱做竖直往复运动,托架两侧同步带轮组由底部减速电机驱动,两侧传动带张紧力可调,避免高速升降时出现托架卡滞或单边偏载。框架后侧加装大面积三角形斜撑板,斜撑从底盘后缘一直延伸到升降框架中上段,把立柱受到的侧向倾覆力直接传导到底盘主梁,机器人在赛场发生侧向碰撞或者抬升负载伸出时,龙门架不会出现前后晃动。底盘内部的动力元件、传动轮系和电气安装板都分层固定在基板上,电池和主控模块布置在底盘几何中心附近,配重均衡,左右侧重量偏差控制在很小范围,行走驱动轮采用悬挂浮动安装,压过场地接缝或者轻微起伏地面时轮胎始终保持贴地,不会出现单侧轮悬空丢转。
结构设计阶段优先考虑赛场快速维修需求,铝型材拼接位置全部采用标准紧固件连接,易受冲击的前端摆臂、顶部导向轮座都做成单独可拆模块,赛事间隙更换变形零件不需要拆解整机组装;升降行程匹配赛事高台的高度要求,托架升到上限位置时整机最高点仍满足赛场过门的高度限制,初始停放状态下所有外伸摆臂都能收进启动区的方形边界内,不会出现赛前就位超规的问题。整机受力路径清晰,碰撞冲击力从外伸构件依次传递到型材框架、底盘主梁再分散到整个承载基板,薄弱的铰接位置都做了加厚补强,兼顾轻量化和对抗强度。
- 上一篇:FRC赛事深空主题竞技机器人结构
- 下一篇:多关节连杆式机械夹持臂结构

- 全部评论(0)

- 模板大小: 72.4 MB
- 售价:5金币
- 下载次数: 52
- 系统要求: STEP / IGES
- 软件分类: 工业机器人