微信登录
 QQ登录


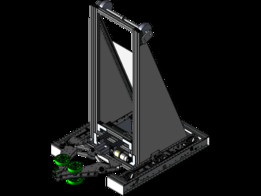
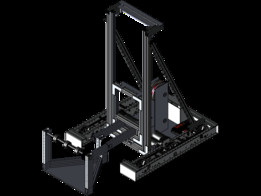
FRC赛事太空虎竞技机器人倾斜发射机架

这套结构面向青少年机器人对抗赛事的实战作业需求,核心承担场地内快速机动、目标拾取与高位投射的整套动作链路,整体采用工业铝型材搭建基底框架,在保证机架刚性的同时大幅压缩现场改装、孔位调整的工作量,适配赛事期间频繁迭代调试的作业节奏。底部行走框架采用双侧轮系布局,驱动轮与从动轮沿底盘长边对称排布,底盘整体轮廓控制在赛事规则限定的入场尺寸边界内,框架四周预留统一的安装槽位,可直接挂载防护挡板、拾料导槽、电控模块与配重块,不需要额外在型材表面二次钻孔攻丝,现场调整轮距、加装外围护件时仅需滑动槽内螺母即可完成锁固。上部倾斜投射架是整套结构的功能核心,两根平行布置的倾斜主梁从底盘前端向后上方抬升,主梁顶端对称布置两组滚轮发射组件,
两轮之间预留通行间隙,待投射的碟状目标物从倾斜面板上方滑入两轮间隙后,靠滚轮高速摩擦获得初速度,沿倾斜导向面的切线方向向外射出。倾斜面板的倾角经过多轮场地实测调校,角度取值兼顾投射射程与入料顺畅度:倾角过大会导致目标物上料时卡顿滞留,倾角过小则无法把目标物送到高位发射点位,面板两侧加装限位挡边,避免快速机动过程中目标物从侧边滑脱。整套发射架的支撑体系采用三角斜撑布局,从底盘中部横梁向上延伸出多根斜向铝型材,分别锁固在倾斜主梁的中段与根部,把发射时滚轮产生的后坐力直接传导到底盘框架的主受力梁上,避免高速发射瞬间机架出现晃动偏移,保证连续投射的落点一致性。顶部的滚轮发射组件采用模块化安装设计,滚轮座通过折弯连接板固定在主梁顶端,
可根据不同赛事的目标物厚度调整两轮间距,更换不同摩擦系数的滚轮面层也不需要拆解整个主梁结构。底盘内部预留了电控元件、动力电池与传动组件的安装空间,型材框架的中空槽位可规整布设动力线与信号线,避免走线外露被对抗过程中的碰撞剐蹭扯断。现场装配时,先完成底部矩形底盘的拼接,校准两侧轮系的同轴度后锁固角件,再依次安装倾斜主梁、三角斜撑与顶部发射轮组,最后铺设倾斜导向面板并调整两侧挡边间隙,整套结构的所有连接点位均采用标准紧固件,维护更换单个受损零件时不需要整体拆解机架,适配赛事现场快速抢修的使用场景。
- 上一篇:微型蓝牙遥控六足仿生爬行机器人结构
- 下一篇:四足转向腿式仿生移动机器人结构

- 全部评论(0)

- 模板大小: 106.84 MB
- 售价:5金币
- 下载次数: 26
- 系统要求: STEP / IGES
- 软件分类: 机器人