微信登录
 QQ登录


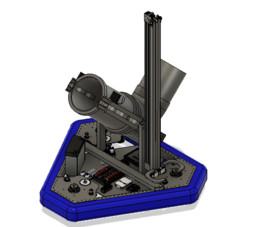
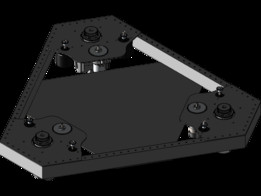
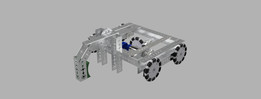
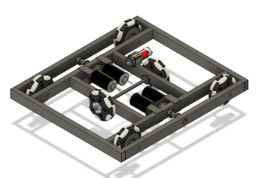
7501队H-Drive全向轮机器人底盘传动结构


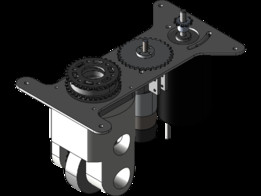
该结构属于竞技类机器人的行走传动总成,核心应用于FRC等青少年机器人赛事的对抗场景,可在场地内实现全向移动、快速变向、横移斜走等动作,满足赛事中抢球、对抗、路径快速切换的实际使用需求。整体框架采用1英寸×2英寸规格的铝管拼接成型,铝管材质兼顾轻量化与结构强度,框架的安装边界预留了上层功能组件的安装孔位,可直接搭载机械臂、收集机构、控制电路等赛事所需的功能模块,无需额外对底盘框架做二次打孔改造。传动系统选用成熟的versaplanetary行星变速箱作为动力输出单元,省去了定制变速箱的复杂设计与加工环节,行星变速箱本身的减速比匹配轮组所需的扭矩输出,可保证轮组在启动、急停、对抗推挤时不会出现动力不足或打滑失速的问题。
轮组采用全向轮布局,每侧的前后轮之间通过225齿HDT皮带做同步传动,皮带张紧结构直接集成在铝管框架的安装位上,无需额外设计独立的张紧支架,既简化了整体装配流程,也能保证同侧前后轮的转速完全同步,避免轮组转速差带来的行走跑偏、轮胎异常磨损问题。设计过程中优先考虑了装配与维护的便捷性,所有动力组件、传动组件、轮组的安装位都做了定位止口设计,装配时无需反复调整对位,日常维护更换易损件时也可快速拆解,不会影响赛事中的抢修效率。整体底盘的重心控制在框架几何中心偏下位置,铝管框架的下部预留了电池、控制模块的安装腔,进一步降低整机重心,在高速移动、急转变向、对抗碰撞时可大幅降低侧翻风险。全向轮的安装座采用可调式结构,
可根据场地地面的实际平整度微调轮组的接地压力,保证四个轮组都能均匀接触地面,避免出现个别轮组悬空导致的动力流失问题。传动路径的设计尽可能缩短了动力输出端到轮组的距离,减少了传动环节的动力损耗,提升了整机的动力响应速度,可满足赛事中短距离加速、快速卡位的动作需求。
- 上一篇:卡达通赛事竞技冰球投射机器人结构
- 下一篇:卡达顿竞赛用三转向轮机器人底盘结构

- 全部评论(0)

- 模板大小: 293.93 MB
- 售价:5金币
- 下载次数: 50
- 系统要求: STEP / IGES,Other,Fusion 360,Rendering
- 软件分类: 工业机器人