微信登录
 QQ登录


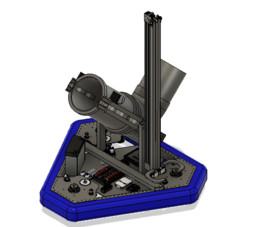
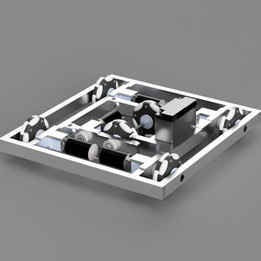
FTC赛事用麦克纳姆轮抓取竞技机器人


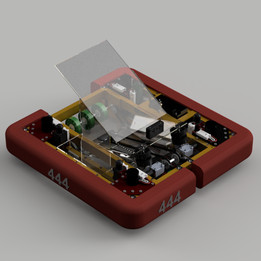
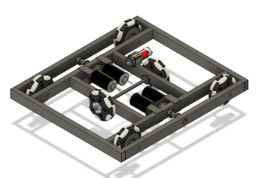
该移动抓取机器人主要面向青少年机器人竞技赛事场景设计,核心服务于赛事对抗中的物料转运、协作配合需求,同时可作为驾驶员操作训练的实操载体,帮助参赛选手快速熟悉全向移动底盘的操控逻辑,积累赛事临场操作经验。整机采用镂空铝型材框架搭建,在保证结构强度的前提下尽可能压缩整机自重,适配赛事对参赛设备的重量限制要求,框架上预留的多组安装孔位可根据赛事任务需求快速加装拓展功能组件,无需对主体框架做二次打孔加工,大幅降低赛前调整的改造成本。行走系统采用麦克纳姆轮布局,可实现全向平移、原地自旋等多种移动姿态,能在狭小的赛事场地内灵活穿梭,规避对抗过程中的对方设备阻挡,快速抵达物料拾取点位。前端搭载的弧形抓取机构采用多齿叉式结构,配合柔性缓冲垫设计,
拾取块状物料时可自适应贴合物料外轮廓,避免刚性夹持对物料造成损伤,同时抓取机构的支撑臂预留了视觉传感器安装间隙,可在不额外占用安装空间的前提下搭载视觉识别模块,实现物料位置识别、场地标线检测等自主运行功能,支撑自主程序段的任务执行。从安装边界来看,整机轮距与轴距均适配赛事标准场地的通道宽度,可顺利通过场地内的各类障碍间隙,顶部框架预留的电路安装层可分层布置主控板、驱动模块、电池组件,走线槽沿框架型材内侧布置,避免移动过程中线缆剐蹭场地障碍或活动部件。在实际使用场景中,该设备可完成以场地中心为基准的多点位物料转运任务,单轮次可承载多块块状物料完成定点交付,配合队友的设备完成协同任务;在日常训练场景中,
稳定的底盘结构可承受新手操作的频繁碰撞,降低训练过程中的设备损耗,抓取机构的开合行程经过精准调校,可适配赛事指定规格的物料尺寸,无需额外调整夹爪间距即可完成拾取动作,整体结构的维护难度较低,常规的轮组更换、线路检修均可通过标准工具快速完成,适合参赛队伍的日常备赛使用。
- 上一篇:游戏衍生单轮悬浮侦察机器人结构
- 下一篇:FRC赛事链锯式轮组转向驱动机构

- 全部评论(0)

- 模板大小: 24.14 MB
- 售价:5金币
- 下载次数: 51
- 系统要求: STEP / IGES,Fusion 360,Rendering
- 软件分类: 机器人