微信登录
 QQ登录


高夹持力伺服驱动紧凑夹持工装


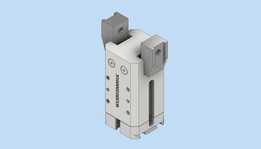
这套夹持装置的结构开发,最初是针对小型自动化装配工位里,常规气动夹爪夹持刚性不足、频繁出现工件滑脱的痛点展开的。整机没有采用复杂的液压或者大扭矩气动回路,而是直接选用rds3120规格带集成支架的伺服电机作为动力输入,整套机构的动力段、传动段、夹持执行段全部整合在一体式铣削壳体内部,在狭小的设备安装空间里,既能输出足够的夹紧力,又不需要额外布设气源管路,适配多品种小批量产线快速换型的使用需求。
从实际落地场景来看,这类夹持器可以直接嵌入桌面型SCARA机器人的末端工装位,也可以固定在小型回转工作台、检测工位的载具基座上,完成小型五金件、注塑壳体、机加工小零件的定位夹紧。和常规平行夹爪不同,它的夹持执行端做了斜向楔块增力结构,伺服电机输出的旋转扭矩通过内部曲柄滑块机构转化为夹臂的直线闭合动作,楔面的力放大效应可以在电机额定输出扭矩不变的前提下,把最终夹持面的正压力提升数倍,应对切削力微小的二次加工、工件搬运转移、装配压合辅助定位这类工况时,不会因为工件受到侧向力就出现松脱。
外形布局上,整机采用方正的矮台型轮廓,底部预留了四个沉头安装孔,安装基面的平面度要求控制在0.05mm以内,安装孔位的跨距按照主流小型伺服载具的通用孔距设计,不需要额外加工转接板就可以直接固定在铝型材工位台或者机器人末端法兰上。壳体侧面预留了电机走线的开槽,动力线和编码器线可以从侧边的护罩内部穿出,不会和周边运动部件发生干涉。夹持开口的行程设计覆盖了常见小型工件的尺寸范围,夹臂的安装面做了标准化的螺纹孔阵列,使用者可以根据被夹持工件的外形,更换定制的软质钳口、仿形定位块,不需要改动主体传动结构。
设计阶段特意把所有传动运动副都封闭在壳体空腔内部,车间里的金属碎屑、切削液飞溅不会直接接触到滑动配合面,日常维护只需要定期在预留的注油点补充润滑脂即可。夹臂的导向段采用了双侧平行导轨约束,夹持动作全程不会出现偏摆,两个夹持面的平行度在全行程范围内可以稳定保持在0.03mm以内,针对有同轴度要求的工件夹持场景,能有效避免装夹带来的定位偏差。整套机构的动力匹配经过反复校核,在伺服电机的额定堵转扭矩区间内,增力机构的结构强度留有足够安全余量,长时间保持夹紧状态也不会出现构件塑性变形,既可以配合自动化生产线完成连续作业,也可以作为独立的手动辅助夹持单元,用在实验室工件固定、小型样件修配的场景中。
- 上一篇:手动螺旋肘节式快速夹紧工装夹具
- 下一篇:商用车轮毂夹持搬运工装结构

- 全部评论(0)

- 模板大小: 6.21 MB
- 售价:5金币
- 下载次数: 7
- 系统要求: STEP / IGES,Rendering,STL,Autodesk Inventor
- 软件分类: 工装