微信登录
 QQ登录


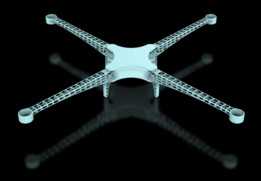
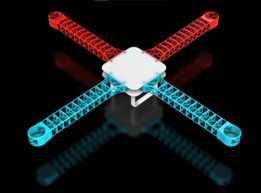
农业植保作业六旋翼飞行载具结构


这款六旋翼飞行载具的结构设计,完全围绕大田农业植保作业的实际工况展开,没有消费级航拍无人机的冗余装饰结构,所有机架杆件、安装位的布局都优先考虑作业载荷挂载与飞行稳定性的平衡。从实际作业场景来看,这类载具主要承担大田块的作物长势监测、病虫害巡查、变量施肥与药剂喷施作业,作业时需要在作物冠层上方1-5米的高度保持定高飞行,还要应对田间紊流、侧风等复杂气流干扰,因此六旋翼的布局相比四旋翼,单桨载荷更低,动力冗余更充足,即便单支动力单元出现异常,也能维持姿态平稳迫降,避免坠机损伤作物或机载设备。
机架主体采用碳纤维杆件拼接结构,机臂呈中心对称放射状排布,相邻机臂夹角60度,中心安装板预留了飞控、GPS模块、电池仓的标准安装位,下方预留了通用载荷挂载接口,可以根据作业需求快速更换高清航拍相机、多光谱传感器、药剂喷施系统或者播撒装置,安装边界尺寸控制在展开后直径1.2米范围内,机臂采用快拆结构设计,转场运输时可以快速折叠收拢,收拢后尺寸可适配普通农用三轮车的货箱空间,不需要额外定制大型运输载具。
设计过程中重点优化了重心匹配逻辑,电池仓设置在中心板正下方位置,作业载荷挂载点与整机重心垂线重合,避免飞行过程中出现重心偏移导致的动力损耗;起落架采用加高的碳纤维支脚设计,离地高度预留了20厘米的安全间隙,既可以避免喷施作业时药剂溅到机身电子元件,也能在不平整的田埂起降时防止螺旋桨剐蹭地面作物。动力匹配上,每支机臂末端的电机安装座都做了倾角微调,抵消飞行时的自旋扭矩,配合GPS导航模块的航线规划功能,可以实现预设航线的自主飞行,覆盖大面积田块时的航线重叠率控制在15%以内,既不会出现作业漏区,也不会重复飞行浪费电池电量。机载传感器的安装位做了减震处理,避免旋翼振动影响数据采集精度,实时回传的作物长势、土壤湿度数据可以直接同步到田间管理终端,帮助种植者快速定位病虫害发生区域、判断作物缺肥缺水状态,相比传统人工巡田的作业模式,作业效率可以提升数十倍,也避免了人工喷施药剂时的农药暴露风险。

- 全部评论(0)

- 模板大小: 6.32 MB
- 售价:5金币
- 下载次数: 625
- 系统要求: STEP / IGES,Rendering
- 软件分类: 无人机