微信登录
 QQ登录


小型机器人齿轮蜗杆传动夹持执行器


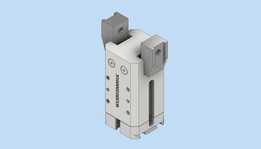
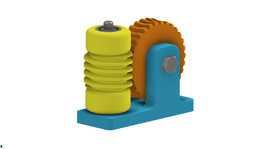
这套夹持执行机构主要面向小型桌面级作业机器人、教学实验机器人以及轻载精密装配场景设计,核心采用齿轮与蜗杆组合的传动方案,解决了常规小型夹持器传动间隙大、自锁性不足的痛点。从实际应用场景来看,这类夹持器可适配3C电子行业的微小元器件搬运、轻工行业的小型工件上下料,以及教学场景下的机器人原理演示,负载能力适配1kg以内的轻质工件,不会因为传动回退导致夹持力衰减出现掉件问题。
从功能特性上看,蜗杆传动的引入让整套机构具备了反向自锁能力,也就是说当驱动舵机停止输出扭矩时,夹持爪不会因为工件自重或者外力触碰出现松脱,不需要额外增加抱闸或者锁止结构,大幅压缩了夹持器的整体体积。齿轮副则布置在夹持爪的铰接位置,将舵机输出的旋转运动转化为两个夹爪的同步对中开合运动,相比单连杆驱动的夹爪,齿轮啮合传动能保证两个夹爪的开合角度完全对称,夹持工件时自动对中,不需要额外调整夹爪的同轴度,对于规则形状的柱状、块状工件适配性更好。
设计思路上,整套机构采用模块化集成设计,驱动单元直接选用标准微型舵机,通过法兰接口与夹持主体连接,不需要额外设计定制电机安装座,后期维护更换驱动部件时可以直接替换标准件,降低备件成本。夹爪的指尖部分采用可拆换结构,预留了标准安装孔位,可以根据不同的被夹持工件材质更换橡胶垫、V型块或者定制指尖,不需要更换整个夹持主体,拓展了使用场景。传动部分的齿轮与蜗杆采用直齿啮合设计,加工难度低,采用常规的机加工或者3D打印工艺都可以实现加工,不需要特殊的定制刀具,小批量试制的成本可控。
从安装边界与尺寸参数来看,整套夹持器的主体宽度控制在45mm以内,整体长度不含舵机部分为32mm,安装法兰采用标准的机器人末端接口,孔距适配20mm间距的安装孔,可以直接安装在多数小型桌面机械臂的末端法兰上,不需要额外设计转接板。夹爪的最大开合行程为30mm,闭合时的最小夹持间隙可以到0.2mm,能够夹持厚度0.5mm以上的薄片类工件。传动部分的润滑槽预留了0.3mm的间隙,可以填充润滑脂降低传动磨损,长时间运行不会出现卡顿问题。壳体部分采用镂空减重设计,在保证结构强度的前提下,整体重量控制在85g以内,不会给小型机械臂的末端带来过大的负载负担,适配负载1kg以内的小型机器人关节。
在实际选型使用时,需要注意这套夹持器的传动比设计,蜗杆采用单头设计,齿轮模数为0.5,整体传动比为28:1,舵机输出3kg·cm的扭矩时,夹爪指尖可以输出最大12N的夹持力,足够夹持多数轻质工件,同时不会因为夹持力过大夹坏脆性的塑料或者薄壳工件。夹爪的铰接位置采用铜套作为转动副,相比塑料直接铰接的结构,耐磨性能提升4倍以上,长期反复开合不会出现轴孔磨损导致的夹爪偏斜问题。整套机构的所有外露棱边都做了R0.5的倒角处理,不会在安装调试过程中划伤操作人员或者刮坏工件表面,符合小型教学设备的安全设计要求。

- 全部评论(0)

- 模板大小: 28.54 MB
- 售价:5金币
- 下载次数: 506
- 系统要求: STEP / IGES,Rendering
- 软件分类: 通用机械零部件