微信登录
 QQ登录


甲壳虫重量级环形旋转格斗机器人


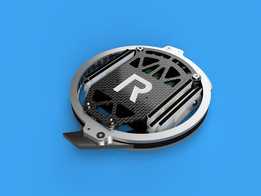
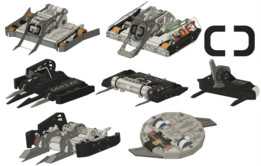
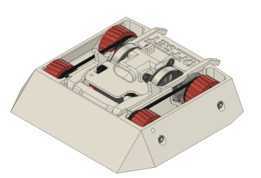
这套环形旋转格斗机器人结构面向小型竞技机器人对抗场景,整体采用扁平环形布局,整机重量控制在1.36公斤量级,属于甲壳虫重量级竞技设备范畴。底盘采用20毫米厚方坯铝经数控加工成型,底盘自重约700克,厚实的铝制基体既承担整机所有部件的安装基准作用,也在对抗碰撞中提供核心结构防护,避免冲击载荷直接传导至内部动力与传动部件。
从结构布局来看,整机以环形外框作为旋转武器的承载基体,环体顶部与底部均配置定制轴承组件,轴承沿环体内圈周向布置,将旋转环与固定底盘之间的滑动摩擦转化为滚动摩擦,大幅降低旋转动作的传动阻力,同时约束环形旋转体的径向与轴向窜动,保证高速旋转过程中环体与底盘保持稳定的同轴度,避免旋转部件与固定结构发生剐蹭卡滞。环体内侧集成整圈内齿圈,动力输出端的斜齿轮与内齿圈直接啮合,相比直齿轮传动,斜齿轮啮合重合度更高,传动过程冲击更小、噪音更低,在机器人频繁启停、正反向切换以及对抗受载的工况下,齿面受力分布更均匀,能承受格斗过程中突然施加的冲击载荷,不易出现断齿、跳齿问题。
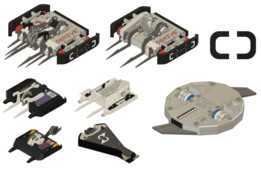
动力系统分为武器驱动与行走驱动两部分,武器驱动采用Sunnysky 2806电机,布置在底盘中部区域,电机输出轴连接驱动齿轮,直接带动环形齿圈使外环旋转,环体外侧预留武器安装位,可根据竞技规则加装撞击、切削类对抗部件,旋转过程中积蓄的动能可在接触对手时释放,完成攻击动作。行走驱动采用四台Sunnysky 1106驱动电机,分别对应16毫米齿轮箱,电机输出动力经齿轮箱减速增扭后传递至行走轮,四个行走轮沿底盘周向对称布置,配合独立驱动控制可实现整机前进、后退、原地转向、横移等动作,在狭小的竞技擂台内具备灵活的走位能力,既能快速调整攻击角度,也能在受击后快速脱离接触,规避对手的后续攻击。
设计过程中首先围绕重量分配做边界管控,整机1.36公斤的总重量中,底盘占比约一半,剩余重量分配给电机、齿轮传动、轴承、行走轮、电气部件以及外置武器,所有部件的安装孔位均在铝底盘上一次数控加工成型,孔位位置度控制在0.1毫米以内,保证电机、齿轮箱、轴承座的安装同轴度与平行度,避免因安装偏差导致传动卡滞、齿轮偏磨。环形旋转体的外形轮廓做了切边处理,在环体一侧预留缺口结构,既可以减少非必要的结构重量,也能作为武器挂载的定位基准,同时避免整圈封闭环体在碰撞中发生应力集中,缺口处做圆角过渡,降低冲击下的裂纹萌生风险。
安装边界方面,整机整体为扁平圆盘形态,厚度方向尺寸紧凑,20毫米厚底盘加上下部行走轮、上部环形旋转体的总高度控制在较低范围,重心落在底盘几何中心附近,对抗中不易发生侧翻。底盘上的电机安装位、齿轮箱固定位、轴承支撑位均采用沉头孔设计,紧固件安装后表面不突出,避免突出的螺丝在碰撞中被剐蹭变形,也防止旋转环运动时与紧固件发生干涉。环形齿圈与驱动齿轮的啮合间隙控制在0.1至0.2毫米之间,间隙过小会导致装配困难、热胀后卡滞,间隙过大则会出现传动回程间隙,齿轮啮合冲击加剧,实际装配时通过轴承座处的微调垫片调整中心距,保证啮合侧隙处于合理区间。
这类结构除了用于格斗机器人竞技赛事,其环形旋转传动、低矮重心布局、多轮独立驱动的设计思路,也可延伸应用到小型巡检机器人、环形作业平台、轻量型旋转执行装置的开发中,为扁平式旋转运动机构的设计提供参考。建模过程中所有零件均按实际加工尺寸搭建,铝底盘的板材厚度、齿圈模数、轴承安装位、电机法兰尺寸均符合实物装配逻辑,可直接用于结构验证、装配干涉检查以及加工出图参考。
- 上一篇:库卡KR350重载六轴工业机器人全套结构
- 下一篇:多关节夹持式工业自动化机械臂

- 全部评论(0)

- 模板大小: 97.68 MB
- 售价:5金币
- 下载次数: 152
- 系统要求: STEP / IGES,Rendering
- 软件分类: 工业机器人