微信登录
 QQ登录


航模用外转子无刷直流动力电机


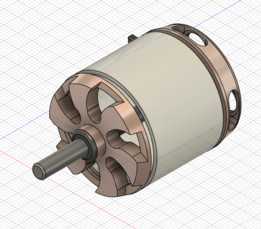
这套三维数模还原的是遥控航空模型领域应用极广的外转子无刷直流动力单元,这类电机在固定翼航模、多旋翼航拍飞行器、小型遥控车船以及桌面级小型动力试验台架中都承担核心动力输出角色,区别于传统有刷电机,它依靠电子调速器输出的三相交变电流驱动定子绕组产生旋转磁场,带动外转子总成同步旋转,没有碳刷接触磨损,运转效率、连续工作寿命和功率密度都远高于同尺寸有刷产品。
从结构布局来看,该款电机采用外转子架构:中心为固定在安装基座上的定子总成,叠压硅钢片上绕制三相绕组,外围的钟形转子壳内嵌永磁体,工作时转子壳连同前端输出轴一同旋转,这种布局可以在相同外径下获得更大的转子转动惯量,输出扭矩更平顺,非常适配航模螺旋桨的直接驱动需求,不需要额外加装减速齿轮组,减少了传动损耗和故障点。数模完整还原了电机的全部外露结构特征:钟形转子外壳端面开设了三个大尺寸弧形镂空窗口,这一设计并非单纯的外观造型,一方面可以在电机高速运转时引导空气穿过定子绕组缝隙,带走线圈工作产生的热量,避免长时间大油门工况下绕组温升过高烧毁绝缘层;另一方面镂空去除了转子端部非功能区域的多余材料,降低转子整体重量,减少转动惯量带来的油门响应迟滞,让动力输出随调速器信号的变化更跟手。
安装边界部分,数模准确还原了电机尾部的十字形安装耳结构,两个带通孔的固定耳向侧方延伸,孔位为标准航模电机安装孔距,适配市面上绝大多数航模机身电机座、多旋翼机臂的预装开孔,安装时只需从电机座背面穿入固定螺丝拧入安装耳的螺纹孔即可完成固定,不需要额外设计定制转接支架。输出轴从转子前端中心伸出,轴端为标准光轴设计,配套的轴用挡圈和定位台阶可以直接夹持航模螺旋桨,桨叶靠紧转子前端的定位面后用桨帽锁紧即可完成动力输出端的装配,轴向和径向定位精度都能满足高速旋转的动平衡要求。
建模过程中对各部件的配合边界做了贴合实际生产的还原:定子与中心固定基座的同轴度公差、转子壳与输出轴的压装配合面、安装耳的厚度与开孔位置、转子外壳的镂空曲面过渡都做了精细化处理,既可以直接用于航模整机设计阶段的动力系统干涉检查,提前核对电机与机身框架、螺旋桨、整流罩之间的装配间隙,避免实际装机时出现零件碰撞;也可以作为小型无刷动力设备开发的参考样本,帮助结构工程师快速掌握外转子无刷电机的典型布局逻辑,在定制特殊规格动力电机时直接参考其安装尺寸、散热结构和转子配重思路。这类1000KV转速等级的电机,适配常见的10寸左右航模螺旋桨,在3-4S锂聚合物供电工况下可以输出稳定的拉力,兼顾续航时间和动力冗余,是入门级航模设计、小型无人飞行器验证平台选型时非常经典的动力配置方案,数模中各部件的分模逻辑也和实际量产零件的加工工艺对应:转子壳采用铝合金数控车削加工,安装耳与基座一体铣制成型,定子叠片采用冲压工艺批量生产,输出轴采用高强度钢磨削加工,所有结构特征都没有脱离实际量产零件的工艺可行性,不存在为了外观随意添加无法加工的异形结构。
- 上一篇:小型简易电动机结构三维数模
- 下一篇:转盘式轴向磁通电机外壳结构设计

- 全部评论(0)

- 模板大小: 3.5 MB
- 售价:5金币
- 下载次数: 680
- 系统要求: STEP / IGES,STL,Rendering
- 软件分类: 电动机