微信登录
 QQ登录


CSWA认证练习用多铰接连杆结构

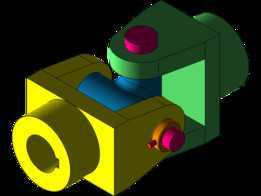
这类多铰接连杆结构是机械传动系统里十分常见的基础构件,日常在轻工自动化生产线的物料推送机构、小型工装夹具的联动锁止结构、非标设备的行程换向组件里都能见到它的身影,核心作用是通过多个铰接点的转动配合,把输入端的直线或旋转位移,按照预设的轨迹传递到执行端,完成特定的动作输出。从结构设计逻辑来看,这个构件采用了一体化的主体板身搭配三个伸出铰接臂的布局,主体板身做了等厚度的切削处理,边缘全部做了R角过渡,既避免了应力集中导致的长期受力开裂,也能在装配时减少和相邻构件的剐蹭干涉。三个铰接臂的末端都设计了同轴度要求较高的通孔,孔位边缘做了沉台处理,用来容纳铰接销轴的轴肩或者配套的轴用挡圈,保证销轴安装后不会出现轴向窜动,
其中两个长铰接臂的孔中心距经过了严格的尺寸校验,是传动轨迹计算的核心基准,短臂上的孔位则用来连接驱动源或者复位弹性件。设计过程中首先要确定各铰接点的相对位置,这一步直接决定了整个连杆机构的运动行程和动作轨迹,需要结合实际使用场景的动作需求反复校核,避免出现运动死点或者轨迹偏差;其次是板身的厚度选择,要根据传递的扭矩大小计算截面的抗弯强度,在满足受力要求的前提下尽量减少不必要的材料冗余,控制构件整体重量,降低运动过程中的惯性负载。安装边界方面,这个连杆构件的所有铰接孔都需要和配套的销轴采用间隙配合,装配时要保证各铰接臂的转动平面处于同一基准面,不能出现偏斜,否则会导致运动卡滞甚至构件变形;
主体板身和相邻构件的最小安全间隙要控制在1mm以上,避免运动过程中出现摩擦干涉,三个铰接点的销轴固定端要预留足够的挡圈安装空间,不能和周边的机架结构产生位置冲突。这类结构也是三维建模技能考核里的典型题型,因为它涵盖了草图绘制、特征拉伸、孔位定位、圆角处理等基础建模操作,同时也需要建模者理解机械传动的基本原理,才能准确还原各部分的尺寸关系和结构细节,建模完成后还可以通过软件的质量特性计算功能,校验构件的重心位置和转动惯量,为后续的运动仿真提供准确的参数基础。
- 上一篇:复古立式落地钟外观结构三维数模
- 下一篇:立式双柱结构吊环投掷作业机构

- 全部评论(0)

- 模板大小: 125.42 KB
- 售价:5金币
- 下载次数: 8
- 系统要求: SOLIDWORKS
- 软件分类: 通用机械零部件