微信登录
 QQ登录


英特尔实感深度视觉传感装置结构设计

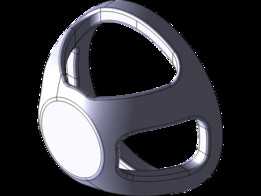
在移动机器人、AGV导航、服务机器人视觉感知方案的选型阶段,深度视觉传感模块的结构适配性往往是决定整机集成效率的核心因素,这款实感深度传感装置的三维结构,完全围绕嵌入式集成场景的实际安装需求做了细节打磨。从实际落地场景来看,这类传感装置目前大量应用在商用服务机器人的前置避障单元、工业AGV的障碍物识别模块、无人配送设备的环境感知端,甚至部分智能交互终端的人体动作捕捉点位,其结构设计的合理性直接决定了现场部署的适配效率。
先从安装边界说起,整个模组采用竖置长条形的一体化壳体设计,壳体做了圆弧导角处理,没有尖锐的突出棱边,避免集成安装时刮擦周边线束或者设备外壳;壳体背面预留了两个对称的沉头安装孔位,孔位间距做了标准化适配,既可以通过M2规格的螺丝直接固定在设备的前置安装面板上,也可以搭配配套的L型支架做侧装或者吊装,安装孔的沉头深度刚好覆盖螺丝头部的厚度,安装完成后螺丝端面不会突出壳体背面,保证模组和安装面可以完全贴合,不会出现安装间隙导致的视角偏移。壳体的整体厚度控制在紧凑区间,对于安装空间局促的小型服务机器人、桌面级交互设备来说,不会占用过多的内部走线空间,侧边的圆弧过渡也能适配部分带曲面外壳的设备安装需求,不需要额外做安装位的修模处理。
功能结构的布局上,壳体正面的格栅区域做了错落的通槽设计,这些通槽并不是单纯的装饰结构,一方面是为内部的深度成像模组、RGB镜头留出无遮挡的视场角范围,避免壳体边缘遮挡镜头边缘视野导致的点云数据缺失,另一方面格栅的凸起筋条可以在镜头前方形成物理防护,避免现场部署时的磕碰直接接触镜头镜片,同时错落的格栅结构还能减少环境杂光直接射入镜头造成的光晕干扰,提升成像数据的稳定性。格栅下方预留的圆形点位是模组的状态指示窗口,内部的指示灯可以通过这个窗口透出设备运行状态,不需要额外在壳体上开孔加装指示灯,简化了整机的装配工序。壳体的分模线做在侧面的圆弧过渡位置,合模后的缝隙控制在极小公差范围内,既可以满足日常室内场景的防尘需求,也不会因为分模线突出影响外观的整体性,上下端的圆弧封边做了等半径处理,在做嵌入式安装的时候,安装面板的开孔只需要加工对应的长圆形孔位,就能和模组外壳完美贴合,减少开孔加工的复杂度。
从设计思路来看,整个结构没有做多余的装饰性结构,所有的外形特征都服务于功能需求:背面的两个固定孔位刚好位于模组重心的两侧,安装完成后不会因为长期震动出现固定位松动的问题;壳体内部的筋位布局完全匹配内部电路板、镜头模组的固定点位,不需要额外增加固定支架就能完成内部组件的装配,有效控制了模组的整体重量,对于负载能力有限的小型移动机器人来说,不会增加过多的头部负载,避免影响设备的运动稳定性。正面的格栅筋条厚度做了优化,在保证结构强度的前提下尽可能做薄,最大程度减少对镜头视场角的遮挡,经过实际视场校验,在模组的有效探测距离范围内,格栅不会在成像画面中形成明显的阴影,不会干扰深度数据的计算。
在实际集成应用中,这类结构的传感模组可以直接适配多数现有机器人设备的前置安装位,不需要对原有设备的外壳结构做大规模修改,竖置的布局也符合多数移动机器人前置传感器的安装习惯,接线口位于模组下端,走线可以顺着设备的安装立柱向下布置,不会出现线束遮挡镜头视野的问题。壳体的材质选用兼顾了结构强度和轻量化需求,表面做了哑光处理,避免在高光照环境下出现反光干扰周边其他视觉传感器的工作,同时哑光表面也不容易残留指纹和灰尘,减少日常维护的清洁频次。对于结构设计从业者来说,这个模型的结构细节可以直接参考用于同类视觉传感模组的壳体设计,尤其是安装孔位的布局、格栅结构的视场避让设计、分模线的位置选择,都经过了实际落地场景的验证,能够有效减少设计阶段的试错成本,在做机器人感知单元的结构选型时,也可以直接参考这个模型的尺寸边界做安装位的预留设计,保证后续硬件集成的适配性。

- 全部评论(0)

- 模板大小: 803.15 KB
- 售价:5金币
- 下载次数: 7
- 系统要求: CATIA
- 软件分类: 传感器