微信登录
 QQ登录


教学用小型自主导航搬运AGV小车结构


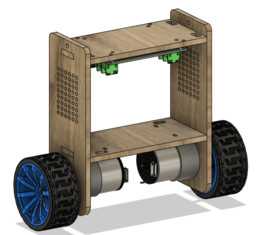
这款小型轮式搬运AGV的结构设计,最初面向教学实训场景开发,适配高校工程训练中心、中小学创客空间的实操教学需求,同时也可作为微型仓储场景下轻载物料转运的原型验证载体,填补了桌面级轻载自主移动搬运设备的结构方案空白。不同于工业场景中重载AGV的多电机分布式驱动方案,该设计参考乘用车辆的阿克曼转向逻辑,仅用两个驱动电机配合转向连杆机构就实现了整车的行进与转向控制,大幅降低了电控系统的接线复杂度与硬件成本,也让学生在组装调试时能更直观理解车辆转向的几何原理,不会被过于复杂的多电机协同控制逻辑分散学习注意力。
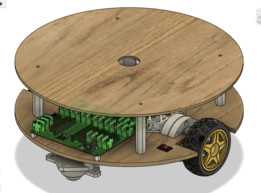
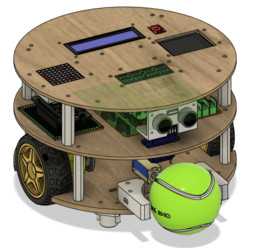
从功能实现层面看,整车前部集成了剪叉式举升机构,可模拟工业叉车的托盘托举动作,举升行程适配标准微型教学托盘的高度差,托举额定负载控制在5kg以内,完全满足教学场景下的轻载物料搬运演示需求;车头位置预留了超声波传感器的安装位,可实现行进路径上的障碍物检测,触发避障动作时会自动调整行进路线,避免碰撞周边设备或人员。底盘部分采用层叠式板件搭建,下层预留了电池组、驱动电机、转向舵机的安装空间,中层布置主控板与驱动电路模块,上层则可拓展安装各类传感器或功能附件,层间通过铜柱支撑固定,既保证了结构强度,也给后续的功能改装留出了充足空间。
行走轮选用大纹路橡胶轮胎,搭配塑料轮毂,轮径尺寸经过反复测算,既保证了桌面、实训台、平整地坪等不同接触面的抓地力,也不会因为轮径过大抬高整车重心影响举升时的稳定性;后部随动轮采用万向轮结构,配合前部的转向驱动轮,可实现小半径转弯,适配狭小空间内的路径行驶需求。举升机构的主体结构采用板材拼接设计,其中受力较小的护板、支架类零件可通过激光切割木材或亚克力板快速加工,受力较大的铰接支架、连接臂则采用3D打印塑料件制作,加工门槛低,学生可自行完成零件加工与整机装配,不需要依赖高端机加工设备。
设计过程中重点考量了安装边界的适配性,整车长宽高控制在桌面级设备的常规尺寸范围内,可直接放置在标准实训工作台面上开展调试,不需要额外占用大面积场地;所有电气元件的安装位都预留了标准安装孔位,兼容市面上主流的开源主控板、直流电机、舵机与传感器的安装尺寸,使用者不需要额外打孔或修改零件结构即可完成组装。铰接部位的销轴采用标准五金件,方便更换维护,所有运动副都预留了合理的配合间隙,避免因为3D打印或激光切割的加工误差导致机构卡滞。
从实际应用角度出发,该结构除了教学演示外,也可经过简单改装用于小型仓储的料盒转运、生产线上的轻载工件工位间传递,其开源化的结构设计让使用者可以根据自身需求调整举升高度、更换驱动轮尺寸、增减传感器配置,不需要对整体底盘架构做大的改动。不同于市面上集成度高、封闭性强的成品AGV教具,这款结构的所有零件都完全外露,学习者可以清晰观察到转向机构的动作逻辑、举升机构的力传递路径、线路的布置走向,能更直观地理解移动机器人的机械结构原理,为后续开发更复杂的自主移动设备打下结构设计基础。在结构强度校核上,针对举升臂的受力位置做了局部加厚处理,避免长期举升负载出现零件断裂;底盘的轮距与轴距经过反复调整,保证举升最大负载时整车的重心仍落在四个轮子的支撑范围内,不会出现倾翻风险;电池仓的位置设计在底盘最下层,进一步降低整车重心,提升行驶与举升过程中的稳定性。
- 上一篇:铰接臂式地砖铺设作业执行机构
- 下一篇:三自由度全向移动轮式机器人结构

- 全部评论(0)

- 模板大小: 72.84 MB
- 售价:5金币
- 下载次数: 265
- 系统要求: STEP / IGES,AutoCAD,STL,Rendering
- 软件分类: 工业机器人