微信登录
 QQ登录


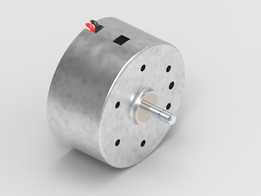
R-140小型有刷直流电机结构建模


在小型消费电子、电动玩具、便携小家电这类对驱动单元体积有严格限制的产品开发中,R-140这类微小型直流电机是选型清单里出现频率极高的动力元件。做这类电机的三维建模时,首先要锚定的是实际量产件的安装边界,不能只照着外观轮廓拉曲面——毕竟结构工程师调用这个模型,核心需求是直接放进装配体做干涉检查、安装位匹配,而不是单纯做渲染展示。
从实际应用场景来看,这款电机常被用在手持迷你风扇、电动牙刷震动模块、小型遥控玩具驱动轮、桌面加湿器送风结构、简易电动卷笔刀这类负载不大、供电电压多在3V-12V区间的设备里,它的输出扭矩不算大,但胜在体积紧凑、启动响应快,供应链成熟度高,采购成本控制空间大,是小功率驱动场景里的通用选型。
建模过程中最先要确认的是几个核心安装尺寸:机壳的外径是这类140系列电机的统一基准,金属拉伸壳的圆柱度公差要在模型里预留出实际生产的壁厚余量,不能把外壳做成完全等厚的理想圆柱——实际量产的机壳是镀锌钢板冲压拉伸成型,靠近端盖的位置会有轻微的收口形变,安装卡位的凸台位置、尺寸要和实物完全对齐,不然装配时会出现卡不进固定胶位的问题。输出轴的直径、伸出长度是另一个核心参数,轴端的扁位、卡簧槽位置必须严格按照实物测绘尺寸来做,很多新手建模容易忽略轴上的卡簧槽,后续装配齿轮或者同步轮的时候,就会出现轴向定位无参考的问题。尾部的电极焊片位置、突出高度也不能马虎,做整机布线的时候,焊片和周边结构的安全间隙要靠这个模型来校核,要是焊片尺寸做小了,后续打样很容易出现导线被机壳磨破的短路风险。
从功能特性上看,这款有刷直流电机依靠内置的碳刷和换向器实现电流换向,结构简单,驱动电路不需要额外的换相逻辑,直接通对应电压的直流电就能运转,正反转只需要调换正负极接线即可,对入门级电子产品的开发来说,能省掉不少驱动电路的设计成本。建模的时候不需要把内部的转子绕组、碳刷架做过度的细节还原,但端盖的通风缺口位置要准确体现,毕竟做热仿真的时候,这些通风口的位置直接影响电机持续运转时的散热路径判断。
设计思路上,这个模型的建模逻辑是优先保证装配基准的准确性,其次才是外观细节的还原:先以输出轴的轴线为全局基准,依次搭建轴段、换向器端、转子铁芯的占位结构,再向外做机壳的拉伸特征,机壳上的散热槽、定位缺口用切除特征实现,前后端盖的卡扣结构要和机壳的卡位完全匹配,还原实际生产中的扣合装配关系。很多人做这类电机模型容易把前后端盖的配合间隙做没,实际装配中端盖和机壳是过盈扣合,模型里要预留0.05mm左右的配合间隙,方便在总装配体里做拆装模拟。
还要注意安装边界的预留:电机本体的圆柱面是最常用的安装固定面,很多设备会用橡胶减震圈套在机壳上做减震固定,建模时要在机壳外径基础上预留出减震圈的壁厚空间,不能把模型尺寸做到极限公差值,不然选装减震件的时候会出现装配干涉。尾部的出轴(部分140电机尾部会伸出短轴做码盘安装位)如果存在的话,也要准确做出长度和直径,方便后续需要加测速码盘的设备做结构匹配。
实际选型参考时,这个模型能帮结构工程师快速判断电机在腔体里的摆放角度,比如电极焊片的朝向会不会和电池仓、筋位冲突,输出轴的伸出长度能不能匹配传动齿轮的中心距,机壳的表面有没有和周边壳体留够运转时的震动间隙——毕竟微电机运转时会有轻微的径向跳动,要是间隙留得不足,很容易出现运转时机壳碰壳的异响问题。另外,机壳上的两个定位缺口是很多自动化装配线的定位基准,模型里把这两个特征做准确,也能方便后续做生产工装的设计参考,不用再反复核对二维图纸的尺寸标注。
- 上一篇:小型直驱电机适配150g级机器人武器结构
- 下一篇:扁平式低压有刷直流驱动电机结构

- 全部评论(0)

- 模板大小: 478.32 KB
- 售价:5金币
- 下载次数: 168
- 系统要求: STEP / IGES,Rendering
- 软件分类: 电机