微信登录
 QQ登录


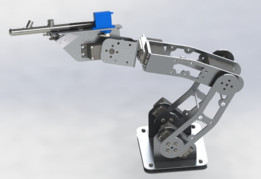
实验室化学品处理用Scara机械臂结构


这款Scara构型机械臂的设计初衷,是适配高校化学实验室的自动化化学品处理场景,这类场景对设备的平面定位精度、动作路径重复性、作业空间紧凑性有明确要求,同时要避免人工操作时接触腐蚀性、挥发性试剂带来的职业健康风险。从结构布局来看,该机械臂采用平面关节串联构型,两个旋转关节负责水平面内的XY向定位,末端的直线运动单元负责Z向的升降动作,整体运动范围覆盖实验室常规实验台的操作区域,安装时仅需在实验台台面预留对应底座的固定孔位即可,底座安装边界尺寸适配常规边台的台面深度,不会占用过多试剂摆放空间。
在功能特性上,该机械臂的关节驱动采用内置走线的布置方式,所有驱动线缆均从臂体内部的走线槽穿过,避免外置线缆在运动过程中剐蹭台面上的玻璃器皿、试剂容器,也能减少试剂溅落对线束的腐蚀损伤。末端执行器的安装接口采用快换式设计,可根据不同作业需求适配夹爪、移液枪支架、试剂瓶盖旋拧机构等不同工装,满足试管转移、试剂定量移取、样品瓶开盖关盖等不同的实验操作需求。臂体的结构件采用硬质阳极氧化铝合金加工,表面做耐腐涂层处理,可耐受实验室常见的酸碱试剂飞溅、有机溶剂挥发环境,长期使用不会出现表层锈蚀、涂层脱落的问题。
设计过程中,针对实验室场景的特殊需求,对臂体的运动速度做了分段限制,在靠近试剂架、玻璃器皿的区域自动降低关节运动速率,避免动作过快产生的气流扰动影响精密称量作业,或是碰撞易碎实验器具;同时在每个关节的限位位置设置了软限位与机械硬限位双重保护,防止误操作时臂体超出作业范围打翻试剂。从安装边界来看,臂体完全伸展时的水平回转半径适配常规实验台的操作纵深,底座固定后无需额外的支撑结构,Z向行程可覆盖常规试管架、试剂瓶的高度范围,无需额外垫高设备或是调整台面布局。
在实际应用中,这类机械臂可接入实验室的自动化实验流程,配合视觉定位系统完成样品的分拣、转移、预处理等重复度高、危险性强的操作,相比人工操作可长时间保持稳定的动作精度,减少实验过程中的人为误差,同时将实验人员从接触有毒有害试剂的岗位上替换出来,降低实验室安全事故的发生概率。臂体的关节传动采用消隙齿轮结构,反向间隙控制在极小范围内,保证多次重复定位的一致性,满足化学实验中对试剂移取位置、样品放置位置的精度要求。
- 上一篇:五自由度铝制喷漆作业机械臂结构
- 下一篇:UR10协作机器人末端安装底座结构

- 全部评论(0)

- 模板大小: 23.87 MB
- 售价:5金币
- 下载次数: 95
- 系统要求: Other,Rendering
- 软件分类: 工业机器人