微信登录
 QQ登录


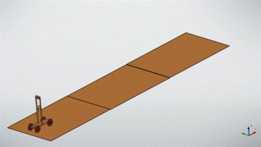
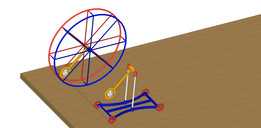
倾斜导轨阻尼摆锤运动仿真结构


这套倾斜导轨上的摆锤结构,核心应用场景集中在机械动力学教学演示、阻尼振荡特性验证实验以及非标设备往复缓冲机构的原理验证环节,不少高校机械原理实验室会用同原理结构搭建演示台,帮学生直观理解重力分力驱动、接触摩擦耗能的完整运动过程,部分轻工设备的往复缓震工位也会参考该结构的阻尼逻辑优化缓冲件设计。从功能特性来看,该摆锤采用端部圆柱的双锥面主体构型,锥面与圆柱段之间设计了平滑过渡环形曲面,和倾斜导轨形成稳定的线接触副,运动过程中不会出现卡滞或偏摆脱轨的问题;摆锤在重力沿导轨方向的分力作用下获得初始加速度,接触点处的滑动摩擦会持续耗散系统动能,让整个运动过程呈现典型的阻尼振荡特性,从初始极端位置出发后,摆幅会逐次衰减直至静止在导轨平衡位置,
整个运动过程的位移、速度、加速度曲线可通过动力学仿真直接输出,能精准匹配理论力学中阻尼振动的计算结果。设计过程中首先要确定导轨的倾斜角度,角度过大会导致摆锤初始加速度过高,接触摩擦耗能占比过低,振荡次数过多不利于快速观测衰减过程,角度过小则重力分力不足,摆锤无法完成完整的往复滑动,通常会将导轨倾角设置在10度到25度区间内,根据所需的振荡周期调整具体数值;其次是摆锤的构型设计,双锥面的锥角需要和导轨间距匹配,保证摆锤在整个滑动行程内,始终是过渡环形曲面与导轨接触,避免锥面或圆柱段直接剐蹭导轨表面,端部圆柱的直径要略小于两导轨的内侧间距,预留足够的摆动间隙,同时圆柱段的长度要控制在合理范围,避免摆锤摆动时端部与导轨侧面发生碰撞。
安装边界方面,两根平行导轨需要保证共面度误差不超过0.1mm,导轨面的表面粗糙度要控制在Ra1.6以下,降低不必要的摩擦损耗干扰实验结果;导轨的有效行程要大于摆锤最大振幅的1.2倍,两端要设置软质限位块,防止摆锤在初始释放时冲出导轨;摆锤的质心要严格落在两导轨的对称中心面上,避免运动过程中出现侧向倾翻,质心位置偏差要控制在0.05mm以内,否则会导致单侧导轨受力过大,摩擦系数出现非线性变化,影响仿真与实际运动的匹配度。实际建模过程中,需要先完成导轨的基准装配,确定倾斜基准面后再绘制摆锤的旋转轮廓,通过回转特征生成摆锤主体,再添加配合约束模拟接触摩擦特性,设置重力参数后即可完成运动仿真,输出的运动特性曲线可直接用于理论计算结果的对标,
也能为同类型阻尼缓冲机构的参数设计提供参考依据。不少工程人员在设计物料缓降滑道、往复运动缓冲装置时,都会参考该结构的摩擦耗能逻辑,通过调整接触面的摩擦系数、倾斜角度以及运动件的质量,匹配所需的阻尼衰减速率,避免刚性碰撞带来的设备损耗问题。
- 上一篇:椅子腿内衬修复塑料配件结构设计
- 下一篇:阻尼谐波振荡数学摆实验装置结构

- 全部评论(0)

- 模板大小: 42.05 MB
- 售价:5金币
- 下载次数: 16
- 系统要求: STEP / IGES,Rendering,Other,Other,Other,Rendering,STL
- 软件分类: 通用机械零部件