微信登录
 QQ登录


手推车摆锤耦合运动机构三维建模


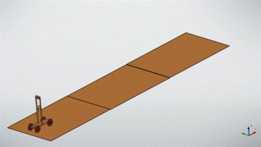
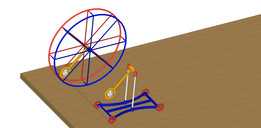
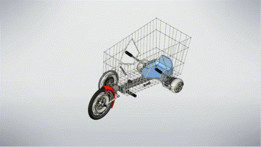
这套手推车与摆锤组合的机构模型,核心服务于机械系统动力学的虚拟实验场景,尤其针对振动激励下的运动耦合规律研究,可覆盖高校机械原理教学演示、小型自走机构原理验证、振动能量转化类装置的前期方案推演等实际用途。从结构组成来看,整套机构以四轮手推车为基础承载主体,四个行走轮采用等径设计,轮轴与车架主体采用间隙配合装配,保证轮体可绕轴自由转动,车架上方设置横向固定横杆,作为摆锤组件的安装基座,摆锤通过枢转铰接结构与横杆连接,铰接处预留足够转动间隙,避免摆锤摆动过程中与横杆、车架发生运动干涉。
设计过程中优先考虑了运动边界的合理性:摆锤的摆杆长度经过反复校核,当摆锤从水平偏置位置释放摆动至竖直最低点时,摆锤最低点距离行走轮支撑平面预留2mm安全间隙,不会出现摆锤触地卡滞的情况;手推车的轮距设定为摆杆长度的1.2倍,保证摆锤摆动过程中整车重心始终落在四个轮子构成的支撑多边形范围内,避免机构运动时发生侧翻。从功能实现逻辑来看,这套机构可复现无外驱动力下的耦合运动过程:当摆锤从初始偏置位置释放后,摆锤绕铰接点的摆动会通过铰接处的作用力反推车架,带动四轮手推车沿支撑平面做直线往复运动,若在摆锤初始侧的支撑面设置限位阻挡结构,摆锤首次下摆至竖直位置前车架保持静止,摆锤过竖直位置后车架开始沿摆锤摆动方向加速,当摆锤回摆至初始角度位置时车架进入减速阶段,直至摆锤动能与车架动能完成周期性转化,整个运动过程可直观展示质心守恒、振动能量传递、阻尼损耗对系统运动的影响。
建模过程中对各运动副的约束关系做了贴合实际工程的简化:行走轮与支撑面设置接触约束,模拟真实滚动摩擦阻力,摆锤铰接处设置微小转动阻尼,还原实际销轴连接的摩擦损耗,所有构件的质心位置均按照均匀材质设定,避免因质心偏移导致仿真结果与实际物理过程出现偏差。针对不同的实验需求,该模型可快速调整参数完成迭代:比如更改摆锤的质量块重量、调整摆杆长度、改变手推车整体重量、调整轮体滚动摩擦系数,即可模拟不同参数下的系统运动特性,无需重新制作物理样机,大幅降低原理验证阶段的成本。
在安装边界层面,整套机构无需额外固定基座,仅需放置在水平平整的刚性支撑平面即可运行,对使用场景的适配性较强,既可以作为教学实验台的原理原型,也可以为小型振动驱动行走装置的设计提供结构参考,帮助设计人员快速验证摆锤驱动方案的可行性,规避物理样机试制阶段可能出现的运动干涉、重心失稳、行程不足等常见问题。模型中各构件的外形均按照实际加工可行性设计,车架采用矩形截面杆件搭建,摆杆采用圆截面杆件,质量块采用标准立方体结构,所有连接位置均预留标准销轴安装孔,可直接导出工程图用于物理样机的加工制作,无需二次进行结构修正。

- 全部评论(0)

- 模板大小: 17.24 MB
- 售价:5金币
- 下载次数: 7
- 系统要求: Text file,STL,STEP / IGES,Wavefront OBJ,Rendering,OBJ,3D Manufacturing Format,Parasolid
- 软件分类: 通用机械零部件