微信登录
 QQ登录


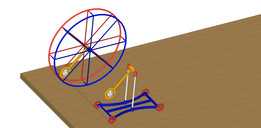
达芬奇构思摇摆转旋转传动机构


这套基于达芬奇手稿复现的运动转换机构,核心解决的是往复摇摆动力到连续旋转动力的传递问题,在早期起重、顶升类设备的动力链路设计中,这类机构的应用逻辑完全围绕低转速大扭矩输出场景搭建。从结构布局来看,整套机构的输入侧采用钟摆式连杆作为动力接入端,摆臂的铰接点预留了足够的摆动行程空间,安装时需要保证摆臂摆动平面与齿轮组传动平面完全重合,避免侧向力导致的齿轮偏磨。中间传动段采用多组同轴嵌套的齿轮副设计,大直径外齿圈与小直径传动齿轮啮合实现第一级增速,相邻齿轮间通过端面棘爪结构实现单向动力传递,当摆臂做回程摆动时,棘爪脱开不会带动输出轴反转,保证输出端旋转方向的一致性。
输出端的连杆直接对接工作执行部件,在千斤顶类顶升设备中,这个输出端会连接顶升丝杠的驱动端,每一次摆臂的往复动作都会通过齿轮组转化为输出轴固定角度的旋转,逐步带动丝杠顶升负载,相比传统的棘轮棘爪直推结构,这套多齿轮组的设计可以通过调整齿轮啮合的齿数比,灵活调整摆臂单次摆动对应的输出轴转角,适配不同顶升速度的需求。在设计这套机构的三维结构时,首先要确定输入摆臂的摆动角度边界,通常摆臂的有效摆动角度控制在30度到60度区间,角度过小会导致单次传动的输出扭矩不足,角度过大则会增加整套机构的横向安装尺寸,相邻齿轮的中心距需要严格按照啮合模数计算,齿侧间隙预留0.1mm到0.2mm的装配余量,避免加工误差导致的齿轮卡滞。
齿轮组的支撑轴采用阶梯轴设计,轴肩位置定位齿轮的轴向位置,两端通过铜套与机架连接,减少转动时的摩擦阻力,机架部分采用框架式结构,所有齿轮轴的安装孔需要保证同轴度公差在0.05mm以内,防止齿轮运转时出现偏载。从实际应用场景延伸来看,这套机构除了适配顶升类设备,在早期的人力驱动起重设备中也可以作为动力转换单元,操作人员通过压动摇臂输入往复动力,机构自动将动力转化为卷筒的旋转运动,实现重物的起吊,相比纯棘轮结构,多齿轮副的设计可以在输出端获得更平稳的转速,减少动力传递过程中的冲击。需要注意的是,这套机构本身不具备减速增扭的反向自锁特性,在用于顶升类负载场景时,需要在输出端额外加装止逆棘爪,避免负载反向带动机构回转引发安全事故。
在外形安装边界上,整套机构的横向尺寸由最大直径的齿圈决定,通常齿圈直径控制在200mm到300mm区间时,可以适配1吨到3吨级别的顶升负载,轴向尺寸由多组齿轮的堆叠厚度决定,每组齿轮的厚度根据传递扭矩计算,负载越大齿轮厚度越大,对应的轴向安装空间也需要同步预留。输入摆臂的长度可以根据操作力需求调整,摆臂越长单次摆动需要的操作力越小,但对应的摆动行程也会越大,设计时需要根据实际安装空间平衡操作力与行程的关系。在三维建模过程中,所有齿轮的齿形采用渐开线标准齿形,模数根据传递扭矩选定,棘爪结构的接触面需要做淬火硬化处理,减少反复啮合带来的磨损,铰接点的销轴采用间隙配合,保证摆动动作的顺畅,同时预留润滑脂加注通道,方便日常维护时补充润滑。
- 上一篇:室内儿童软体游乐区模块化围挡结构
- 下一篇:带安装支座结构的卧式液化石油气储运罐体

- 全部评论(0)

- 模板大小: 23.79 MB
- 售价:5金币
- 下载次数: 83
- 系统要求: Rhino,Parasolid,Other,STL,Rendering
- 软件分类: 通用机械零部件