微信登录
 QQ登录


四旋翼智能航拍作业无人飞行器结构设计


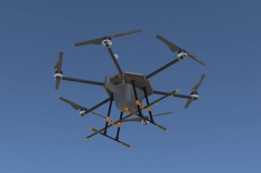
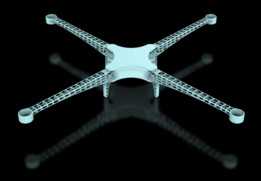
这款四旋翼飞行器的结构设计围绕低空稳定作业需求展开,机架采用中心对称布局,四个旋翼臂以90度夹角均匀分布在中心机身上方,起落架采用下探式双支腿结构,预留了足够的下方载荷安装空间,可适配航拍云台、小型作业挂载等不同外设的安装需求,支腿的弧度设计兼顾了降落缓冲性能与结构减重要求,避免起降过程中对机身核心部件造成冲击。从功能特性来看,该飞行器搭载的万向支架结构能够为飞控系统提供稳定的姿态感知基准,配合定向控制逻辑,可在复杂低空环境下保持精准的飞行姿态,支持定点悬停、航线自主飞行等作业模式,智能电池的快拆结构设计,能够在野外作业场景下快速更换动力源,减少作业等待时间,电源管理模块可实时监控电芯状态,保障飞行过程中的动力输出稳定性。
在实际应用场景中,这类四旋翼飞行器可覆盖低空航拍测绘、农林植保巡检、小型物资短途转运、应急场景侦查等多个领域,不同场景下仅需更换对应挂载模块即可适配作业需求,无需对机身主体结构进行大幅改动。设计过程中针对飞行姿态边界做了充分的结构校核,最大偏航角速度、倾斜角度参数均匹配常规作业场景的机动需求,上升与下降速率的参数设定兼顾了作业效率与飞行安全性,避免过快的姿态变化导致飞控失稳。机身对角尺寸的设定平衡了飞行稳定性与便携性,既能够在轻风环境下保持足够的悬停精度,也可通过折叠旋翼臂(若适配快拆结构)收纳至常规便携箱包中,满足外业作业的转场需求。起飞重量的控制预留了充足的载荷冗余,在搭载常规航拍设备的情况下仍能保持足够的续航时长,
工作温度范围覆盖了国内大部分地区的常规作业环境,从低温的北方野外到高温的南方户外场景均可正常作业。机身主体采用轻量化高强度材质,旋翼臂与中心机身的连接部位做了加强结构设计,可承受飞行过程中的旋翼振动与机动动作带来的载荷,电机安装座的同轴度设计保障了旋翼运转的动平衡,减少飞行过程中的振动传递,提升挂载设备的工作稳定性。
- 上一篇:大疆火焰轮F450四旋翼机架结构设计
- 下一篇:四旋翼无人机升力仿真结构设计方案

- 全部评论(0)

- 模板大小: 5.91 MB
- 售价:5金币
- 下载次数: 12
- 系统要求: STEP / IGES,Rendering
- 软件分类: 无人机