微信登录
 QQ登录


多自由度简易夹持机械臂结构设计


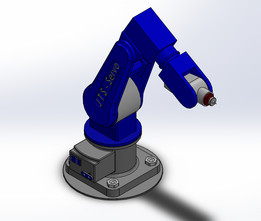
这款简易夹持机械臂的结构设计,最初是面向教学演示场景、小型工位轻载搬运需求开发的,很多职业院校的机械原理实训课、小型电子加工厂的PCB板上下料工位、实验室样品分拣场景都能用到这类结构,它不需要承担大负载作业,核心是用最简化的结构实现多自由度的夹持动作,降低加工与装配门槛,让使用者能快速理解串联机械臂的运动逻辑。从实际用途来看,它的末端执行器是夹爪结构,开合行程适配常见的小型柱状、块状工件,比如直径10mm以内的电子元件、重量不超过500g的塑料或轻质金属零件,都可以通过调整夹爪的夹持力完成抓取、转运、放置动作,在一些不需要高速高精度作业的轻载场景里,这种简化结构的维护成本极低,没有复杂的走线和冗余的传动部件,
普通的机加工车间就能完成所有零件的加工,不需要特殊的定制加工工艺。从功能特性上看,它采用了串联关节式布局,底部是方形安装基座,基座上设置了四个安装孔,可以直接通过螺栓固定在工作台面或者简易移动小车上,基座上方连接竖直回转支撑轴,能实现整个臂体的水平方向360度回转,满足不同方位的工件取放需求;大臂与基座转轴之间采用销轴铰接,搭配限位结构可以控制俯仰角度范围,避免运动过程中出现结构干涉;小臂与大臂之间同样采用铰接结构,进一步延伸作业半径,末端夹爪部分自带小范围的俯仰调整空间,夹爪的开合通过简单的连杆传动实现,不需要复杂的谐波减速器或者行星减速结构,用普通的舵机或者小型步进电机就能驱动,整体传动链路短,传动效率损失小,运动过程中的卡顿概率很低。设计思路上,这款结构刻意做了减法,没有集成复杂的传感元件和走线槽,所有的臂体结构都采用等厚的块式设计,零件外形规则,加工的时候只需要普通的铣削、钻孔工序就能完成,不需要五轴加工或者复杂的曲面加工,单个零件的公差要求宽松,普通的IT9级加工精度就能满足装配需求,非常适合初学者用来练习三维装配、运动仿真,也适合小作坊自行加工组装做简易自动化改造。外形尺寸与安装边界方面,它的基座尺寸控制在100mm见方以内,竖直方向总高度在收拢状态下不超过150mm,完全伸展之后的水平作业半径可以达到300mm左右,安装的时候只需要在工作台面预留120mm见方的平整安装区域,
周围200mm范围内没有突出障碍物就能满足全行程运动需求,不会和周边的工装、料架发生碰撞;臂体的所有转动副都做了沉孔设计,销轴安装之后不会突出零件表面,进一步减少了运动过程中的剐蹭风险,夹爪末端的尖端做了小倒角处理,既可以夹持平整的块状工件,也能伸入狭小的缝隙里夹取细小零件,适配的工件场景更宽泛。很多刚接触机械臂设计的从业者容易陷入追求高精度高负载的误区,实际上在很多轻载低速的场景里,这种简化结构的实用性反而更强,它的零件数量少,装配的时候不需要复杂的工装调整,两个普通装配工人半小时就能完成整机组装,后期如果某个零件出现磨损,只需要单独更换对应的块式零件就行,不需要拆解整个臂体,维护的时间成本和物料成本都很低。在做运动仿真的时候,
这种简化结构的运动副设置非常清晰,每个铰接点对应一个转动副,很容易就能算出整个臂体的运动包络线,方便使用者根据实际工位的布局调整臂长参数,比如需要更大作业半径的时候,只需要加长大小臂的块体长度,重新对应调整铰接孔的位置就行,不需要重新设计整个传动结构,拓展性很强。另外它的结构重心设计非常合理,收拢状态下重心完全落在基座安装面的中心区域,完全伸展之后重心偏移量也控制在基座支撑范围以内,不需要额外增加配重块就能保证整机的稳定性,不会因为臂体伸展出现倾覆的问题,这一点对于桌面级的小型机械结构来说非常重要,很多新手设计的简易机械臂往往忽略重心校核,伸展之后很容易侧翻,这款结构在设计的时候就把大臂的根部做了加厚处理,把主要的重量集中在靠近基座的位置,有效降低了伸展状态下的倾覆力矩。夹爪部分的连杆传动比做了优化,驱动件很小的行程就能带动夹爪实现足够的开合角度,同时还能在夹持的时候提供一定的增力效果,不需要大扭矩的驱动件就能提供足够的夹持力,进一步降低了驱动部件的选型成本,对于预算有限的教学场景或者小型加工厂来说,这种设计的性价比非常突出。
- 上一篇:可3D打印四自由度桌面级机械臂结构
- 下一篇:开源球形探测机器人机械结构设计

- 全部评论(0)

- 模板大小: 10.43 MB
- 售价:5金币
- 下载次数: 246
- 系统要求: Rendering,SOLIDWORKS,STEP / IGES,STEP / IGES,SOLIDWORKS,STEP / IGES,SOLIDWORKS,STEP / IGES,SOLIDWORKS,SOLIDWORKS,SOLIDWORKS,SOLIDWORKS,SOLIDWORKS,SOLIDWORKS,SOLIDWORKS,SOLIDWORKS,SOLIDWORKS,Rendering,SOLIDWORKS,SOLIDWORKS,STEP / IGES,SOLIDWORKS,STEP
- 软件分类: 工业机器人