微信登录
 QQ登录


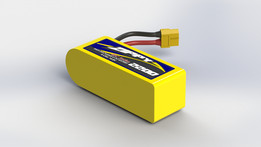
机器人供电用2S聚合物锂离子动力电芯


做小型轮式机器人、桌面级移动作业平台的结构设计时,供电单元的选型和布局往往是最容易被新手忽略的环节,很多人一开始只盯着电机扭矩、主控算力选件,最后装出来的设备要么因为电池占位不合理导致重心偏移,跑起来晃荡打滑,要么因为接插件匹配度差,大电流放电时出现压降掉电的问题,这套2S规格的锂电单元,就是针对这类小型移动机器人的供电需求做的结构还原。
从实际使用场景来看,这类7.4V标称电压的锂电组,刚好匹配多数小型直流轮毂电机、舵机驱动板的额定输入区间,不用额外加升压降压模块就能直接给整套运动系统供电,省去了多余电源模块的安装空间和线路损耗。设计的时候首先考虑的是安装边界,整个电芯主体做了规整的长方体切角处理,没有突出的异形结构,不管是卡在机器人底盘的两层碳板之间,还是用扎带、魔术贴固定在型材框架侧面,都能贴合安装面,不会和周边的轮组、传感器支架产生干涉,出线端特意做了应力释放的过渡段,红黑动力线的长度留足了接插件的弯折余量,搭配XT60接插件,插拔的时候不会扯到电芯内部的极耳,大电流放电时的接触可靠性也比普通的杜邦头、T插高很多,不会因为机器人跑动过程中的振动出现松脱断电的情况。
建模的时候特意还原了电芯外层的热缩膜包覆质感、标签的贴合位置,还有接插件的插合端面细节,不是只做了个方块凑数——做整机装配仿真的时候,这些细节能帮你提前排查走线干涉的问题,比如接插件突出主体的长度、线材的最小弯折半径,都能在三维环境里提前模拟,不用等实物买回来才发现底盘预留的出线槽不够宽,或者接插件顶到上层的主控板。另外电芯的重量分布也做了等比例还原,做整机重心仿真的时候,把这个模型装到底盘上,就能准确算出设备静止、爬坡时的重心偏移量,避免因为电池位置放得太靠前,导致机器人越障的时候栽头。
很多人做机器人结构设计的时候,习惯随便拉个方块代替电池,最后出加工图的时候才发现预留的电池仓尺寸不对,要么塞不进去,要么晃荡有异响,这个模型把所有安装相关的边界尺寸都做了准确还原,包括主体的长宽高、接插件的安装方位、线材的出线方向,直接导入装配体就能用,不管是做3D打印的电池固定座,还是设计底盘的层板间距,都能直接参考模型尺寸来,不用反复核对实物参数,能省不少反复改图的时间。
- 上一篇:双节串联3.7V锂电池组带安装座结构
- 下一篇:小型聚合物软包锂离子电芯三维结构

- 全部评论(0)

- 模板大小: 10.3 MB
- 售价:5金币
- 下载次数: 434
- 系统要求: STEP / IGES,Parasolid,Rendering
- 软件分类: 电池