微信登录
 QQ登录


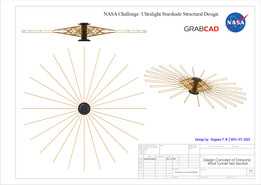
地外探测搭载型定日镜火炬集成装置


这套集成装置的设计初衷,是适配地外天体表面移动探测平台的作业需求,解决低重力、高真空、强辐射环境下的定向光路引导、多维度环境感知与局部作业照明补能问题。从结构布局来看,装置整体采用分层模块化设计,上层定日镜组采用多段平行反射条阵列排布,单条反射条通过微型铰接结构与主支撑框架连接,可根据太阳入射角度独立调整俯仰角度,整体反射阵列的展开宽度控制在移动平台宽度的1.2倍以内,完全收拢时厚度不超过120mm,不会超出探测车行驶时的横向与纵向安全边界,避免在崎岖地形行进时发生剐蹭磕碰。中层的核心集成舱采用一体化铣削成型的壳体结构,壳体表面预留了多组传感器安装接口,
正前方对称布置的两组光电传感单元可实现前方108度视场角的环境图像采集与红外温度感知,舱体顶部的中心定位组件集成了光路校准模块,可实时反馈反射镜组的对准偏差,配合驱动机构完成角度闭环调整。下层的双侧支撑臂采用多关节铰接设计,每个关节处集成了蜗轮蜗杆驱动单元,断电状态下可实现机械自锁,不会因为地形颠簸产生角度偏移,支撑臂末端的连接座采用标准快换接口,可直接固定在移动探测平台的顶部安装平面,安装孔位采用等间距排布设计,适配不同规格探测平台的安装基准,无需额外加工转接板。在功能实现层面,定日镜组除了完成太阳光路的定向反射引导外,还可配合舱体集成的补光单元,为探测车的机械臂作业区域提供稳定的照明,
解决地外天体表面太阳高度角过低时作业区域阴影过重的问题。双侧支撑臂的驱动单元采用集成式伺服电机,单关节输出扭矩可满足反射阵列在最大展开角度下的姿态保持需求,同时预留了30%的扭矩余量,可应对极端低温环境下润滑脂粘度上升带来的额外负载。整套装置的布线全部采用内走线设计,所有线缆从支撑臂内部的穿线孔延伸至探测平台内部的控制舱,外部无裸露线缆,避免了空间微小陨石、宇宙射线对线缆的损伤,也防止行进过程中线缆被岩石勾挂。在设计过程中,充分考虑了地外环境的温差变化,所有结构件的线膨胀系数经过匹配计算,反射镜框架与支撑臂采用同系合金材料,避免大温差下产生的结构应力导致反射镜变形或卡滞。反射镜条的背面设计有微型加强筋,
在保证轻量化的前提下提升结构刚度,发射阶段的冲击振动工况下,反射镜组处于完全收拢状态,通过框架周边的减震压块固定,可承受发射段的过载冲击,入轨落地后可通过驱动机构自动展开,无需人工干预。传感单元的镜头表面镀有硬质防辐射膜层,可长期耐受强紫外线与宇宙射线照射,不会出现透光率下降的问题。装置的整体重心控制在安装平面以上280mm范围内,不会抬高探测车的整体重心,保证爬坡、越障时的行驶稳定性,双侧支撑臂的展开角度可根据地形条件自适应调整,在坡度超过20度的地形下,可自动将反射镜组调整至水平收拢状态,降低风阻(针对有大气的探测天体)与重心偏移量。
- 上一篇:履带式小型侦察巡检机器人结构设计
- 下一篇:履带式小型侦查机器人结构设计

- 全部评论(0)

- 模板大小: 216.62 MB
- 售价:5金币
- 下载次数: 68
- 系统要求: STEP / IGES,STEP / IGES,Rendering
- 软件分类: 机器人