微信登录
 QQ登录


商用楼宇外墙面智能玻璃清洁机器人


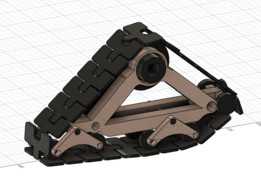
这款爬壁式清洁设备的核心应用场景集中在高层商用楼宇的玻璃幕墙运维、大型交通枢纽采光顶清洁、光伏玻璃面板日常除尘等高空人工作业风险较高的工况,替代传统吊篮搭载人工擦拭的作业模式,从结构根源上降低高空坠落的安全隐患,同时将单平米清洁的作业效率提升至人工作业的3倍以上。设备整体采用对称式四组履带行走模组布局,单组履带模组通过独立铰接支架与主机身连接,铰接位置预留15度的摆动余量,可适配玻璃幕墙存在的小幅拼接高差、曲面玻璃的弧度变化,行走过程中履带与玻璃面的接触贴合率能稳定保持在92%以上,避免因局部贴合不足导致吸附力失效。吸附系统采用负压腔与永磁辅助吸附结合的方案,针对带金属框架的玻璃幕墙场景,
可通过调整永磁模块的伸出距离适配不同厚度的玻璃基材,纯玻璃无金属框架的场景下则完全依靠分布式负压腔提供吸附力,单组负压腔的密封唇边采用耐磨丁腈橡胶材质,唇边设计有双层密封唇口,行走过程中即使遇到玻璃表面的胶条凸起、细小灰尘颗粒,也能维持腔体内负压值在安全阈值以上,不会出现瞬时失压滑落的风险。清洁执行端布置在机身底部居中位置,采用盘式旋转清洁刷搭配喷水雾化喷嘴的组合,清洁刷的压合压力通过机身底部的微型弹性阻尼器自适应调整,避免压力过大导致玻璃表面划伤,或是压力不足导致清洁效果不达标的问题,喷嘴的出水流量可根据玻璃表面的脏污程度实时调整,针对浮尘工况采用低流量雾化喷淋,针对顽固污渍则切换为大流量直射浸润,减少清洁过程中的污水残留。
机身内部的动力传输采用模块化布局,行走驱动电机、负压泵、清洁刷驱动电机分别布置在机身的四个配重平衡位置,将整机的重心控制在几何中心偏下5mm的位置,即使在垂直玻璃面上做横向移动、转向动作时,也不会出现重心偏移导致的履带单侧受力过大的问题。电气控制模块集成在机身中部的密封舱内,密封舱达到IP65防护等级,可承受清洁过程中喷淋水的泼溅、高空环境下的温湿度变化,不会出现电路短路故障。设备的供电与供水采用管线拖链方式从楼宇顶部的运维基站引出,拖链内部集成了供电线缆、供水管路、信号通讯线,拖链的弯曲半径按照最小100mm设计,避免设备在墙面上下大范围移动时出现管线弯折破损。从安装边界来看,设备整机收拢状态下的厚度控制在180mm以内,可顺利通过玻璃幕墙开启扇的200mm标准间隙,不需要额外对幕墙结构做改造即可完成设备的墙面投放与回收;履带的宽度设计为60mm,行走过程中对玻璃表面的压强大于0.02MPa,不会对钢化玻璃的表面应力造成破坏,适配市面上绝大多数厚度在8mm以上的钢化玻璃、夹胶玻璃幕墙场景。转向动作采用差速控制逻辑,四组履带通过左右两侧的转速差实现原地转向,最小转弯半径为0,可在玻璃幕墙的分格框架内完成转向调整,不需要预留额外的转向空间。设备的越障能力经过结构优化,可顺利跨越高度10mm以内的幕墙密封胶条、装饰压条,遇到突出的幕墙连接件时,前端的接触传感器会触发信号,控制设备提前调整行走路径,避免卡滞。
清洁过程中产生的污水通过机身底部的污水回收刮板汇集到集污槽,通过回水管路抽吸回地面的污水回收箱,不会出现污水沿墙面流淌留下水渍的问题,清洁完成后的玻璃表面洁净度可达到目视无明显污渍、水痕的运维标准。在结构设计阶段,所有承重连接位置都做了有限元受力校核,铰接支架的材质采用6061铝合金一体铣削成型,在保证结构强度的前提下尽可能降低整机重量,减少吸附系统的负载压力;履带的表面材质采用高摩擦系数的改性橡胶,在干燥玻璃面、带水膜玻璃面都能提供足够的行走摩擦力,不会出现打滑偏移的问题。设备的日常维护点位全部设计在机身外侧,不需要拆解主体密封舱即可完成清洁刷更换、密封唇边调整、履带张紧度调节等常规维护操作,降低后期运维的时间成本。
- 上一篇:LS3-401S型四轴水平关节工业机械手
- 下一篇:六轴多关节工业夹持机械臂结构设计

- 全部评论(0)

- 模板大小: 141.43 MB
- 售价:5金币
- 下载次数: 28
- 系统要求: STEP / IGES,Rendering,Snagit,STL
- 软件分类: 工业机器人