微信登录
 QQ登录


Pixhawk2.4飞控板带针脚结构设计


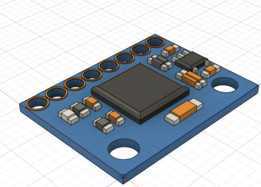
在多旋翼、固定翼无人机以及小型无人车、无人船的RC类载具开发场景中,飞控模块是整个载具姿态解算、动力输出调控的核心部件,Pixhawk2.4作为开源飞控体系中应用范围极广的成熟版本,其带针脚的结构设计直接决定了载具组装阶段的接线效率、后期调试的扩展便利性以及飞行过程中的连接可靠性。从实际工程应用的角度出发,这款飞控的结构设计首先围绕安装兼容性展开,外壳采用高强度工程塑料注塑成型,主体为规整的长方体结构,边角做了小圆弧过渡处理,避免组装过程中尖锐边角划伤线材或者操作人员,同时也能降低载具发生轻微碰撞时外壳碎裂的概率。外壳表面预留了多组状态指示灯的透光窗口,对应电源、卫星定位、姿态锁定、故障告警等不同运行状态,
无需拆解外壳就能快速判断飞控的工作状态,在外场调试时能大幅缩减故障排查的时间。针脚部分采用标准2.54mm间距排针布局,完全匹配开源飞控生态中通用的GPS模块、数传电台、电调信号、舵机输出、电源模块等外接配件的接口定义,结构设计时特意将不同功能的排针分组排布,每组排针旁的外壳表面预留了丝印标识的位置,组装时可以直接对照丝印接线,不用反复查阅接口定义文档,能有效降低接线错误的概率。飞控外壳的侧面预留了MicroSD卡插槽、USB调试接口的开孔,开孔尺寸严格匹配对应接口的外形公差,既保证外接插头能顺利插入,又不会因为间隙过大导致灰尘、水汽轻易进入壳体内部,影响内部电路板的运行稳定性。壳体上下盖采用卡扣加定位柱的组合固定方式,
定位柱的尺寸公差控制在0.1mm以内,合盖时能精准对齐上下壳体,不会出现错位挤压内部电路板的情况,卡扣的扣合力度经过调校,日常使用不会因为载具振动出现松脱,需要拆解调试内部电路时也能借助薄塑料片顺利撬开,不会损坏卡扣结构。安装固定方面,飞控壳体的四个角预留了标准的减震安装孔位,孔位间距匹配市面上绝大多数通用飞控减震垫、减震架的安装尺寸,安装时可以根据载具的振动特性选择不同硬度的硅胶减震垫,将飞控固定在载具的重心位置,最大程度过滤动力系统传递过来的高频振动,避免振动干扰内部IMU传感器的姿态解算精度。从设计思路上看,这款飞控的结构没有追求过度的轻量化,而是在保证结构强度的前提下尽可能压缩整体体积,壳体的壁厚控制在1.8mm,
既满足日常使用的抗冲击要求,又不会因为壁厚过大占用过多的载具内部安装空间,整体外形尺寸可以适配绝大多数中小型航模载具的飞控舱安装边界,不管是穿越机的紧凑安装舱,还是固定翼无人机的设备舱,都能找到合适的安装位置。壳体表面的散热结构做了隐性化处理,没有在外壳上开设大面积的散热格栅,而是通过壳体内部与发热芯片接触的位置设置导热凸台,将主控芯片、电源管理芯片工作时产生的热量传导到整个塑料外壳上散出,既满足长时间工作的散热需求,又能避免外场使用时灰尘、草屑通过散热格栅进入壳体内部造成电路短路。排针的伸出长度经过优化,既保证外接杜邦头能完全插合不会出现接触不良,又不会因为针脚伸出过长导致组装时针脚被碰弯,排针根部做了加固处理,在反复插拔外接插头时不会出现针脚松动、脱焊的问题。对于RC设备设计师、载具改装爱好者来说,这款飞控的三维结构可以直接用于载具设备舱的布局设计,在建模阶段就能提前模拟接线的走线空间、减震架的安装位置、外接模块的排布距离,避免实际组装时出现结构干涉、接线长度不足、安装位置偏移影响姿态检测精度等问题,也可以基于这个结构模型设计定制化的飞控保护壳、集成化安装支架,进一步提升载具设备舱的集成度,减少零散部件的固定难度。

- 全部评论(0)

- 模板大小: 6.09 MB
- 售价:5金币
- 下载次数: 8
- 系统要求: Rendering,STEP / IGES,STL
- 软件分类: 通用机械零部件